Czytaj książkę: «Проект Фаргус 3: БПЛА Tail-Sitter»
ЧАСТЬ I. ИСТОРИЯ И ЭВОЛЮЦИЯ КЛАССА TAIL-SITTER
Глава 1. От мечты о вертикальном взлёте к реальности: исторические корни концепции tail-sitter
1.1. Предпосылки: почему вертикальный взлёт стал стратегической необходимостью
Вся история военной авиации — это постоянная борьба за независимость от аэродрома. Взлётно-посадочная полоса — самая уязвимая цель на театре военных действий. Один удар по ВПП — и эскадрилья, стоящая на земле, превращается в набор металла, не способный ни взлететь, ни защитить себя. Это понимали уже в годы Второй мировой войны, когда истребители поднимались в воздух с травянистых полос, а тяжёлые бомбардировщики зависели от двухкилометровых бетонных дорожек.
Вертикальный взлёт и посадка (ВВП) обещал решить проблему одним махом: машина поднимается с любой площадки размером с её собственный размах крыльев, разворачивается в воздухе и уходит на выполнение задачи. Но за этим обещанием стояла инженерная пропасть, которую предстояло преодолеть.
1.2. Концепция tail-sitter: простая идея — сложная реализация
Tail-sitter (от англ. tail — хвост, sit — сидеть) — это летательный аппарат, который стоит на хвосте в вертикальном положении, взлетает как ракета, затем наклоняется на 90° и переходит в горизонтальный полёт. Посадка — в обратном порядке. Аппарат садится на хвост, опираясь на специальное шасси или хвостовую пяту.
Идея изящна тем, что не требует отдельной системы подъёмной силы: одно и то же крыло работает и как несущая поверхность в горизонтальном полёте, и как руль при вертикальном маневрировании. Один двигатель — две роли. Никаких поворотных винтов, складных роторов, отдельного подъёмного мотора. Паразитная масса минимальна.
Но за этой изящностью скрываются три фундаментальные проблемы:
Переходный режим — фаза поворота корпуса на 90°, когда аппарат уже не ракета, но ещё не самолёт. Поток воздуха меняет направление, аэродинамические силы резко перестраиваются, управляемость висит на волоске.
Посадка на хвост — лётчик (или автопилот) не видит землю под собой, должен гасить скорость вслепую и точно попадать на малую площадь опоры. Порыв ветра — и аппарат заваливается.
Низкая устойчивость на режиме висения — аппарат стоит вертикально, площадь боковой поверхности огромна, любая боковая порыв ветра создаёт опрокидывающий момент.
Именно эти три проблемы определили всю историю класса: от первых пилотируемых prototypes 1950-х годов до современных беспилотных систем.
1.3. Хронология: от Convair XFY-1 до современных БПЛА
Эпоха пилотируемых экспериментов (1950-е)
Первыми tail-sitter'ами в истории были не беспилотники, а пилотируемые самолёты. В 1950-х годах ВМФ США запустил программу разработки истребителя, способного взлетать с палубы эсминца — без авианосца, без катапульты, без ВПП.
Convair XFY-1 «Pogo» — самый известный из ранних tail-sitter'ов. Двухместный турбовинтовой самолёт с соосными винтами, впервые поднявшийся в вертикальный полёт в августе 1954 года. Лётчик-испытатель Джеймс Ф. Коллинз управлял машиной, лёжа на спине при вертикальном взлёте — головой к земле.
Программа показала, что вертикальный взлёт и переход в горизонтальный полёт технически возможны, но посадка оказалась непреодолимой проблемой для человека. Лётчик не мог определить высоту над хвостовой пятой и скорость снижения — приходилось смотреть в зеркало или опираться на голосовые команды с земли. После нескольких полётов стало ясно: пилотируемый tail-sitter — путь тупиковый.
Lockheed XFV-1 — второй проект той же программы, аналогичная концепция, аналогичные проблемы. Оба проекта закрыли к 1956 году.
Вывод, который сделал военно-промышленный комплекс: tail-sitter требует автоматической системы управления переходом и посадкой. Человек не справляется. Но автоматика 1950-х годов — это механические гироскопы и релейные регуляторы. Недостаточно.
Спячка (1960-е — 1980-е)
После закрытия программ XFY-1 и XFV-1 концепция tail-sitter ушла в тень на несколько десятилетий. Военные предпочли другие подходы к ВВП: поворотные винты (V-22 Osprey, разработка которого началась в 1980-х), самолёты с поворотными соплами (Harrier), самолёты с подъёмными двигателями (Yak-38). Все они сохраняли горизонтальное положение экипажа при взлёте, что было принципиально важнее для пилотируемой авиации.
Tail-sitter воспринимался как экзотическая тупиковая ветвь — пока не появились БПЛА.
Пробуждение: беспилотный ренессанс (1990-е — 2000-е)
Беспилотный аппарат не чувствует дискомфорта от вертикального положения. Для него не имеет значения, висит он носом вверх или горизонтально — нет экипажа, нет проблем с обзором, нет вестибулярного аппарата, который нужно щадить. Главное — автопилот достаточно быстро и точно обрабатывает данные и выдаёт управляющие команды.
Появление недорогих MEMS-гироскопов и акселерометров в 1990-х годах, развитие цифровых контроллеров полёта — всё это сделало tail-sitter реалистичным концептом. Если регулятор может обновлять команды 400 раз в секунду и корректировать малейший крен за миллисекунды, проблема устойчивости на висении решается программно.
Первые беспилотные tail-sitter'ы были исследовательскими. Boeing проводил эксперименты с аппаратами малой размерности. NASA тестировало переходные режимы. Но настоящий прорыв произошёл в 2010-х, когда военные ведомства по обе стороны Атлантики начали финансирование программ.
Современная волна (2010-е — 2020-е)
Современные программы tail-sitter БПЛА обусловлены двумя стратегическими факторами:
Дефицит ВПП в условиях высокоинтенсивного конфликта. Противник с высокой вероятностью нанесёт удар по аэродромам в первые часы. Планшетный дрон, способный работать с любой поляны, резко повышает живучесть группировки БПЛА.
Распределённые операции с малых площадок. Малогабаритные расчёты на передовой, корабли малого тоннажа, мобильные группы — всем нужен БПЛА, который взлетает с пятачка, летит далеко и долго и возвращается туда же.
В таблице ниже приведён обзор ключевых проектов tail-sitter БПЛА последних лет.
Проект
Страна
Заказчик
Особенности
Статус
AeroVironment Switchblade 600
США
DARPA / SOCOM
Разведка + ударный, носимый
Серия
Bell V-247 Vigilant
США
USMC
Крыло с наклоном ротора (tilt-wing)
Прототип
Project Zero (Leonardo)
Италия / ЕС
NATO
Электрический, tilt-rotor/tail-sitter гибрид
Демонстратор
НИИК «Ласточка»
РФ
Минобороны РФ
Электрический, разведка, носимый
Опытная эксплуатация
Из зарубежных программ наиболее масштабной является американская: несколько программ DARPA и Naval Research Office финансируют разработку tail-sitter БПЛА для кораблей малого водоизмещения и расчётов передовых наблюдателей. Аэродинамика переходного режима — основной предмет исследований, и именно в этой области получены наиболее значимые научные результаты последнего десятилетия.
1.4. Почему именно сейчас
Контекст 2020-х годов сделал tail-sitter не просто интересным, а практически востребованным:
Рост дальности и калибра средств РЭБ ограничивает возможности авиабаз. Чем больше средств РЭБ, тем более уязвима стационарная инфраструктура запуска. Распределённый старт с необорудованных площадок — ответ на эту угрозу.
Снижение стоимости MEMS-инерциалки и рост вычислительных мощностей бортовых контроллеров сделали автопилот tail-sitter надёжным и недорогим. То, что в 1950-х требовало гироскопа массой в десятки килограммов, сегодня реализуется на чипе размером с ноготь.
Развитие электрических силовых установок позволило использовать распределённые винты по размаху крыла (multi-rotor tail-sitter), что частично решило проблему устойчивости на висении — несколько точек приложения тяги дают больший управляющий момент, чем один соосный винт.
Конкуренция с tilt-rotor заставила инженеров переосмыслить аэродинамику перехода. Tail-sitter проигрывает tilt-rotor в простоте управления, но выигрывает в весе конструкции, сложности механики и паразитном лобовом сопротивлении. Для беспилотного аппарата, где нет ограничений по комфорту экипажа, этот компромисс часто оказывается выгодным.
1.5. Архитектурный спектр современных tail-sitter
Внутри класса tail-sitter сегодня выделяют три основных архитектурных подтипа:
1. Классический single-rotor tail-sitter. Один соосный винт, симметричное крыло. Ближайший потомок Convair XFY-1 по геометрии. Пример: ряд исследовательских платформ университетских лабораторий. Преимущество — максимальная простота, минимум движущихся частей. Недостаток — ограниченный управляющий момент на висении, сложность перехода.
2. Multi-rotor tail-sitter. Несколько (обычно 4–8) электрических винтов, распределённых по размаху крыла. На вертикальном режиме работают как мультикоптер, на горизонтальном — как тянущие/толкающие пропеллеры. Преимущество — надёжное висение, избыточность по тяге, привычная для мультикоптерного автопилота логика управления. Недостаток — высокое лобовое сопротивление винтов в горизонтальном полёте.
3. Hybrid tail-sitter с закрытым воздушным винтом (ducted fan). Винты помещены в кольцевые каналы, встроенные в крыло или фюзеляж. Преимущество — снижение лобового сопротивления, защита винта при работе с земли, повышение эффективности на висении. Недостаток — масса конструкции канала, сложность балансировки.
Каждый из подтипов имеет свою нишу применения, и выбор архитектуры определяется массой полезной нагрузки, требуемой дальностью и условиями базирования.
1.6. Место tail-sitter в классификации БПЛА ВВП
Tail-sitter — один из четырёх основных подходов к вертикальному взлёту и посадке БПЛА. Для полноты картины кратко обозначим все:
Мультикоптер — вертикальный взлёт и посадка, но отсутствие горизонтального крыла означает низкую крейсерскую скорость и малую дальность.
VTOL с отдельной подъёмной системой — горизонтальный самолёт с дополнительными роторами для висения (типа Phantom Flex, испытанный множеством компаний). Мёртвый вес подъёмных винтов на крейсерском режиме — недостаток.
Tilt-rotor / tilt-wing — роторы или крыло поворачиваются для перехода между режимами. Механически сложнее, но управление переходом более плавное.
Tail-sitter — весь аппарат поворачивается. Механически прост, но переходный режим наиболее радикален.
Tail-sitter занимает нишу, где нужны: малая масса конструкции, высокая крейсерская скорость и дальность, умеренная нагрузка на висении, минимум механики. Это делает его особенно привлекательным для разведывательных БПЛА средней дальности, запускаемых с передовых позиций.
Вопросы и ответы
Вопрос 1. В чём принципиальное отличие tail-sitter от tilt-rotor?
Tilt-rotor поворачивает винты (или винт с гондолой), оставляя фюзеляж и крыло в горизонтальном положении. Tail-sitter поворачивает весь аппарат целиком. В tilt-rotor экипаж (или полезная нагрузка) всегда остаётся в нормальной ориентации; в tail-sitter груз находится вертикально при взлёте и посадке. Для БПЛА это не проблема; для пилотируемого аппарата — критично. Механически tail-sitter проще, но переходный режим радикальнее: за секунды аппарат проходит 90° тангажа с полной перестройкой аэродинамики.
Вопрос 2. Почему пилотируемые tail-sitter'ы (XFY-1, XFV-1) были закрыты?
Главная причина — невозможность безопасной посадки. Лётчик в вертикальном положении (головой вниз) не мог визуально определить высоту и скорость снижения. Зеркала и подсказки с земли не компенсировали нехватку информации. Управление углом тангажа в переходном режиме требовало мгновенной реакции, на которую человек физически не был способен без автопилота. В 1950-х годах автопилот такого класса не существовал.
Вопрос 3. Какие технологические изменения сделали tail-sitter реалистичным для БПЛА?
Три ключевых фактора. Первый — MEMS-гироскопы и акселерометры: дешёвая, лёгкая, быстродействующая инерциальная навигация, доступная с 1990-х. Второй — цифровые контроллеры полёта с частотой обновления 400 Гц и выше: автопилот корректирует крен и тангаж быстрее, чем нарастает возмущение. Третий — электрические бесколлекторные моторы с быстрой динамикой тяги: команда на изменение оборотов выполняется за миллисекунды, что критично для управления на висении.
Вопрос 4. Что такое «переходный режим» и почему он считается главной научной проблемой tail-sitter?
Переходный режим — это интервал полёта, в течение которого угол тангажа меняется от 90° (вертикальное положение) до 0° (горизонтальное), или наоборот. В этом интервале аппарат проходит через промежуточные углы атаки (порядка 45°), при которых аэродинамические силы нестационарны: поток отрывается от крыла, возникает нестационарный срыв, подъёмная сила сначала падает, затем восстанавливается. Управление в этом режиме требует точной модели или быстрой адаптивной системы, потому что классические линеаризованные модели аэродинамики здесь неработоспособны.
Вопрос 5. Чем multi-rotor tail-sitter лучше классического single-rotor?
Распределение винтов по размаху крыла даёт больший управляющий момент по крену на висении — за счёт разности тяг правых и левых моторов. В single-rotor крен на висении управляется только аэродинамическими рулями в потоке винта, что менее эффективно. Кроме того, multi-rotor даёт избыточность: выход из строя одного мотора не означает катастрофы, если управляющий алгоритм перераспределит тягу. Недостаток multi-rotor — лобовое сопротивление открытых винтов на крейсерском режиме, что снижает дальность.
Вопрос 6. Как tail-sitter садится на хвост и не падает?
Посадка выполняется по вертикальной глиссаде: аппарат подходит к точке посадки на минимальной горизонтальной скорости, в вертикальном положении, и плавно снижается. Контроль высоты и скорости снижения осуществляется по данным бортовых датчиков: лидара или ультразвукового дальномера (на малых высотах) и инерциальной системы. В момент касания хвостовая пята или шасси должны поглотить остаточную энергию и обеспечить опору, достаточную для сохранения равновесия при порывах ветра. При сильном ветре посадка может быть невозможна — это известное ограничение класса.
Вопрос 7. Какой диапазон углов атаки проходит крыло tail-sitter при переходе?
Крыло проходит все углы атаки от 90° (чистый вертикальный полёт, обтекание крыла вдоль хорды отсутствует, работает только профиль в потоке от винта) до 0° (горизонтальный полёт, стандартное обтекание). Промежуточные углы 30°–60° соответствуют области нестационарного срыва, где поведение аэродинамических коэффициентов не описывается стандартными моделями и требует либо экспериментальных данных, либо CFD-расчёта, либо адаптивного управления в реальном времени.
Вопрос 8. Как ветровая нагрузка влияет на tail-sitter на режиме висения?
При вертикальном положении площадь проекции боковой поверхности аппарата (фюзеляж, крыло, оперение) на ветер максимальна. Боковой порыв создаёт как силу сноса, так и опрокидывающий момент относительно хвостовой опоры. Чем выше аппарат, тем больше плечо силы и тем больше момент. Это ограничивает максимальную скорость ветра, при которой безопасен висение и посадка — типично значения 8–12 м/с для аппаратов массой 5–20 кг.
Вопрос 9. Как tail-sitter конкурирует с мультикоптером для задач разведки?
Мультикоптер превосходит tail-sitter по простоте управления на висении и точности зависания, но уступает в крейсерской скорости и дальности полёта. Мультикоптер с радиусом 10 км и временем полёта 30 минут — типичный показатель класса. Tail-sitter того же класса полезной нагрузки обеспечивает радиус 50–100 км и время полёта 1–2 часа за счёт крыла, создающего подъёмную силу в горизонтальном полёте. Для тактической разведки с передовых позиций это критическое преимущество.
Вопрос 10. Какие типы полезной нагрузки проблемны для tail-sitter?
Нагрузки, чувствительные к ориентации: оптико-электронные системы со свободным подвесом (гиростабилизированные), которые рассчитаны на работу в горизонтальном положении и могут заклинить или потерять калибровку при 90° наклоне. Жидкостные системы (топливные баки без перегородок). Также проблемны нагрузки с высоким центром тяжести в вертикальном положении, так как они снижают устойчивость аппарата на хвостовой опоре.
Задачи с решением
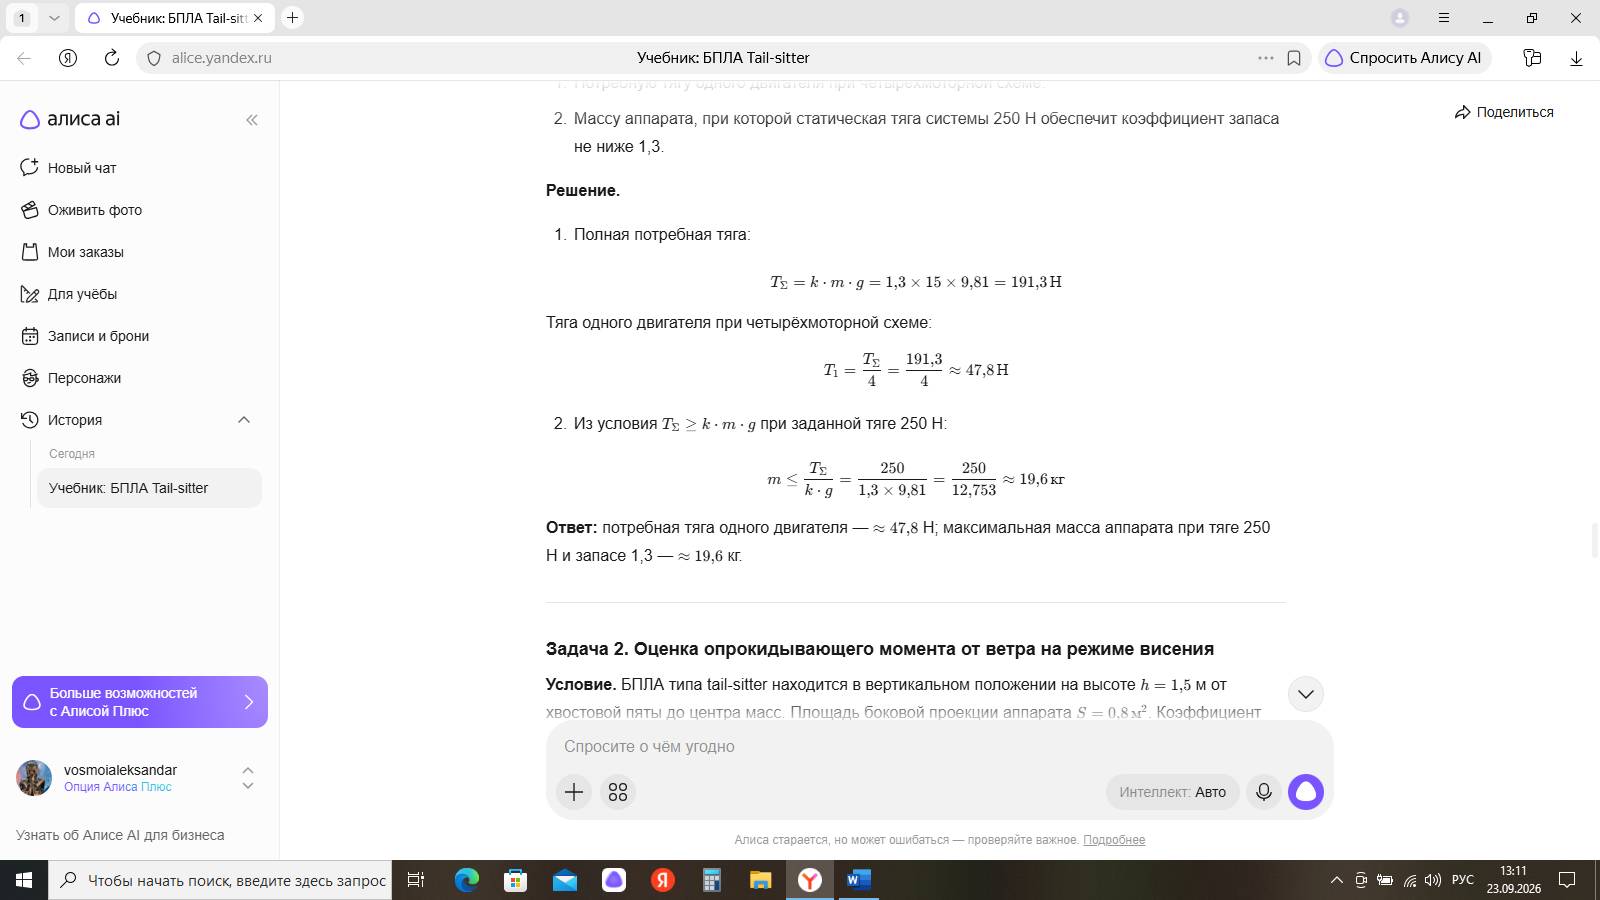
Задача 1. Расчёт потребной тяги для вертикального взлёта
Условие. БПЛА типа tail-sitter имеет массу (m = 15) кг. Коэффициент запаса тяги принят (k = 1{,}3) (тяга должна на 30% превышать вес для обеспечения манёвра и компенсации ветра). Ускорение свободного падения (g = 9{,}81 , \text{м/с}^2).
Определить:
Потребную тягу одного двигателя при четырёхмоторной схеме.
Массу аппарата, при которой статическая тяга системы 250 Н обеспечит коэффициент запаса не ниже 1,3.
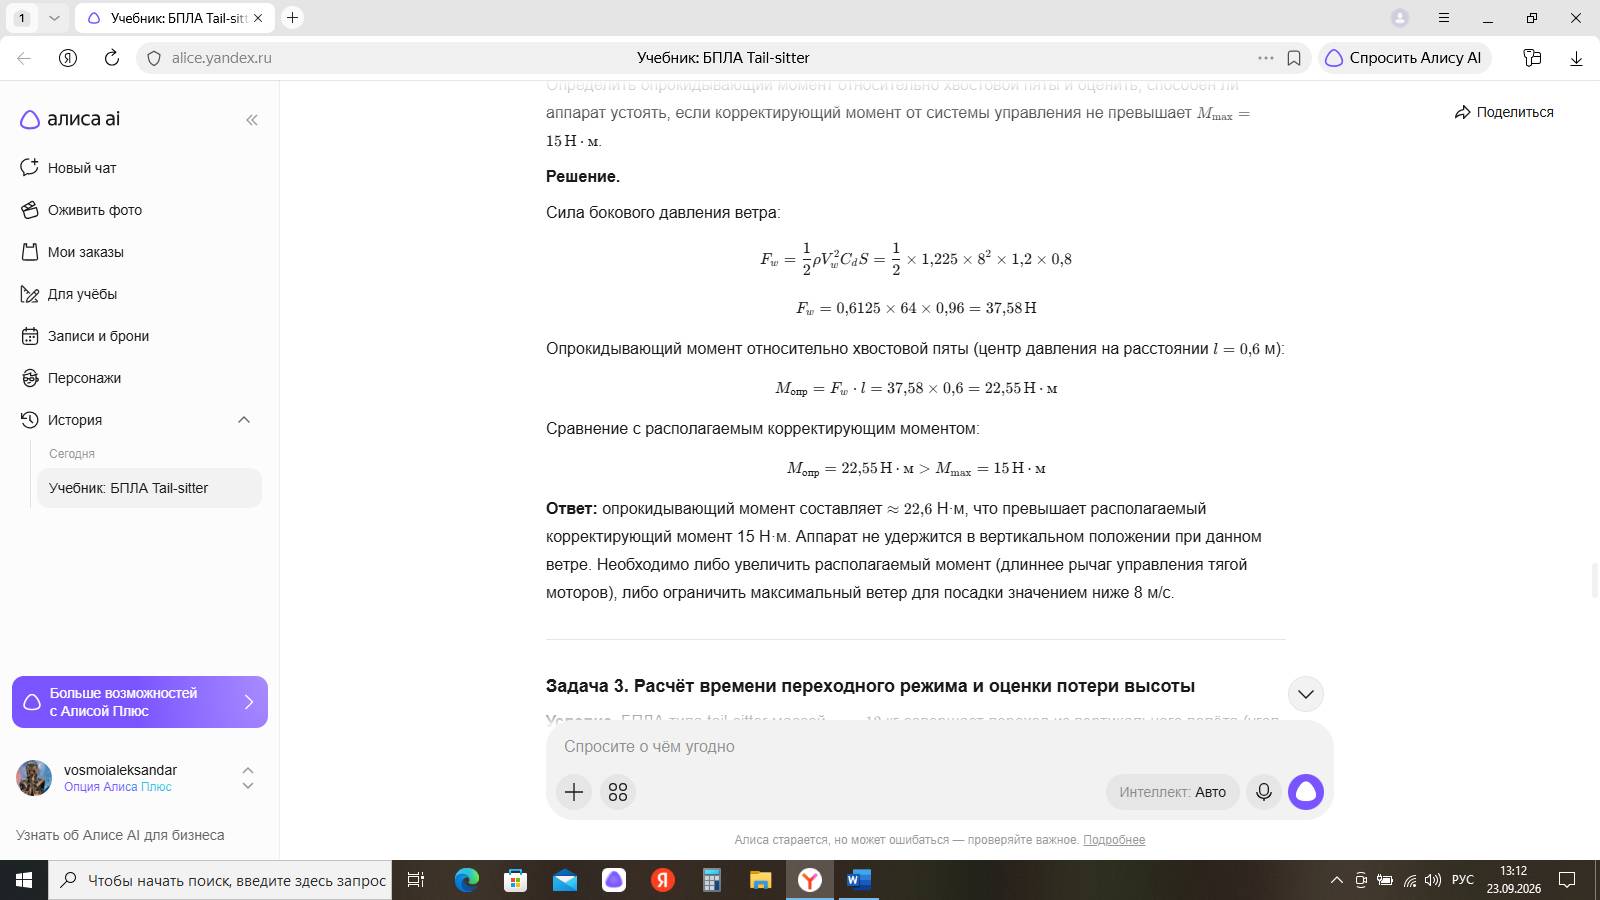
Задача 2. Оценка опрокидывающего момента от ветра на режиме висения
Условие. БПЛА типа tail-sitter находится в вертикальном положении на высоте (h = 1{,}5) м от хвостовой пяты до центра масс. Площадь боковой проекции аппарата (S = 0{,}8 , \text{м}^2). Коэффициент аэродинамического сопротивления боковой поверхности (C_d = 1{,}2). Плотность воздуха (\rho = 1{,}225 , \text{кг/м}^3). Скорость бокового ветра (V_w = 8 , \text{м/с}). Центр давления боковой поверхности находится на расстоянии (l = 0{,}6 , \text{м}) от хвостовой пяты.
Определить опрокидывающий момент относительно хвостовой пяты и оценить, способен ли аппарат устоять, если корректирующий момент от системы управления не превышает (M_{\max} = 15 , \text{Н} \cdot \text{м}).
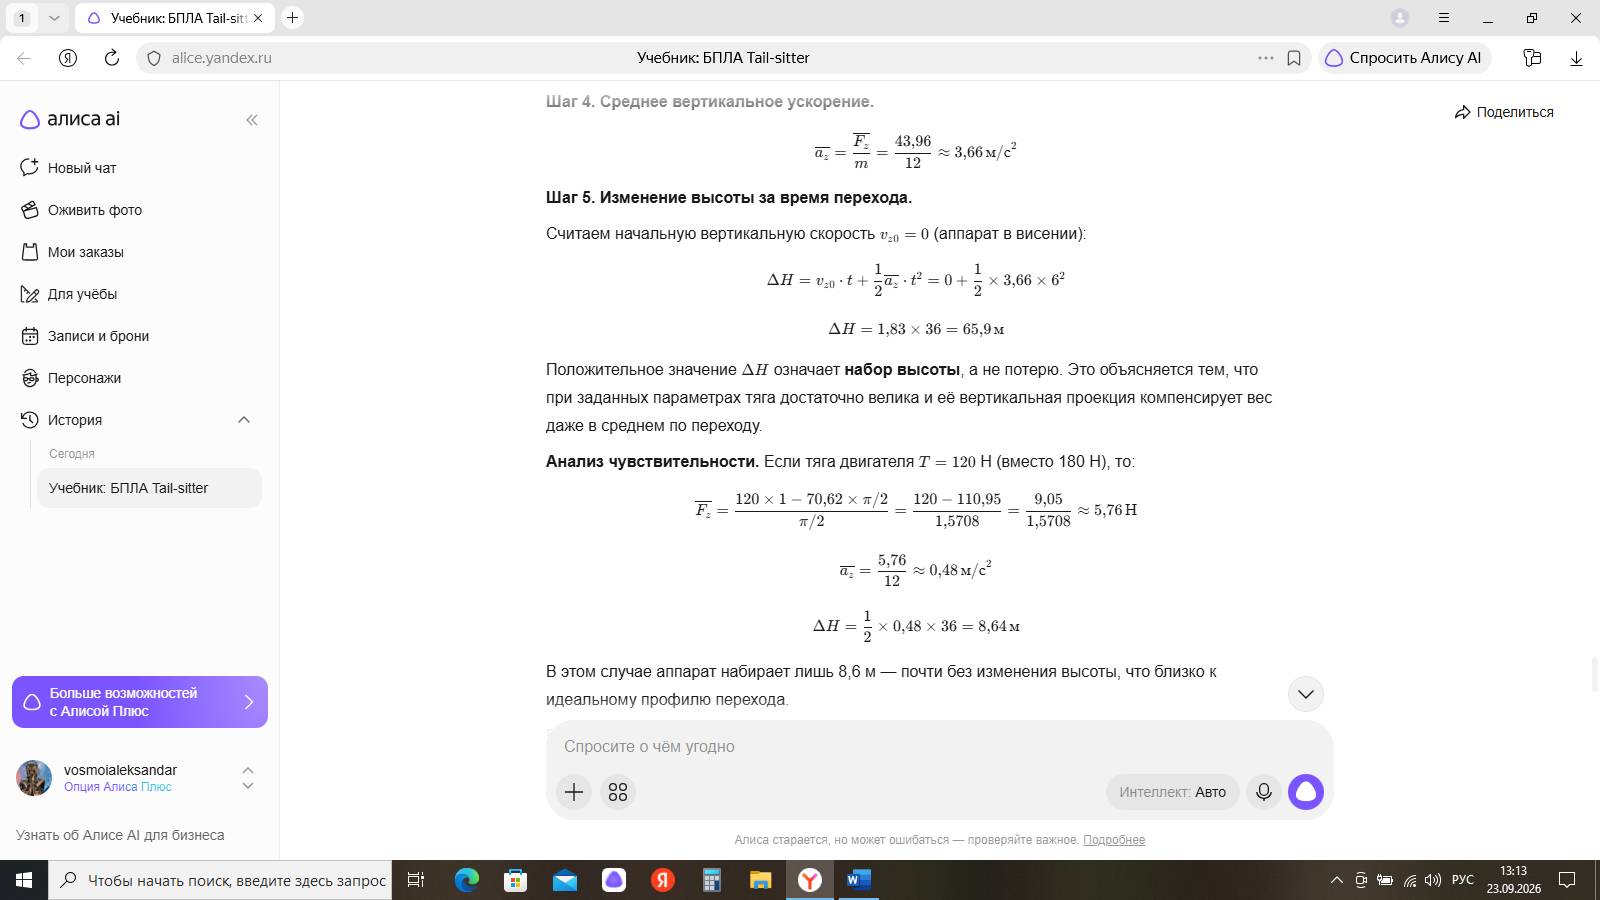
Задача 3. Расчёт времени переходного режима и оценки потери высоты
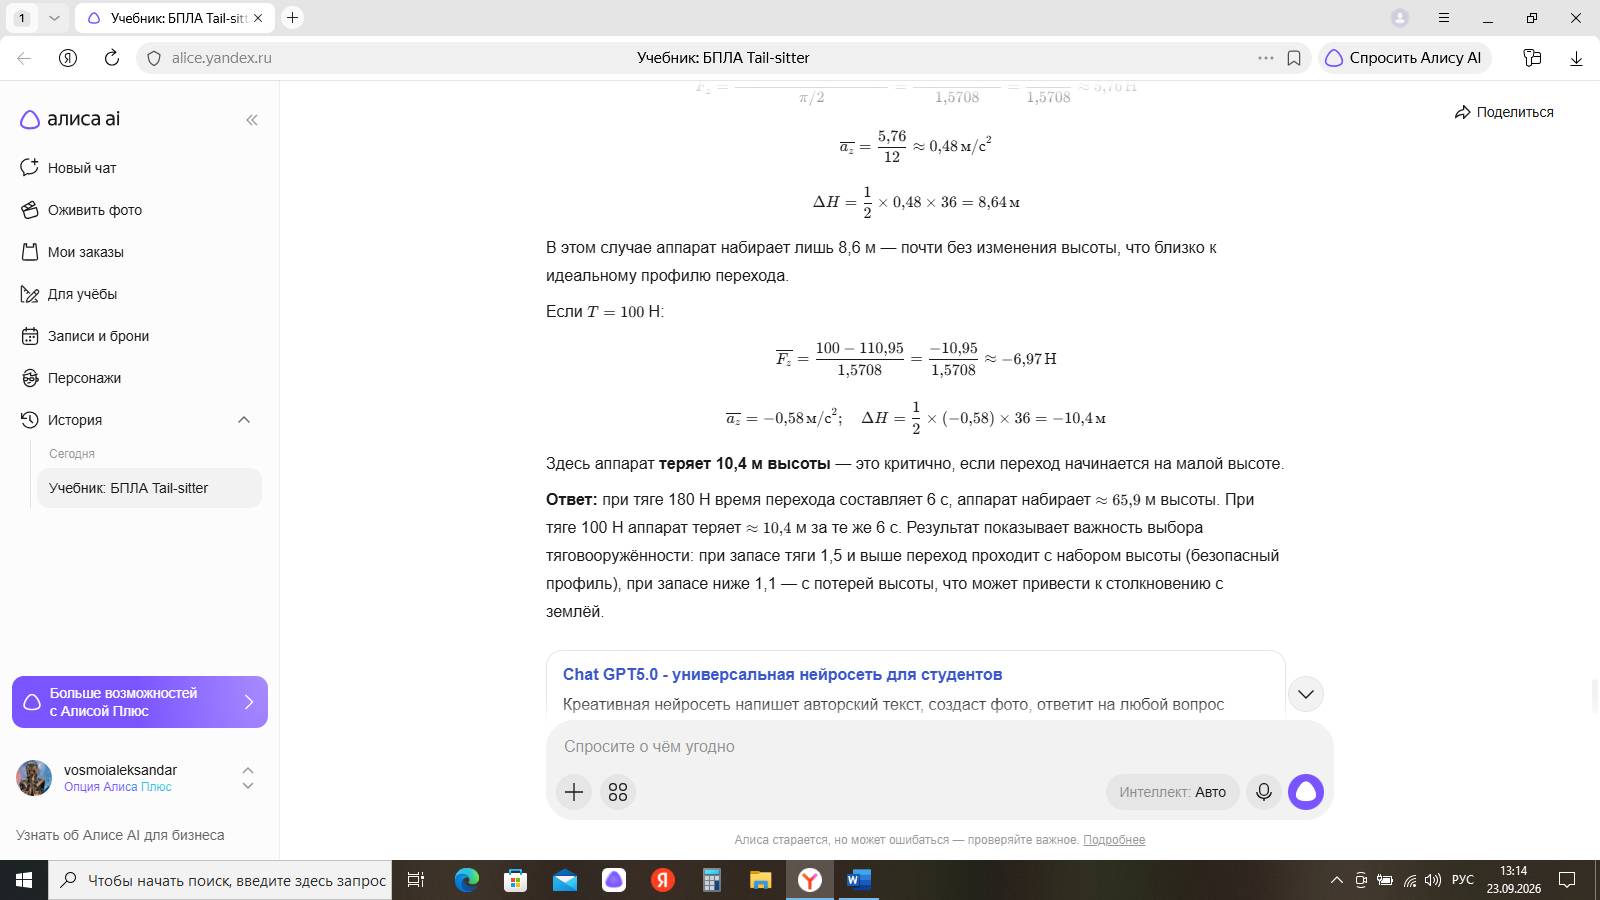
Условие. БПЛА типа tail-sitter массой (m = 12) кг совершает переход из вертикального полёта (угол тангажа (\theta = 90°)) в горизонтальный ((\theta = 0°)). Скорость изменения угла тангажа (\dot{\theta} = 15°/\text{с}). В переходном режиме средняя подъёмная сила крыла составляет 40% от веса аппарата. Аппарат начинает переход на скорости (V = 12 , \text{м/с}) и высоте (H_0 = 50) м. Тяга винтов в течение перехода направлена вдоль продольной оси и постоянна: (T = 180) Н. Угол атаки крыла связан с тангажом: (\alpha = \theta) (набегающий поток горизонтален). Считать, что сила сопротивления пренебрежимо мала по сравнению с тягой.
Определить: время переходного режима и потерю высоты за время перехода.


ЧАСТЬ I. ИСТОРИЯ И ЭВОЛЮЦИЯ КЛАССА TAIL-SITTER
Глава 2. Первые проекты 1950–1960-х годов: от Lockheed XFV до Convair XFY Pogo — уроки пилотируемой эры
В середине XX века идея вертикального взлёта и посадки (VTOL) захватила умы авиаконструкторов: военные искали способ развернуть авиацию там, где нет длинных взлётно-посадочных полос. В условиях холодной войны и роста угрозы ядерного конфликта ценность компактной, быстро развёртываемой авиации резко возросла. Именно в этот период появились первые экспериментальные самолёты с конфигурацией tail-sitter — «садящиеся на хвост»: аппарат вертикально стартует и садится, а затем наклоняется в полёте, переходя в горизонтальный режим.
Ключевыми проектами эпохи стали Lockheed XFV и Convair XFY Pogo. Оба были созданы как палубные перехватчики для ВМС США: предполагалось, что они смогут базироваться на небольших кораблях, не требующих авианосцев. Lockheed XFV был оснащён одним турбовинтовым двигателем Allison YT40 и трёхлопастным винтом большого диаметра, обеспечивавшим тягу для вертикального полёта. Convair XFY Pogo, напротив, имел более компактную схему и отличался характерным крестообразным оперением, которое помогало в управлении на висении.
На этапе испытаний оба аппарата смогли выполнить вертикальный взлёт и зависание, а также переход в горизонтальный полёт. Однако эксплуатационные проблемы оказались критическими. Пилотирование в режиме висения требовало исключительной точности и быстрой реакции: малейшая ошибка могла привести к потере контроля. Кроме того, обзор из кабины в вертикальном положении был крайне ограничен: пилот смотрел буквально «в небо», не видя палубы под собой. Это делало посадку чрезвычайно опасной.
Ещё одной серьёзной трудностью стала динамика переходного режима — манёвра, при котором аппарат наклонялся из вертикального положения в горизонтальное. В этот момент аэродинамические силы резко менялись, и системы управления того времени не могли обеспечить стабильную компенсацию. Инженеры столкнулись с недостаточной мощностью двигателей для уверенного висения с боевой нагрузкой, а также с вибрациями и неустойчивостью на малых скоростях.
Несмотря на технические успехи, ни один из проектов не был принят на вооружение. Ограниченная манёвренность, высокие требования к подготовке пилотов и сложность эксплуатации сделали эти машины непрактичными для регулярного боевого применения. Тем не менее опыт Lockheed XFV и XFY Pogo стал бесценным: были получены данные по устойчивости на висении, динамике перехода, компоновке и управлению, которые позже легли в основу новых поколений VTOL-аппаратов, включая беспилотные системы.
Для современных разработчиков военных БПЛА типа tail-sitter эти ранние проекты служат важным уроком: успех такой схемы зависит не только от аэродинамики и тяги, но и от надёжной системы автоматического управления, способной компенсировать нестабильность на критических режимах. Именно автоматизация позволила сегодня реализовать то, что в пилотируемую эру оставалось экспериментальным.
10 вопросов с ответами
Вопрос 1. Какова основная идея схемы tail-sitter в авиации?
Ответ. Схема tail-sitter предполагает, что аппарат вертикально взлетает и садится, опираясь на хвостовую часть, а в полёте наклоняется и переходит в горизонтальный режим, используя крыло для создания подъёмной силы.
Вопрос 2. Какие задачи должны были решать Lockheed XFV и Convair XFY Pogo?
Ответ. Оба проекта разрабатывались как палубные истребители-перехватчики для ВМС США, способные базироваться на небольших кораблях без полноценных авианосцев и обеспечивать ПВО в условиях ограниченного пространства.
Вопрос 3. Чем отличались силовые установки Lockheed XFV и Convair XFY Pogo?
Ответ. Lockheed XFV использовал турбовинтовой двигатель Allison YT40 с трёхлопастным винтом большого диаметра для создания вертикальной тяги; Convair XFY Pogo также базировался на схожей силовой установке, но отличался более компактной компоновкой и аэродинамикой.
Вопрос 4. Почему пилотирование в режиме висения считалось особенно сложным?
Ответ. В режиме висения пилот практически не видел поверхности под аппаратом, обзор был сильно ограничен, а малейшее отклонение требовало немедленной коррекции; это делало управление крайне напряжённым и опасным.
Вопрос 5. В чём заключалась главная проблема переходного манёвра у этих аппаратов?
Ответ. При переходе из вертикального в горизонтальный режим резко менялись аэродинамические нагрузки и моменты, а системы управления того времени не справлялись с быстрой компенсацией, что приводило к неустойчивости и риску потери контроля.
Вопрос 6. Почему проекты Lockheed XFV и Convair XFY Pogo не пошли в серию?
Ответ. Основными причинами стали высокая сложность пилотирования, ограниченная эксплуатационная пригодность, недостаточная мощность силовой установки для боевого применения и высокий риск аварий при посадке.
Вопрос 7. Какой вклад в развитие авиации внесли эти экспериментальные аппараты?
Ответ. Проекты дали ценные данные по аэродинамике на малых скоростях, устойчивости на висении, динамике переходных режимов и компоновке, которые позже использовались при создании новых VTOL-систем, в том числе беспилотных.
Вопрос 8. Чем современные БПЛА-tail-sitter выгодно отличаются от пилотируемых прототипов 1950–60-х годов?
Ответ. Современные аппараты используют автоматизированные системы управления, которые стабилизируют полёт на критических режимах, компенсируют нестабильность и позволяют выполнять переходные манёвры без участия человека, что делает схему практичной и безопасной.
Вопрос 9. Почему для военных задач важна возможность вертикального взлёта и посадки?
Ответ. VTOL позволяет развернуть авиацию в условиях отсутствия подготовленных аэродромов, использовать ограниченные площадки (например, палубы кораблей, городские крыши, горные плато) и повысить оперативность реагирования в боевых условиях.
Вопрос 10. Какие уроки из пилотируемой эры VTOL особенно важны для разработчиков современных военных БПЛА?
Ответ. Важнейшие уроки — необходимость надёжной стабилизации на висении, продуманная динамика переходного манёвра, достаточная тяговооружённость и приоритет автоматизации управления; без этих элементов схема остаётся экспериментальной и небезопасной.
ЧАСТЬ I. ИСТОРИЯ И ЭВОЛЮЦИЯ КЛАССА TAIL-SITTER
Глава 3. Зарождение беспилотных tail-sitter: переход от пилотируемых к автономным системам
3.1. От пилотируемых аппаратов к беспилотным: логика трансформации концепции
Концепция tail-sitter изначально развивалась в пилотируемом сегменте авиации. Первые проекты середины XX века ставили перед собой задачу совместить вертикальный взлёт и посадку с эффективным горизонтальным полётом за счёт изменения ориентации фюзеляжа. Ключевой идеей было использование единой силовой установки, которая в разных режимах полёта выполняла функции либо подъёмной, либо тяговой силы.
Переход к беспилотным системам стал логичным следствием технологических ограничений пилотируемой авиации. В пилотируемых аппаратах вертикальное положение корпуса создавало значительные эргономические и эксплуатационные сложности: пилоту приходилось управлять аппаратом в двух принципиально разных конфигурациях, что повышало нагрузку и риски. Для беспилотной платформы эта проблема исчезала: система управления могла быть спроектирована под автоматическую смену режимов без учёта человеческого фактора.
Ключевыми драйверами перехода стали:
Снижение требований к безопасности экипажа. Беспилотная платформа позволяла применять более агрессивные манёвры и режимы работы силовой установки, что было критично для тактических задач.
Миниатюризация электроники. Развитие микроконтроллеров, инерциальных датчиков и алгоритмов управления сделало возможным размещение полноценной системы автопилота на компактной платформе.
Требования к скрытности и мобильности. Беспилотные tail-sitter могли базироваться на ограниченных площадках, запускаться без сложной инфраструктуры и возвращаться в автоматическом режиме, что соответствовало потребностям военных подразделений.
Таким образом, переход от пилотируемых к беспилотным tail-sitter был не просто заменой пилота на автопилот, а глубокой перестройкой всей концепции: от эргономики и компоновки до алгоритмов управления и тактического применения.
3.2. Технологические предпосылки появления первых беспилотных tail-sitter
Первые беспилотные аппараты класса tail-sitter появились на стыке нескольких технологических направлений:
Развитие систем управления полётом. Появление компактных инерциальных измерительных модулей (IMU) и алгоритмов стабилизации позволило реализовать управление аппаратом в вертикальном положении, где устойчивость была особенно сложной задачей.
Совершенствование источников энергии и силовой установки. Электрические двигатели и аккумуляторы обеспечили необходимую тягу для вертикального взлёта при относительно небольшой массе аппарата.
Прогресс в области связи и телеметрии. Устойчивая передача данных между аппаратом и наземной станцией позволила реализовать как дистанционное управление, так и автономные режимы полёта.
На ранних этапах беспилотные tail-sitter рассматривались преимущественно как разведывательные платформы. Их способность взлетать и садиться на ограниченных площадках делала их идеальными для использования в условиях городской застройки или сложного рельефа, где традиционные БПЛА с разбегом были неэффективны.
3.3. Первые экспериментальные и серийные образцы
Ранние прототипы беспилотных tail-sitter отличались высокой степенью экспериментальности. Конструкторы активно искали оптимальные компоновочные решения: расположение двигателей, форму крыла, систему управления вектором тяги.
Среди ключевых направлений развития можно выделить:
Модульные конструкции. Позволяли быстро менять полезную нагрузку и адаптировать аппарат под разные задачи.
Гибридные силовые установки. Сочетали преимущества электрических и двигателей внутреннего сгорания для увеличения продолжительности полёта.
Автоматизированные системы взлёта и посадки. Минимизировали участие оператора и повышали надёжность эксплуатации.
Серийные образцы начали появляться в начале 2000-х годов, когда технологии достигли необходимого уровня зрелости. Эти аппараты уже имели встроенные алгоритмы автоматического перехода между режимами полёта, системы самодиагностики и расширенные возможности по интеграции с наземными комплексами управления.
3.4. Тактические преимущества и первые сценарии применения
Беспилотные tail-sitter быстро нашли применение в военных сценариях благодаря своим уникальным характеристикам:
Оперативность развёртывания. Аппарат мог быть подготовлен к полёту и запущен в течение нескольких минут без специальной инфраструктуры.
Гибкость применения. Возможность вертикального взлёта позволяла использовать аппарат с мобильных платформ, кораблей или из укрытий.
Скрытность. Компактные размеры и возможность запуска из укрытий снижали вероятность обнаружения до начала выполнения задачи.
Первые сценарии применения включали разведку, корректировку огня и наблюдение за передвижением противника. Позднее спектр задач расширился за счёт интеграции новых типов полезной нагрузки: средств радиоэлектронной борьбы, ретрансляторов связи и даже ударных модулей.
10 вопросов с ответами
Вопрос 1. Почему концепция tail-sitter изначально разрабатывалась в пилотируемом сегменте авиации?
Ответ. Концепция tail-sitter разрабатывалась для совмещения вертикального взлёта и посадки с эффективным горизонтальным полётом. В пилотируемой авиации это решало проблему ограниченного пространства для взлёта, но создавало серьёзные эргономические сложности для пилота.
Вопрос 2. Какие основные проблемы возникали при эксплуатации пилотируемых tail-sitter?
Ответ. Основные проблемы были связаны с эргономикой и безопасностью: пилоту приходилось управлять аппаратом в двух кардинально разных режимах (вертикальном и горизонтальном), что значительно повышало когнитивную нагрузку и риск ошибок.
Вопрос 3. Какие технологические достижения позволили перейти к беспилотным tail-sitter?
Ответ. Ключевыми достижениями стали миниатюризация электроники (IMU, микроконтроллеры), развитие алгоритмов управления, совершенствование источников энергии и прогресс в области связи и телеметрии.
Вопрос 4. В чём заключалось тактическое преимущество беспилотных tail-sitter перед традиционными БПЛА?
Ответ. Тактическое преимущество заключалось в возможности вертикального взлёта и посадки на ограниченных площадках, высокой мобильности, скрытности развёртывания и способности выполнять задачи в сложных условиях (городская застройка, сложный рельеф).
Вопрос 5. Какие задачи решали первые беспилотные tail-sitter в военных сценариях?
Ответ. Первые беспилотные tail-sitter использовались для разведки, наблюдения за передвижением противника и корректировки огня. Позднее к этим задачам добавились ретрансляция связи и радиоэлектронная борьба.
Вопрос 6. Почему для беспилотных tail-sitter не требовалось учитывать эргономические ограничения, характерные для пилотируемых аппаратов?
Ответ. Поскольку на борту отсутствовал экипаж, конструкторы могли сосредоточиться на оптимизации аэродинамики, компоновки и систем управления без учёта требований к удобству и безопасности пилота.
Вопрос 7. Какие компоновочные решения активно исследовались на ранних этапах разработки беспилотных tail-sitter?
Ответ. На ранних этапах активно исследовались модульные конструкции, гибридные силовые установки, различные схемы расположения двигателей и формы крыла, а также системы управления вектором тяги.
Вопрос 8. Как развитие микроэлектроники повлияло на эволюцию беспилотных tail-sitter?
Ответ. Развитие микроэлектроники позволило разместить на компактной платформе полноценную систему автопилота, включая инерциальные датчики, вычислительные модули и средства связи, что сделало возможным автономное управление аппаратом.
Вопрос 9. Какие сценарии применения tail-sitter были наиболее востребованы в первые годы их эксплуатации?
Ответ. Наиболее востребованными сценариями были разведка, наблюдение и корректировка огня. Эти задачи требовали высокой мобильности и возможности быстрого развёртывания, что идеально соответствовало возможностям tail-sitter.
Вопрос 10. В чём заключалась принципиальная разница между ранними экспериментальными образцами и серийными моделями tail-sitter?
Ответ. Ранние образцы были экспериментальными платформами для отработки компоновочных и аэродинамических решений. Серийные модели имели отработанные алгоритмы автоматического перехода между режимами, системы самодиагностики, стандартизированные интерфейсы и были адаптированы для массового производства и эксплуатации в войсках.
ЧАСТЬ I. ИСТОРИЯ И ЭВОЛЮЦИЯ КЛАССА TAIL-SITTER
Глава 4. Современные программы разработки: AeroVironment Skybox, Northrop Grumman TERN и ключевые конкурсы DARPA
4.1. Контекст: зачем военным понадобились современные tail-sitter
К началу 2010-х годов концепция tail-sitter перестала быть нишевой инженерной экзотикой и стала рассматриваться как практичное решение для задач, где важны вертикальный взлёт и посадка при сохранении эффективности горизонтального полёта. Ключевыми требованиями военных заказчиков стали:
возможность запуска с ограниченных площадок (палубы кораблей, городские крыши, горные площадки);
высокая дальность и продолжительность полёта, сопоставимые с классическими БПЛА самолётного типа;
способность нести полезную нагрузку (оптику, средства связи, вооружение) без радикального ухудшения лётных характеристик.
Именно эти требования легли в основу крупных программ разработки, финансируемых Министерством обороны США и агентством DARPA.
4.2. Программа TERN (Tactical Expendable Recovery Node) от Northrop Grumman
Программа TERN, инициированная DARPA, ставила амбициозную цель: создать беспилотную систему, способную взлетать и садиться на палубу небольшого корабля и при этом выполнять разведывательные задачи на дальности порядка 900–1 300 километров.
В рамках TERN компания Northrop Grumman предложила концепцию тяжёлого tail-sitter, оптимизированного под морскую эксплуатацию. Основные инженерные вызовы, которые решались в проекте:
устойчивость к турбулентности над палубой и порывам ветра;
точное управление на этапе перехода из режима висения в горизонтальный полёт и обратно;
интеграция с корабельными системами управления и навигации.
Хотя программа TERN не была доведена до серийного производства, она дала значительный технологический задел: алгоритмы управления переходными режимами, методы компенсации качки и ветровых возмущений, а также подходы к проектированию силовой установки, одинаково эффективной в обоих режимах полёта.
4.3. Проекты AeroVironment и эволюция лёгких систем
AeroVironment, уже имевшая опыт в создании лёгких разведывательных БПЛА, развивала направление tail-sitter в сторону компактных, быстроразвёртываемых систем. В рамках линейки, условно ассоциируемой с направлением Skybox (в контексте учебных материалов — собирательный образ программ AeroVironment по вертикальному взлёту), акцент делался на:
малый вес и портативность для подразделений спецназа и морской пехоты;
быстрое развёртывание и автоматизацию всех этапов полёта;
модульность полезной нагрузки (камеры, ретрансляторы, датчики).
Ключевым достижением этого направления стала отработка полностью автоматических сценариев: от старта с руки или небольшой площадки до выполнения разведывательного маршрута и возврата с посадкой в заданной точке. Это сделало такие системы особенно ценными для тактических задач, где важна скорость и минимизация участия оператора.
4.4. Роль конкурсов DARPA в ускорении развития технологий
Конкурсы DARPA традиционно служат катализатором технологических прорывов, объединяя академические и промышленные команды вокруг чётко сформулированных задач. В области tail-sitter DARPA фокусировалась на нескольких направлениях:
управление переходными режимами и устойчивость в сложных условиях;
энергоэффективность и увеличение дальности полёта;
автономность и взаимодействие групп БПЛА.
Участие в конкурсах DARPA позволяло командам получать финансирование и доступ к тестовой инфраструктуре, а также ускоряло обмен лучшими практиками. Результаты этих программ напрямую повлияли на требования к современным военным БПЛА: сегодня способность к автоматическому переходу между режимами полёта и устойчивость к внешним возмущениям считаются базовыми, а не опциональными характеристиками.
4.5. Ключевые технологические результаты и их значение для военных БПЛА
Из программ TERN, проектов AeroVironment и конкурсов DARPA военное проектирование tail-sitter вынесло несколько критически важных уроков:
Управление переходными режимами — наиболее сложный этап полёта, требующий специализированных алгоритмов и датчиков.
Компенсация внешних возмущений — без этого эксплуатация с кораблей или в городской застройке становится небезопасной.
Модульность и быстросъёмная полезная нагрузка — позволяет адаптировать одну платформу под разные задачи без глубокой модификации.
Автоматизация — снижает требования к подготовке операторов и повышает скорость развёртывания.
Эти принципы сегодня закладываются в требования к новым поколениям военных БПЛА типа tail-sitter и определяют вектор их дальнейшего развития.
10 вопросов с ответами
Вопрос 1. В чём состояла основная цель программы TERN от Northrop Grumman?
Ответ. Основная цель программы TERN — создать беспилотную систему tail-sitter, способную взлетать и садиться на палубе небольшого корабля и выполнять разведывательные задачи на дальности порядка 900–1 300 километров.
Вопрос 2. Какие инженерные проблемы решались в рамках программы TERN?
Ответ. В рамках TERN решались проблемы устойчивости к турбулентности и порывам ветра над палубой, точного управления на этапе перехода между режимами полёта, а также интеграции с корабельными системами навигации и управления.
Вопрос 3. На какие характеристики делался акцент в проектах AeroVironment для tail-sitter?
Ответ. Акцент делался на малый вес, портативность, быстрое развёртывание, автоматизацию полёта и модульность полезной нагрузки для применения в тактических подразделениях.
Вопрос 4. Почему программы DARPA считаются катализатором развития технологий tail-sitter?
Ответ. Программы DARPA объединяют академические и промышленные команды вокруг чётких задач, обеспечивают финансирование и тестовую инфраструктуру, а также ускоряют обмен лучшими практиками, что приводит к быстрым технологическим прорывам.
Вопрос 5. Какие базовые характеристики современных военных tail-sitter сформировались под влиянием программ DARPA?
Ответ. Под влиянием DARPA базовыми характеристиками стали способность к автоматическому переходу между режимами полёта и устойчивость к внешним возмущениям.
Вопрос 6. В чём заключается сложность управления переходными режимами у tail-sitter?
Ответ. Сложность заключается в необходимости точно контролировать изменение ориентации аппарата и распределение тяги при переходе из режима висения в горизонтальный полёт и обратно, когда аэродинамические силы резко меняются.
Вопрос 7. Почему устойчивость к внешним возмущениям критична для эксплуатации tail-sitter с кораблей?
Ответ. Из-за качки палубы, порывов ветра и турбулентности над водой аппарат подвергается сильным возмущениям; без компенсации этих факторов взлёт, посадка и переходные режимы становятся небезопасными.
Вопрос 8. Как модульность полезной нагрузки повышает боевую ценность tail-sitter?
Ответ. Модульность позволяет быстро адаптировать одну и ту же платформу под разные задачи (разведка, ретрансляция, наблюдение) без глубокой модификации, что повышает гибкость применения и сокращает время подготовки к миссии.
Вопрос 9. Какой технологический задел дала программа TERN, даже не дойдя до серийного производства?
Ответ. TERN дала задел в виде алгоритмов управления переходными режимами, методов компенсации качки и ветра, а также подходов к проектированию силовой установки, эффективной в обоих режимах полёта.
Вопрос 10. Почему автоматизация полёта особенно важна для тактических подразделений, использующих tail-sitter?
Ответ. Автоматизация снижает требования к квалификации операторов, ускоряет развёртывание и выполнение задач, а также уменьшает вероятность ошибок в стрессовых условиях, что критично для тактического звена.
ЧАСТЬ I. ИСТОРИЯ И ЭВОЛЮЦИЯ КЛАССА TAIL-SITTER
Глава 5. Сравнительный анализ классов БПЛА: почему tail-sitter выигрывает у квадрокоптеров и конвертопланов в военных сценариях
Введение
Представьте, что вы командир малой роты на передовой. Позади — лес, впереди — отсутствие ВПП, слева — РЭБ-подавление, справа — миномётный обстрел. Вам нужна «воздушная разведка» здесь и сейчас, с пятачка размером 6×6 метров, без катапульты, без аэродрома и без команды обеспечения из двадцати человек. Квадрокоптер продержится 25 минут. Конвертоплан потребует сборки и калибровки. Tail-sitter стартует вертикально, переходит в горизонтальный полёт за секунды и уходит на 8 часов барражирования. Именно так этот класс аппаратов превращается из «интересной концепции 1950-х» в боевую единицу XXI века.  1
В данной главе мы разберём, почему военные заказчики от DARPA до Минобороны РФ всё чаще выбирают tail-sitter, чем этот класс принципиально отличается от квадрокоптеров и конвертопланов, и какие компромиссы заложены в конструкцию.
Вопрос 1. Чем tail-sitter принципиально отличается от квадрокоптера и конвертоплана?
Ответ. Tail-sitter — это летательный аппарат, который взлетает и садится вертикально, стоя на хвосте (от англ. tail-sitter — «сидящий на хвосте»), а в полёте наклоняет весь фюзеляж на ~90° и летит как обычный самолёт. Ключевая особенность: одни и те же винты создают тягу и для вертикального взлёта, и для горизонтального полёта — никаких дополнительных двигателей или поворотных механизмов не требуется.
Квадрокоптер использует четыре (или более) ротора, всегда ориентированных вертикально. Он отлично висит, но дальность и время полёта ограничены: вся подъёмная сила создаётся за счёт тяги винтов, аэродинамическое качество крыла отсутствует.
Конвертоплан (tilt-rotor / tilt-wing) — гибрид, в котором винты или крылья поворачиваются на 90° для перехода из вертикального режима в горизонтальный. Это требует мощных сервоприводов, шарниров, дополнительных точек отказа.
Параметр
Tail-sitter
Квадрокоптер
Конвертоплан
Взлёт/посадка
VTOL, на хвосте
VTOL
VTOL
Полётный режим
Самолётный (крыло)
Только висение/медленный полёт
Самолётный
Механическая сложность
Низкая
Низкая
Высокая
Дальность / время полёта
Высокие
Низкие
Средние–высокие
Точки отказа (приводы)
Минимум
Нет поворотных
Шарниры, сервоприводы
Вопрос 2. Почему tail-sitter превосходит квадрокоптер по дальности и времени полёта?
Ответ. Потому что в горизонтальном полёте tail-sitter летит как самолёт: подъёмная сила создаётся крылом, а двигатель лишь толкает аппарат вперёд. Это энергетически в разы эффективнее, чем у квадрокоптера, где четыре ротора постоянно тратят энергию на поддержание веса.
Для сравнения: типичный военный квадрокоптер того же класса (Group 3) держится в воздухе 25–45 минут. MQ-35A V-BAT от Shield AI, построенный по схеме tail-sitter с одним канальным вентилятором, обеспечивает до 12 часов полёта с полезной нагрузкой EO/IR. Разница — на порядок.
Для военного это означает: один tail-sitter заменяет 15–20 вылетов квадрокоптера за тот же период. Меньше запусков — меньше риск обнаружения, меньше износ, меньше расход топлива.
Вопрос 3. В чём преимущество tail-sitter перед конвертопланом с точки зрения надёжности?
Ответ. Конвертоплан (tilt-rotor, tilt-wing) содержит поворотные узлы — шарниры, редукторы, сервоприводы, синхронизационные валы. Каждый такой узел — это дополнительный вес, точка отказа и элемент обслуживания. В условиях фронта, в грязи, морозе и при отсутствии техников, это критично.
Tail-sitter не имеет поворотных механизмов вообще. Винты закреплены жёстко. Переход из вертикального режима в горизонтальный осуществляется наклоном всего корпуса аппарата — за счёт управления тягой и рулей, обдуваемых потоком от винта. Меньше движущихся частей — выше надёжность, ниже масса, проще логистика.
Как отмечают исследователи Сиднейского университета: «Tail-sitter не нуждается в сложных механизмах наклона, в отличие от tilt-rotor и tilt-wing, и при этом сохраняет эффективность самолётного полёта».
Вопрос 4. Какие военные сценарии наиболее востребованы для tail-sitter?
Ответ. На основе анализа реальных программ (DARPA TERN, V-BAT в Украине, китайский Yunying-25) выделяются четыре ключевых сценария:
Морская палубная разведка. Tail-sitter стартует с вертолётной площадки эсминца или фрегата, барражирует 6–12 часов, передаёт целеуказание на противокорабельные ракеты. DARPA TERN задуман именно так: дальность 600 морских миль, полезная нагрузка 272 кг.
Передовая тактическая разведка (ISR). Взлёт с пятачка 6×6 м, автономный полёт в условиях подавления GPS и связи. V-BAT доказал работоспособность в условиях РЭБ в Украине, используя визуальную одометрию.
Ретрансляция связи и целеуказание. Tail-sitter висит на высоте 5–6 км как «псевдоспутник», обеспечивая связью наземные подразделения за горизонтом.
Ударно-разведывательные миссии. Аппараты класса Anduril Omen (Group 3, tail-sitter) несут до 18 кг полезной нагрузки, включая боеприпасы и SAR-радар, с дальностью в 3–4 раза больше типовых Group 3.
Вопрос 5. Почему tail-sitter особенно эффективен в условиях РЭБ-подавления?
Ответ. Современный военный tail-sitter, такой как V-BAT, оснащён автономной системой управления Hivemind, которая позволяет аппарату работать без GPS и без связи. Аппарат использует визуальную одометрию — серию бортовых камер для навигации по визуальным ориентирам местности. Если GPS заглушен, а радиоканал подавлен, tail-sitter продолжает выполнять задачу автономно.
Квадрокоптеры в тех же условиях, как правило, теряют управление или дрейфуют — они сильнее зависят от постоянной связи с оператором и GPS-стабилизации. Конвертопланы сопоставимы по автономности, но уступают в простоте развёртывания.
Combat-proven факт: V-BAT применялся в Украине для сбора и передачи целеуказания для артиллерийских ударов в условиях активного РЭБ-подавления со стороны российских средств радиоэлектронной борьбы.
Вопрос 6. В чём слабые места tail-sitter по сравнению с квадрокоптером?
Ответ. Честность превыше рекламы. У tail-sitter есть три принципиальных уязвимости:
Чувствительность к боковому ветру в режиме висения. В вертикальном положении крыло и фюзеляж стоят перпендикулярно потоку и работают как парус. Порывы бокового ветра могут дестабилизировать аппарат. У квадрокоптера этой проблемы нет — его профиль в вертикальном режиме минимальный.
Сложность перехода «висение → полёт». Момент наклона корпуса на 90° — самый критический участок полёта. Возможны потеря высоты, срыв потока на крыле, нестабильность. Требуется сложная система управления и высокая точность оценки угла атаки.
Посадка на движущуюся палубу. При вертикальной посадке на качающуюся палубу корабля tail-sitter уязвим больше, чем конвертоплан, который может «подлетать» к палубе горизонтально. Для tail-sitter требуется избыточная тяга и точная система компенсации движения палубы.  3
Тем не менее, современные системы управления (например, Hivemind у V-BAT) компенсируют эти ограничения программно. V-BAT выполняет автономную посадку при скорости корабля до 10 узлов и ветре до 25 узлов.
Вопрос 7. Как tail-sitter выигрывает в логистике и развёртывании?
Ответ. Логистический след tail-sitter минимален. Сравним три класса по требованиям к развёртыванию:
Параметр
Tail-sitter (V-BAT)
Квадрокоптер (Group 3)
Конвертоплан
Площадь для взлёта/посадки
6×6 м
3×3 м
8×8 м
Расчёт на запуск
2 человека
1–2 человека
3–5 человек
Сборка в поле
Не требуется
Не требуется
Частичная сборка
Транспортный контейнер
1 аппарат / транспорт
1 аппарат / транспорт
Габаритный, часто 2 человека для переноски
Замена полезной нагрузки
«Защёлкнул-отщёлкнул» в поле
Быстрая
Требует инструментов
V-BAT разворачивается с одного грузовика, двумя операторами, без катапульты и без АЗС. Anduril Omen обеспечивает смену полезной нагрузки «snap-on / snap-off» прямо в поле. Для передовых подразделений это означает: меньше людей, меньше машин, меньше заметность.
Вопрос 8. Как tail-sitter соотносится с конвертопланом по удельной эффективности (полезная нагрузка / взлётная масса)?
Ответ. Tail-sitter выигрывает за счёт двух факторов: отсутствие массы поворотных механизмов и использование одного двигателя для обоих режимов.
V-BAT имеет взлётную массу ~75 кг и несёт до 18 кг полезной нагрузки (после модернизации Block 5.3) — 24% от взлётной массы. Это рекорд для класса Group 3. Сканы Shield AI называют его «лучшим в классе отношением взлётной массы к полезной нагрузке».
У конвертоплана значительная часть взлётной массы уходит на поворотные узлы, усиленные шарниры и дополнительные приводы. Типичный tilt-rotor класса Group 3 теряет 15–25% массы на «механику перехода», которая у tail-sitter просто отсутствует.  4
DARPA TERN, задуманный как тяжёлый tail-sitter для флота, должен был нести 272 кг полезной нагрузки на дальность 1670 км — параметры, сопоставимые с MQ-1 Predator, при размерах, позволяющих базирование на эсминце.
Вопрос 9. Каковы реальные боевые примеры применения tail-sitter?
Ответ. На 2026 год есть несколько подтверждённых случаев:
V-BAT (MQ-35A) в Украине. Аппараты эксплуатировались в условиях российского РЭБ-подавления, выполняя задачи ISR и целеуказания для артиллерии. V-BAT стал первым tail-sitter, получившим статус «combat-proven».
DARPA TERN (США). Программа Northrop Grumman / DARPA / ONR, прошедшая критические проектные ревью. Цель — палубный tail-sitter с дальностью 600+ морских миль и нагрузкой 272 кг для эсминцев класса DDG.
Anduril Omen (США). Представлен в 2025 году. Tail-sitter с гибридно-электрической силовой установкой, Group 3, с заявленной полезной нагрузкой в 3–5 раз выше среднего по классу и дальностью в 3–4 раза больше типового Group 3. Законтрактован до 50 единиц.
Yunying-25 (Китай). tail-sitter от Chengdu Aircraft Corporation, внешне аналогичный V-BAT, с управлением на базе ИИ-системы Wenyao, поддерживающей рой. Демонстрировался на учениях по ликвидации ЧС в Сычуане.
Вопрос 10. Как будет развиваться класс tail-sitter в ближайшие 5–10 лет?
Ответ. Наблюдается чёткий тренд: усиление автономности, рост полезной нагрузки, интеграция в рой. Ключевые направления:
ИИ-управление и роевые алгоритмы. V-BAT уже демонстрирует swarm-возможности — до 4 аппаратов координируются через Hivemind. Китайский Yunying-25 использует систему Wenyao для автономного роевого управления. Цель — десятки аппаратов в одном рою.
Гибридно-электрические силовые установки. Anduril Omen — первый tail-sitter с гибридным приводом, что позволяет увеличить дальность и снизить тепловую сигнатуру.
Рост класса. От Group 3 к Group 4–5. TERN должен был стать предвестником «тяжёлого tail-sitter» с возможностями, сопоставимыми с Predator/Reaper, при развёртывании с малых кораблей.
Стелс-технологии. Летающее крыло без выступающих поверхностей — естественный формат для снижения ЭПР. Tail-sitter в конфигурации flying-wing (как TERN) перспективен для малозаметных ударно-разведывательных миссий.
Модульность и «snap-on» полезная нагрузка. Быстрая смена EO/IR, SAR-радара, РЭБ-модулей, боеприпасов прямо в полевых условиях — стандарт, заданный Omen и V-BAT.
Вывод по главе. Tail-sitter не универсален — он проигрывает квадрокоптеру в простоте управления при висении и уступает конвертоплану в комфорте посадки на движущуюся палубу. Но по главной военной триаде — дальность, автономность, логистический след — он превосходит оба класса. Именно поэтому военные ведомства мира от США до Китая всё чаще делают ставку на эту схему. Для военных сценариев XXI века, где решают секунды, метры и килограммы, tail-sitter — это не компромисс, а оптимум.
Контрольные вопросы для самопроверки
Какой физический принцип позволяет tail-sitter быть в разы энергоэффективнее квадрокоптера в горизонтальном полёте?
Почему отсутствие поворотных механизмов у tail-sitter является не просто конструктивным плюсом, а фактором боевой живучести?
Как V-BAT обеспечивает навигацию в условиях подавления GPS?
Какие ограничения tail-sitter компенсируются программными средствами управления?
Чем объясняется рекордное соотношение полезной нагрузки к взлётной массе у V-BAT?
ЧАСТЬ II. АЭРОДИНАМИКА И ПРИНЦИПЫ ПОЛЁТА
Глава 6. Физика вертикального взлёта: режим висения и несущие свойства крыла в вертикальном положении
6.1. Общая характеристика режима висения аппарата типа «tail-sitter»
Беспилотный летательный аппарат схемы «tail-sitter» представляет собой летательный аппарат, который совершает вертикальный взлёт и посадку, опираясь на хвостовую часть фюзеляжа, а в крейсерском режиме переходит в горизонтальный полёт, используя аэродинамическую подъёмную силу крыла. Принципиальное отличие данной схемы от других вертикально взлетающих аппаратов состоит в том, что полный поворот фюзеляжа на девяносто градусов относительно горизонта eliminates необходимость в отдельной подъёмной системе — роль несущего винта в режиме висения выполняет воздушный винт (или соосная пара винтов), который в крейсерском полёте становится тянущим или толкающим.
В режиме висения аппарат находится в вертикальном положении: продольная ось фюзеляжа направлена вверх, крыло установлено практически вертикально. Вся масса аппарата уравновешивается только силой тяги винта (или винтов). Аэродинамическая подъёмная сила крыла при этом равна нулю, поскольку набегающий поток отсутствует, а скорость горизонтального перемещения — нулевая.
Это определяет главное требование к аппарату схемы «tail-sitter»: суммарная тяга силовой установки в режиме висения должна превышать вес аппарата. Данное условие выражается соотношением, в котором тяга, делённая на вес, должна быть больше единицы. На практике для военных БПЛА этого типа требуемый запас тяги к весу составляет от 1,2 до 1,8 в зависимости от полезной нагрузки, высоты площадки взлёта и температуры окружающего воздуха.
6.2. Силы и моменты, действующие на аппарат в режиме висения
В установившемся режиме висения (при отсутствии ветра) на аппарат действуют две основные силы:
— Сила тяжести, приложенная в центре масс аппарата и направленная вертикально вниз;
— Сила тяги винта (или суммарная тяга винтов), направленная вдоль продольной оси аппарата вертикально вверх.
Условие установившегося висения записывается как равенство тяги произведению массы на ускорение свободного падения. Если тяга превышает это значение, аппарат набирает высоту; если тяга меньше — аппарат снижается.
При наличии горизонтального ветра картина существенно усложняется. Вертикально стоящее крыло обдувается боковым потоком, что приводит к появлению боковой аэродинамической силы. Эта сила приложена в боковом центре давления крыла, который, как правило, не совпадает с центром масс аппарата. Возникает опрокидывающий момент, стремящийся наклонить аппарат в направлении ветра. Величина этого момента зависит от площади крыла, скорости ветра, угла атаки вертикально расположенного крыла относительно бокового потока и положения центра давления.
Для компенсации ветрового воздействия система автоматического управления использует дифференциальную тягу (при многовинтовой схеме), отклонение рулей или управляющие моменты от несущего винта через циклический шаг (в случае соосной схемы). Особое значение имеет предельная скорость ветра, при которой аппарат ещё способен удерживать заданное положение висения — этот параметр является одной из ключевых тактико-технических характеристик военного БПЛА схемы «tail-sitter».
6.3. Несущие свойства крыла в вертикальном положении
Хотя в чистом режиме висения крыло не создаёт подъёмной силы, его наличие оказывает существенное влияние на работу силовой установки. Крыло, расположенное в плоскости вращения винта (или непосредственно за ним), попадает в зону отбрасываемого винтом потока. Этот поток, называемый струёй винта, имеет скорость, превышающую скорость свободного потока, и обуславливает дополнительное аэродинамическое сопротивление крыла в режиме висения.
Эффект обдува крыла струёй винта приводит к нескольким последствиям. Во-первых, возникает так называемый «эффект обтекания крыла в струе» — вертикально расположенное крыло работает как плохообтекаемая пластина в ускоренном потоке, создавая силу сопротивления, направленную против тяги. Это эквивалентно снижению эффективной тяги винта. Величина потерь зависит от отношения площади крыла, попадающей в струю, к ометаемой площади винта, а также от коэффициента сопротивления крыла при нулевом угле атаки в условиях обдува.
Во-вторых, форма крыла в плане влияет на распределение скоростей в струе винта. Если законцовки крыла выходят за пределы ометаемого диска винта, часть площади крыла обдувается невозмущённым потоком, а часть — ускоренным. Это создаёт неравномерность нагрузки и может приводить к вибрациям конструкции.
В-третьих, при наличии горизонтальной составляющей скорости (ветер или начало перехода к горизонтальному полёту) вертикально расположенное крыло начинает работать как аэродинамическая поверхность. При угле скольжения, равном девяноста градусам, крыло имеет максимальный коэффициент боковой силы, примерно равный коэффициенту сопротивления плоской пластины. По мере наклона аппарата к горизонту угол скольжения уменьшается, крыло выходит из режима обдува с боковой стороны и переходит в режим создания подъёмной силы за счёт набегающего потока.
6.4. Коэффициент полезного действия винта в режиме висения
Эффективность работы винта в режиме висения характеризуется тяговым коэффициентом полезного действия, который определяется как отношение полезной мощности к затраченной. Полезная мощность в режиме висения равна произведению тяги на скорость отбрасываемого потока в плоскости винта. Затраченная мощность — это мощность, подводимая к винту от двигателя.
Согласно классической теории идеального движителя (теория импульса), идеальная тяга винта в режиме висения пропорциональна корню четвёртой степени из произведения мощности на плотность воздуха и площади ометаемого диска. Реальный винт имеет меньшую тягу из-за концевых потерь, потерь на вращение потока и неравномерности распределения нагрузки по лопасти. Отношение реальной тяги к идеальной называется относительным коэффициентом полезного действия винта и для современных несущих винтов БПЛА составляет от 0,70 до 0,85.
Уменьшение диаметра винта при сохранении мощности приводит к росту нагрузочной скорости потока в струе и, как следствие, к снижению эффективности. Это создаёт известное противоречие в проектировании «tail-sitter»: большой винт эффективен в режиме висения, но ограничивает скорость крейсерского полёта из-за большого аэродинамического сопротивления и малой рабочей частоты вращения; малый винт обеспечивает высокую скорость крейсерского полёта, но требует завышенной мощности для висения.
6.5. Влияние высоты и температуры на режим висения
Плотность воздуха напрямую влияет на тягу винта в режиме висения. При неизменной мощности двигателя и геометрии винта тяга пропорциональна корню квадратному из плотности воздуха в степени три вторых (согласно теории идеального движителя, тяга пропорциональна плотности в степени три четвёртых). Это означает, что при повышении высоты площадки взлёта или температуры окружающего воздуха тяга винта снижается.
На практике это означает, что аппарат, способный к висению при стандартных условиях на уровне моря, может не иметь достаточного запаса тяги при взлёте с высокогорной площадки в жаркую погоду. Для военных БПЛА типа «tail-sitter» в техническом задании всегда указывается предельная высота площадки и диапазон температур, при которых гарантируется висение и вертикальный взлёт с заданной полезной нагрузкой.
Стандартная атмосфера принимается за базовое условие: давление 760 миллиметров ртутного столба, температура плюс 15 градусов Цельсия, плотность 1,225 килограмма на кубический метр. Отклонения от этих условий учитываются через относительную плотность воздуха — отношение фактической плотности к стандартной.
6.6. Запас тяги и его влияние на тактическое применение
Запас тяги — разница между располагаемой тягой винта в режиме висения и весом аппарата — определяет не только возможность вертикального взлёта, но и динамику набора высоты, маневренность в режиме висения и способность компенсировать порывы ветра.
Малый запас тяги (от 1,0 до 1,15 отношения тяги к весу) ограничивает вертикальную скорость набора, увеличивает время зависания на малой высоте и снижает способность аппарата противостоять ветровым порывам. Большой запас тяги (свыше 1,5) обеспечивает высокую динамику, но достигается за счёт увеличения мощности двигателя, что приводит к росту массы силовой установки и расхода топлива, сокращая дальность и время патрулирования в крейсерском режиме.
Компромиссное значение отношения тяги к весу для разведывательных «tail-sitter» БПЛА составляет 1,3–1,5, а для ударных аппаратов, требующих быстрого вертикального старта из укрытия, — 1,5–1,8.
6.7. Особенности балансировки в режиме висения
Центр масс аппарата должен располагаться строго вдоль оси тяги винта. Смещение центра масс от оси тяги приводит к появлению постоянного опрокидывающего момента, который система управления вынуждена компенсировать, отклоняя управляющие поверхности или перераспределяя тягу между винтами. Это снижает эффективный запас тяги и увеличивает энергопотребление в режиме висения.
Для аппаратов с двумя или более винтами, расположенными по размаху крыла, смещение центра масс вдоль продольной оси компенсируется перераспределением тяги между левым и правым винтами. Однако такое перераспределение ограничено максимальной тягой отдельного винта и не может быть сколь угодно большим.
Предельно допустимое смещение центра масс от нейтрального положения — одна из характеристик, определяющих устойчивость аппарата в режиме висения и допустимый диапазон изменения центровки при сбросе нагрузки, расходе топлива или применении вооружения.
6.8. Переходный режим: от висения к горизонтальному полёту
Переход от вертикального положения к горизонтальному является наиболее сложным и ответственным этапом полёта аппарата «tail-sitter». В процессе наклона аппарата одновременно изменяются: угол атаки крыла, направление и величина вектора тяги, характер обдува крыла, эффективность рулей.
При угле наклона аппарата к горизонту от 90 до примерно 45 градусов крыло находится в режиме, близком к сваливанию: угол атаки велик, набегающий поток формируется преимущественно за счёт горизонтальной составляющей скорости, которая в начале перехода мала. В этом диапазоне основную роль играет тяга винта, а подъёмная сила крыла невелика и нестабильна.
При угле наклона от 45 до 0 градусов крыло входит в нормальный режим обтекания, подъёмная сила растёт, а требуемая тяга винта уменьшается. В точке, где суммарная подъёмная сила и вертикальная составляющая тяги становятся равными весу, аппарат может продолжить полёт в установившемся горизонтальном режиме.
Минимальная скорость, при которой крыло аппарата начинает создавать достаточную подъёмную силу для горизонтального полёта, называется скоростью перехода. Эта скорость зависит от площади крыла, коэффициента подъёмной силы на заданном угле атаки и веса аппарата. Чем больше удлинение крыла и его площадь, тем ниже скорость перехода и тем короче дистанция, на которой аппарат переходит от висения к горизонтальному полёту.
6.9. Ground effect при вертикальном взлёте и посадке
При нахождении аппарата на малой высоте над поверхностью (менее одного диаметра винта) возникает эффект земли, влияющий на работу винта и аэродинамику аппарата. Эффект земли для несущего винта проявляется в снижении индуктивных потерь: отбрасываемый поток встречает поверхность и создаёт повышенное давление под винтом, что увеличивает тягу при неизменной мощности.
Для аппаратов «tail-sitter» эффект земли имеет двойственный характер. С одной стороны, прирост тяги при висении вблизи поверхности облегчает взлёт. С другой стороны, при посадке эффект земли приводит к резкому изменению тяги, что может вызвать «раскачку» аппарата и затруднить мягкую посадку. Система автоматического управления должна учитывать этот эффект и корректировать управляющие воздействия на малых высотах.
Кроме того, вертикально расположенное крыло вблизи поверхности оказывает влияние на характер растекания потока от винта по поверхности. При наличии бокового ветра вблизи поверхности возникает вихревое обтекание, формирующее неравномерное давление по размаху крыла и дополнительные опрокидывающие моменты.
Вопросы и ответы
Вопрос 1. В чём принципиальное отличие схемы «tail-sitter» от других вертикально взлетающих БПЛА с точки зрения силовой установки?
Ответ. В схеме «tail-sitter» одна и та же силовая установка (винт и двигатель) создаёт тягу как в режиме висения, так и в крейсерском полёте. Поворот всего аппарата на девяносто градусов eliminates необходимость в отдельной подъёмной системе. В отличие от аппаратов с поворотными винтами (tiltrotor) или комбинированных схем, у «tail-sitter» нет отдельных винтов для висения и марша — их функции совмещены.
Вопрос 2. Почему в режиме чистого висения крыло аппарата «tail-sitter» не создаёт подъёмной силы?
Ответ. В режиме висения скорость горизонтального перемещения аппарата равна нулю. Подъёмная сила крыла пропорциональна квадрату скорости набегающего потока. При нулевой скорости набегающий поток отсутствует, и подъёмная сила равна нулю. Вся масса аппарата уравновешивается только тягой винта.
Вопрос 3. Какое минимальное значение отношения тяги к весу необходимо для вертикального взлёта аппарата «tail-sitter»?
Ответ. Минимальное значение — больше единицы, то есть тяга должна превышать вес. Однако для практического применения с учётом ветра, высоты, температуры и маневрирования в висении необходим запас: для разведывательных аппаратов — от 1,3 до 1,5, для ударных — от 1,5 до 1,8.
Вопрос 4. Как влияет горизонтальный ветер на аппарат в режиме висения?
Ответ. Ветер создаёт боковой набегающий поток на вертикально расположенное крыло. Это вызывает боковую аэродинамическую силу и опрокидывающий момент, поскольку центр давления крыла, как правило, не совпадает с центром масс. Система автоматического управления компенсирует этот момент дифференциальной тягой, отклонением рулей или циклическим шагом.
Вопрос 5. Что такое «эффект обдува крыла в струе винта» и как он влияет на режим висения?
Ответ. Это эффект, при котором вертикально расположенное крыло, находящееся в зоне отбрасываемого винтом потока, испытывает сопротивление, направленное против тяги. Это эквивалентно снижению эффективной тяги. Величина потерь зависит от отношения площади крыла в струе к ометаемой площади винта и коэффициента сопротивления крыла при данных условиях обдува.
Вопрос 6. Как изменяется тяга винта при повышении высоты площадки взлёта?
Ответ. С повышением высоты плотность воздуха уменьшается. При неизменной мощности и геометрии винта тяга снижается, поскольку она зависит от плотности воздуха. Согласно теории идеального движителя, тяга пропорциональна плотности в степени три четвёртых. Это означает, что при уменьшении плотности, например, на 20 процентов, тяга снижается примерно на 15 процентов.
Вопрос 7. В каком диапазоне углов наклона аппарата к горизонту переходный режим наиболее сложен и почему?
Ответ. Наиболее сложен диапазон от 90 до примерно 45 градусов. В этом диапазоне крыло работает на больших углах атаки при малой горизонтальной скорости, что близко к режиму сваливания. Подъёмная сила крыла невелика и нестабильна, основную нагрузку несёт тяга винта. Управление аппаратом в этом диапазоне требует высокой точности от системы автоматического управления.
Вопрос 8. Что такое скорость перехода и от каких параметров она зависит?
Ответ. Скорость перехода — минимальная скорость горизонтального полёта, при которой крыло аппарата создаёт подъёмную силу, достаточную для поддержания веса аппарата. Она зависит от площади крыла, коэффициента подъёмной силы при заданном угле атаки, веса аппарата и плотности воздуха. Чем больше площадь крыла и его удлинение, тем ниже скорость перехода.
Вопрос 9. Как эффект земли влияет на вертикальную посадку аппарата «tail-sitter»?
Ответ. На высоте менее одного диаметра винта от поверхности возникает эффект земли — повышенное давление под винтом, увеличивающее тягу при неизменной мощности. При посадке это может вызвать резкий прирост тяги, приводящий к «раскачке» аппарата и затрудняющий мягкую посадку. Система управления должна корректировать управляющие воздействия с учётом эффекта земли.
Вопрос 10. Почему компромисс между большим и малым диаметром винта является одной из ключевых проблем проектирования «tail-sitter»?
Ответ. Большой винт эффективен в режиме висения (высокий КПД, большая тяга при меньшей мощности), но в крейсерском полёте создаёт большое сопротивление и ограничивает скорость из-за малой рабочей частоты вращения. Малый винт, наоборот, обеспечивает высокую скорость крейсерского полёта, но требует завышенной мощности для висения и снижает общую эффективность. Выбор диаметра винта — это всегда компромисс между требованиями режимов висения и крейсерского полёта.
Задачи с решениями
Задача 1
Условие. Военный БПЛА схемы «tail-sitter» имеет массу 45 килограммов. Располагаемая тяга винта в режиме висения при стандартных условиях составляет 65 килограмм-сил. Определите: отношение тяги к весу; максимальную вертикальную скорость набора высоты в режиме висения, если принять, что сопротивление при вертикальном движении аппарата равно нулю, а аэродинамическое сопротивление вертикально расположенного крыла в струе винта составляет 5 процентов от тяги.
Решение.
Шаг 1. Вычислим вес аппарата: вес равен произведению массы на ускорение свободного падения. Ускорение свободного падения примем равным 9,81 метра в секунду в квадрате. Вес равен 45 умножить на 9,81, что составляет 441,45 ньютона. В килограмм-силах это 45 килограмм-сил.
Шаг 2. Отношение тяги к весу равно 65 разделить на 45, что составляет примерно 1,44.
Шаг 3. Эффективная тяга с учётом сопротивления крыла в струе: сопротивление составляет 5 процентов от тяги, то есть 0,05 умножить на 65, равно 3,25 килограмм-силы. Эффективная тяга равна 65 минус 3,25, что составляет 61,75 килограмм-силы.
Шаг 4. Избыточная тяга, доступная для вертикального ускорения: эффективная тяга минус вес, то есть 61,75 минус 45, равно 16,75 килограмм-силы, или 164,2 ньютона.
Шаг 5. Вертикальное ускорение: избыточная тяга, делённая на массу, то есть 164,2 разделить на 45, равно 3,65 метра в секунду в квадрате.
Шаг 6. Если предположить установившуюся вертикальную скорость при равенстве избыточной тяги сопротивлению (в данной задаче сопротивление вертикального движения принято равным нулю), то теоретически аппарат будет разгоняться с ускорением 3,65 метра в секунду в квадрате. В реальных условиях установившаяся скорость набора определяется равновесием избыточной тяги и сопротивления. При принятых допущениях вертикальное ускорение составляет примерно 3,7 метра в секунду в квадрате.
Ответ. Отношение тяги к весу — 1,44. Вертикальное ускорение в режиме висения с учётом сопротивления крыла в струе — примерно 3,7 метра в секунду в квадрате.
Задача 2
Условие. Аппарат «tail-sitter» с массой 30 килограммов должен произвести вертикальный взлёт с высокогорной площадки на высоте 3000 метров над уровнем моря при температуре воздуха плюс 5 градусов Цельсия. Стандартная плотность воздуха на уровне моря — 1,225 килограмма на кубический метр. Плотность воздуха на высоте 3000 метров при данной температуре равна 0,909 килограмма на кубический метр. Располагаемая тяга винта при стандартных условиях на уровне моря равна 45 килограмм-сил. Определите тягу винта в данных условиях и оцените, достаточно ли её для безопасного взлёта, если требуемый запас отношения тяги к весу — не менее 1,3.
Решение.
Шаг 1. Вычислим относительную плотность воздуха: фактическая плотность, делённая на стандартную, равна 0,909 разделить на 1,225, что составляет 0,742.
Шаг 2. Согласно теории идеального движителя, тяга пропорциональна плотности в степени три четвёртых. Вычислим: 0,742 в степени 0,75. Для этого воспользуемся тем, что 0,742 в степени три четвёртых равно корню четвёртой степени из 0,742 в кубе. 0,742 в кубе равно 0,409. Корень четвёртой степени из 0,409 равен примерно 0,800.
Шаг 3. Тяга в данных условиях: 45 умножить на 0,800, равно 36,0 килограмм-сил.
Шаг 4. Вес аппарата: 30 килограмм-сил.
Шаг 5. Отношение тяги к весу: 36,0 разделить на 30, равно 1,20.
Шаг 6. Требуемое минимальное значение — 1,3. Фактическое значение 1,20 меньше требуемого.
Ответ. Тяга винта в заданных условиях — 36,0 килограмм-сил. Отношение тяги к весу — 1,20, что ниже требуемого запаса 1,3. Безопасный вертикальный взлёт в данных условиях не гарантирован. Требуется либо снижение массы полезной нагрузки, либо выбор более мощной силовой установки.
Задача 3
Условие. Аппарат «tail-sitter» с площадью крыла 1,2 квадратных метра и массой 25 килограммов совершает переход из режима висения в горизонтальный полёт. Коэффициент подъёмной силы крыла на рабочем угле атаки в переходном режиме равен 1,1. Плотность воздуха — 1,225 килограмма на кубический метр. Определите скорость перехода — минимальную скорость горизонтального полёта, при которой подъёмная сила крыла равна весу аппарата. Также определите, какую долю веса в процентах крыло создаёт на скорости, равной половине скорости перехода, при условии что тяга винта даёт вертикальную составляющую, равную 60 процентам от веса аппарата.
Решение.
Шаг 1. Скорость перехода определяется из условия равенства подъёмной силы весу. Подъёмная сила равна половине произведения плотности воздуха, квадрата скорости, площади крыла и коэффициента подъёмной силы. Приравняв подъёмную силу к весу, получим: квадрат скорости перехода равен удвоенному весу, делённому на произведение плотности, площади и коэффициента.
Шаг 2. Вес аппарата: 25 умножить на 9,81, равно 245,25 ньютона.
Шаг 3. Знаменатель: плотность умножить на площадь и на коэффициент, то есть 1,225 умножить на 1,2 и на 1,1, равно 1,6155.
Шаг 4. Квадрат скорости перехода: 2 умножить на 245,25, разделить на 1,6155, равно 490,5 разделить на 1,6155, равно 303,6.
Шаг 5. Скорость перехода: квадратный корень из 303,6, равен примерно 17,4 метра в секунду, или примерно 63 километра в час.
Шаг 6. На скорости, равной половине скорости перехода, то есть 8,7 метра в секунду, подъёмная сила крыла равна половине произведения плотности, квадрата скорости, площади и коэффициента. Квадрат скорости: 8,7 в квадрате, равно 75,69. Подъёмная сила: 0,5 умножить на 1,225, на 75,69, на 1,2, на 1,1, равно 0,5 умножить на 1,225, равно 0,6125; умножить на 75,69, равно 46,36; умножить на 1,2, равно 55,63; умножить на 1,1, равно 61,19 ньютона.
Шаг 7. Доля веса, создаваемая крылом: 61,19 разделить на 245,25, равно 0,249, или примерно 25 процентов.
Шаг 8. С учётом вертикальной составляющей тяги винта, равной 60 процентам от веса (147,15 ньютона), суммарная вертикальная сила равна 61,19 плюс 147,15, равно 208,34 ньютона, что составляет 85 процентов от веса. Аппарат на этой скорости находится в режиме, когда крыло и тяга вместе ещё не полностью компенсируют вес, и продолжение перехода требует увеличения скорости.
Ответ. Скорость перехода — примерно 17,4 метра в секунду (63 км/ч). На половине скорости перехода крыло создаёт около 25 процентов от веса аппарата; с учётом вертикальной составляющей тяги (60 процентов) суммарная вертикальная сила составляет 85 процентов от веса — аппарат нуждается в дальнейшем разгоне для завершения перехода.
ЧАСТЬ II. АЭРОДИНАМИКА И ПРИНЦИПЫ ПОЛЁТА
Глава 7. Переходный режим — критическая фаза: математическое моделирование поворота из вертикали в горизонталь
7.1. Сущность переходного режима
Переходный режим полёта БПЛА типа «хвостовая посадка» (tail-sitter) — это фаза, в течение которой летательный аппарат изменяет пространственное положение корпуса с вертикального (нос вверх, ось аппарата сонаправлена вектору силы тяжести) на горизонтальное (ось корпуса сонаправлена вектору путевой скорости). По физической сути аппарат совершает вращение по тангажу на девяносто градусов, проходя через всю гамму промежуточных углов атаки — от девяноста градусов до крейсерского значения, typically двух–шести градусов.
Именно на этом режиме скрещиваются два принципиально разных способа создания подъёмной силы. На вертикальном этапе полёт поддерживается исключительно тягой несущего винта (или импеллера), которая направлена вдоль продольной оси аппарата вверх. На горизонтальном этапе подъёмная сила создаётся крылом за счёт набегающего потока. Между этими двумя состояниями лежит зона, где ни один из механизмов не работает в полную силу: тяга уже не полностью компенсирует вес, а аэродинамическая подъёмная сила крыла ещё недостаточна. Эта зона — главное препятствие, которое должно быть преодолено грамотным математическим описанием и системой управления.
Почему переходный режим называют критическим? На это есть три причины.
Во-первых, на углах атаки от примерно тридцати до семидесяти градусов обтекание крыла носит резко нестационарный характер. Происходит срыв потока с передней кромки, образование мощных вихревых структур, которые могут как увеличить, так и резко уменьшить подъёмную силу. Аэродинамические коэффициенты в этом диапазоне нелинейны и не поддаются простому аналитическому описанию — они требуют либо экспериментальной базы, либо численных методов.
Во-вторых, в переходном режиме резко меняется эффективность органов управления. На малых скоростях рули высоты, элероны и руль направления не работают — нет динамического давления. Управление осуществляется за счёт разности тяги двигателей (в случае многовинтовой схемы) или за счеть векторирования тяги. По мере роста скорости аэродинамические рули «оживают», и возникает задача плавного смешивания (blending) двух каналов управления без скачков и реверсов.
В-третьих, на малых горизонтальных скоростях — от нуля до примерно десяти–пятнадцати метров в секунду — аппарат может попасть в режим вихревого кольца, при котором индуктивный поток несущего винта замыкается на himself, тяга падает, а вибрации растут. Это аналог эффекта «карана в штопоре» для вертолёта, но в более жёсткой форме из-за малой инерции БПЛА.
7.2. Система координат и кинематика перехода
Для математического описания переходного режима используется связанная система координат OXYZ, жёстко привязанная к корпусу аппарата. Ось OX направлена вдоль продольной оси вперёд (от хвоста к носу), ось OY — вверх перпендикулярно плоскости крыла, ось OZ — по правому крылу, дополняя систему до правой. Угол тангажа «тета» отсчитывается от горизонтали и в вертикальном режиме равен девяноста градусам, в горизонтальном — нулю (при крейсерском угле атаки — нескольким градусам).
Вектор путевой скорости аппарата в связанной системе координат имеет компоненты: Vx (продольная), Vy (нормальная), Vz (боковая). Угол атаки «альфа» определяется как арктангенс отношения Vy к Vx. В вертикальном режиме угол атаки равен девяноста градусам, поскольку весь вектор скорости направлен вдоль оси OY (аппарат движется вертикально вверх). По мере наклона корпуса вперёд и нарастания горизонтальной составляющей скорости угол атаки уменьшается, проходя через все промежуточные значения.
Угол тангажа и угол атаки — не одно и то же. Угол тангажа описывает положение корпуса относительно горизонта. Угол атаки описывает ориентацию вектора скорости относительно продольной оси корпуса. Их связь определяется через углы, задающие направление вектора скорости: сумма угла тангажа и угла атаки даёт угол наклона траектории (при отсутствии скольжения).
7.3. Уравнения движения в переходном режиме
Движение центра масс аппарата описывается проекциями второго закона Ньютона на оси траекторной системы координат. Запишем их в словесной форме.
Продольное уравнение (по направлению движения): произведение массы на производную скорости по времени равно сумме проекций тяги, аэродинамического сопротивления и проекции силы тяжести. Тяга проецируется через косинус разности угла установки двигателя и угла атаки. Аэродинамическое сопротивление вычисляется как половина произведения плотности воздуха на квадрат скорости на площадь крыла на коэффициент сопротивления Cx. Проекция силы тяжести — это произведение массы на ускорение свободного падения на синус угла наклона траектории со знаком минус.
Нормальное уравнение (перпендикулярно траектории в вертикальной плоскости): произведение массы на скорость на производную угла наклона траектории по времени равно сумме подъёмной силы, проекции тяги и проекции силы тяжести. Подъёмная сила — половина произведения плотности, квадрата скорости, площади крыла и коэффициента Cy. Проекция тяги — тяга, умноженная на синус разности угла установки двигателя и угла атаки. Проекция силы тяжести — масса на ускорение свободного падения на косинус угла наклона траектории со знаком минус.
Уравнение момента тангажа: произведение момента инерции относительно поперечной оси на угловое ускорение тангажа равно сумме аэродинамического момента и управляющего момента от двигателей. Аэродинамический момент — половина произведения плотности, квадрата скорости, площади крыла, средней аэродинамической хорды и коэффициента момента тангажа Cm. Управляющий момент — произведение тяги на плечо, помноженное на синус угла отклонения вектора тяги (или разности тяг для многовинтовой схемы).
Эти три уравнения, дополненные кинематическими соотношениями, образуют замкнутую систему, которая может быть проинтегрирована численно.
7.4. Нелинейные аэродинамические характеристики
Ключевая трудность моделирования — поведение аэродинамических коэффициентов Cy, Cx и Cm в диапазоне углов атаки от нуля до девяноста градусов. Типичная картина для тонкого крыла умеренного удлинения выглядит следующим образом.
Коэффициент подъёмной силы Cy на малых углах атаки (до двенадцати–пятнадцати градусов) растёт линейно с углом атаки — классический участок прямой с наклоном, равным производной Cy по альфа. После срыва потока Cy перестаёт расти, достигает максимума (порядка 1,0–1,4 для типовых профилей), затем падает. Однако при дальнейшем увеличении угла атаки — от тридцати до семидесяти градусов — Cy снова возрастает, образуя второй горб, обусловленный телесным обтеканием (как у пластины, поставленной поперёк потока). При угле атаки девяносто градусов Cy достигает второго максимума, после чего (при углах больше девяноста) симметрично убывает. Этот двугорбый характер Cy принципиально отличает tail-sitter от обычного самолёта и требует специальных таблиц или полиномиальной аппроксимации.
Коэффициент сопротивления Cx монотонно растёт с углом атаки, достигая максимума при девяноста градусах (значение порядка 1,1–1,2 для плоской пластины). Нелинейность сильная, и линейная модель сопротивления здесь непригодна.
Коэффициент момента Cm при малых углах атаки обычно отрицательный (аппарат статически устойчив по тангажу), но в зоне срыва и при больших углах меняет знак и величину непредсказуемо. Этот коэффициент сильнее всего подвержен влиянию числа Рейнольдса, масштабного эффекта и нестационарности.
Методы получения аэродинамических характеристик:
Продувки в аэродинамической трубе — золотой стандарт, но дорогой и не всегда доступный для малых БПЛА. Требуется модель в масштабе, труба с широким диапазоном углов атаки (до девяноста градусов).
Численное моделирование (CFD) — решается система уравнений Навье–Стокса с моделью турбулентности. Метод даёт приемлемую точность для стационарных режимов, но в зоне отрывного обтекания требует тщательной настройки сетки и модели турбулентности. Приемлемая точность достигается при использовании методов на основе уравнений Рейнольдса (RANS) с моделями типа SST, либо методов сращивания (DES).
Эмпирические модели — аналитические аппроксимации, построенные на базе экспериментальных данных для крыльев подобной геометрии. Наиболее распространена модель, в которой Cy представляется как сумма двух компонент: линейной (для малых углов) и квадратичной (для телесного обтекания при больших углах). Формула: Cy равно сумме произведения производной Cy по альфа на синус альфа и произведения коэффициента телесного сопротивления на синус альфа, возведённый в квадрат. Это «формула двух режимов» — она непрерывно описывает переход от крыла к пластине.
7.5. Стратегии управления переходом
Существует несколько стратегий выполнения переходного манёвра. Рассмотрим основные.
Стратегия быстрого перевода (fast transition). Аппарат быстро, за две–четыре секунды, наклоняет корпус вперёд до крейсерского угла атаки. При этом потеря высоты минимальна, но требования к тяге и прочности конструкции максимальны — аппарат проходит зону срыва при минимальной скорости и максимальном угловом ускорении. Подходит для аппаратов с высоким запасом тяги (тяговооружённость больше двух) и прочной конструкцией.
Стратегия медленного перевода (slow transition). Аппарат набирает горизонтальную скорость, сохраняя вертикальное положение или небольшой наклон, и только при достижении скорости, при которой крыло способно нести вес, переводит корпус в горизонталь. Этот метод более безопасен, но требует большего времени и высоты. Подходит для аппаратов с малой тяговооружённостью (1,2–1,5).
Стратегия управляемого скольжения (controlled descent transition). Аппарат переводится в горизонталь с набором скорости, допуская снижение по пологой траектории. В этом случае потенциальная энергия высоты преобразуется в кинетическую, помогая преодолеть «мёртвую зону». Применяется при старте с возвышенности или при наличии запаса высоты.
Стратегия оптимального перевода — формализованный подход, при котором закон изменения угла тангажа во времени ищется как решение задачи оптимального управления. Критерий оптимальности — например, минимум потерянной высоты при ограничениях на тягу, угловую скорость и перегрузку. Решение обычно ищется численно, методами вариационного исчисления или прямого поиска (методы коллокации, методы shooting). Результат — программная траектория изменения угла тангажа, которая загружается в бортовой контроллер как эталон.
7.6. «Мёртвая зона» и её преодоление
Мёртвая зона — участок переходной траектории, где ни тяга, ни крыло по отдельности не способны удержать аппарат в воздухе. Вертикальная проекция тяги (тяга, умноженная на косинус угла тангажа) уменьшается по мере наклона корпуса, а подъёмная сила крыла (пропорциональная квадрату скорости) ещё не успела нарасти до нужного значения. Если в какой-то момент сумма вертикальной проекции тяги и подъёмной силы меньше веса, аппарат начинает терять высоту.
Условие прохода через мёртвую зону без потери высоты (или с минимальной потерей) можно сформулировать так: в каждый момент перехода сумма вертикальной проекции тяги и вертикальной проекции аэродинамической подъёмной силы должна быть не меньше веса аппарата. Это условие задаёт ограничение на закон управления — темп изменения угла тангажа должен быть согласован с темпом нарастания скорости.
Способы преодоления мёртвой зоны:
Увеличение тяговооружённости (запас тяги сверх веса) — конструктивный путь, повышающий массу аппарата и снижающий полезную нагрузку.
Профилирование траектории с предварительным разгоном (как в стратегии медленного перевода) — снижает пиковую потребность в тяге.
Использование закрылков или управляемых поверхностей, увеличивающих Cy на больших углах атаки — конструктивное усложнение.
Энергичный перевод с использованием инерции (аппарат «бросает» нос вперёд, используя запасённую угловую скорость) — требует точного расчёта, чтобы не «перекрутить» и не выйти на отрицательный угол атаки.
7.7. Влияние числа Рейнольдса и масштаба
БПЛА типа tail-sitter обычно имеет размах крыла от одного до трёх метров и крейсерскую скорость от пятнадцати до пятидесяти метров в секунду. Число Рейнольдса, вычисляемое по средней аэродинамической хорде, при этом лежит в диапазоне от ста тысяч до одного миллиона. В этом диапазоне поведение пограничного слоя существенно отличается от больших самолётов: ламинарный участок заметно длиннее, переход в турбулентный режим смещён, срыв потока более «резкий» и труднее предсказуем.
Практические следствия:
Максимальный коэффициент подъёмной силы Cy_max для тонких профилей при числах Рейнольдса порядка двухсот–трёхсот тысяч ниже, чем при больших числах — порядка 0,8–1,0 вместо 1,2–1,4.
Срыв начинается раньше — при углах атаки десять–двенадцать градусов вместо пятнадцати–восемнадцати для больших чисел Рейнольдса.
В зоне отрывного обтекания (тридцать–семьдесят градусов) аэродинамические коэффициенты слабо зависят от числа Рейнольдса — обтекание носит преимущественно телесный характер, и пограничный слой уже не играет определяющей роли.
Это означает, что модель аэродинамики для tail-sitter должна быть двусегментной: на малых углах атаки — с учётом числа Рейнольдса, на больших — без него.
7.8. Численное моделирование перехода
Для практических расчётов система уравнений движения интегрируется численно. Типовой алгоритм:
Задаются начальные условия: высота, скорость (нулевая или малая), угол тангажа (девяносто градусов), угловая скорость тангажа (нулевая).
Задаётся закон управления — либо программный закон изменения угла тангажа (для анализа), либо закон управления с обратной связью (для отработки).
На каждом шаге интегрирования (шаг — от одной до десяти миллисекунд) вычисляются текущий угол атаки, аэродинамические коэффициенты (по таблице или аппроксимации), тяга, проекции сил.
Решаются уравнения движения — находятся новые значения скорости, угла наклона траектории, высоты, координат.
Решается уравнение моментов — находится угловое ускорение, затем интегрированием — новый угол тангажа и угловая скорость.
Шаг повторяется до достижения крейсерского режима (угол атаки стабилизировался, скорость близка к крейсерской, набор высоты прекратился или минимален).
Результат моделирования — траектория в вертикальной плоскости, графики изменения скорости, высоты, угла тангажа, угла атаки, тяги и перегрузки во времени. Анализ этих графиков позволяет оценить: потерю высоты за переход, максимальную потребную тягу, максимальную перегрузку, время перехода, минимальный запас по углу атаки до срыва.
7.9. Контрольные вопросы и ответы
Вопрос 1. Почему переходный режим считается наиболее сложным для аппарата типа tail-sitter?
Ответ. Потому что в этой фазе аппарат последовательно проходит через все углы атаки от девяноста градусов до крейсерского. На каждом угле атаки меняется механизм создания подъёмной силы: на больших углах работает тяга, на малых — крыло, а в промежутке (примерно от тридцати до семидесяти градусов) ни один из них не работает эффективно. Кроме того, аэродинамические характеристики резко нелинейны, а управление переключается от тягового канала к аэродинамическому.
Вопрос 2. В чём разница между углом тангажа и углом атаки в контексте переходного режима?
Ответ. Угол тангажа — это угол между продольной осью аппарата и плоскостью горизонта. Угол атаки — это угол между продольной осью и вектором скорости набегающего потока. В вертикальном режиме угол тангажа равен девяноста градусам, а угол атаки также близок к девяносто — потому что скорость направлена вверх, вдоль оси аппарата. В горизонтальном полёте угол тангажа мал, а угол атаки равен разности угла тангажа и угла наклона траектории. Во время перехода эти два угла изменяются по-разному и не совпадают, поскольку вектор скорости поворачивается не синхронно с корпусом.
Вопрос 3. Что такое «мёртвая зона» и при каких условиях она возникает?
Ответ. Мёртвая зона — это участок переходной траектории, на котором сумма вертикальной проекции тяги и вертикальной проекции аэродинамической подъёмной силы меньше веса аппарата. Она возникает, когда аппарат уже наклонился настолько, что тяга существенно потеряла вертикальную составляющую, но скорость ещё недостаточна, чтобы крыло создало нужную подъёмную силу. Чем ниже тяговооружённость и чем быстрее выполняется переход, тем глубже мёртвая зона.
Вопрос 4. Каковы преимущества и недостатки стратегии быстрого перевода?
Ответ. Преимущества: минимальная потеря высоты, минимальное время в зоне неэффективного обтекания, простота программной реализации (задаётся постоянная угловая скорость наклона). Недостатки: требование высокой тяговооружённости (более двух), большие угловые ускорения и перегрузки, риск проскока крейсерского угла атаки и выхода на отрицательные углы, высокий пик потребной тяги.
Вопрос 5. Почему аэродинамические коэффициенты tail-sitter нельзя описывать линейной моделью во всём диапазоне углов атаки?
Ответ. Линейная модель (Cy = Cy_alpha × alpha) справедлива только на малых углах атаки, до угла срыва. При углах атаки от тридцати до девяноста градусов обтекание носит телесный характер — крыло работает как пластина, поставленная поперёк потока. В этом диапазоне Cy сначала падает после срыва, а потом снова растёт, образуя второй максимум при девяноста градусах. Линейная модель этого не описывает. Нужна либо эмпирическая «формула двух режимов», либо табличные данные, либо CFD.
Вопрос 6. В чём заключается суть «формулы двух режимов» для коэффициента подъёмной силы?
Ответ. Формула представляет Cy как сумму двух компонент: первая — произведение производной Cy по углу атаки на синус угла атаки — описывает «крыльевой» вклад, действующий на всех углах, но доминирующий на малых. Вторая — произведение коэффициента телесного сопротивления на синус угла атаки в квадрате — описывает вклад «пластины», доминирующий на больших углах. Вместе они дают плавную непрерывную зависимость, которая аппроксимирует оба максимума и провал между ними.
Вопрос 7. Как влияет число Рейнольдса на аэродинамические характеристики tail-sitter и почему это важно?
Ответ. На малых углах атаки (до срыва) число Рейнольдса сильно влияет на положение точки срыва, длину ламинарного участка и величину Cy_max: при малых числах Рейнольдса (порядка двухсот–трёхсот тысяч, типичных для БПЛА) срыв наступает раньше, а Cy_max ниже. На больших углах атаки (свыше тридцати градусов) влияние числа Рейнольдса становится слабым, так как обтекание определяется формой тела, а не пограничным слоем. Это требует двусегментной модели аэродинамики — с учётом числа Рейнольдса на малых углах и без него на больших.
Вопрос 8. Какие органы управления работают в начале переходного режима и какие — в его конце?
Ответ. В начале перехода (аппарат вертикально, скорость мала) аэродинамические рули не работают — нет динамического давления. Управление по тангажу осуществляется за счёт дифференциальной тяги двигателей (для многовинтовой схемы) или векторирования тяги. По мере роста скорости и наклона корпуса аэродинамические рули начинают работать, и система управления должна плавно перераспределять управляющий сигнал от тягового канала к аэродинамическому — это называется смешиванием (blending).
Вопрос 9. Что такое режим вихревого кольца и чем он опасен при переходе?
Ответ. Режим вихревого кольца возникает при вертикальном или квазивертикальном снижении с малой горизонтальной скоростью. Индуктивный поток несущего винта замыкается на самого себя, образуя тороидальный вихрь. При этом тяга резко падает, появляются сильные вибрации, управление деградирует. Для tail-sitter это опасно в начале перехода, когда аппарат ещё близок к вертикальному положению и скорость мала. Профилактика — поддержание минимальной горизонтальной скорости или выполнение перехода с набором, а не со снижением.
Вопрос 10. Какие параметры являются результатом численного моделирования переходного режима и что они дают конструктору?
Ответ. Основные результаты: траектория в вертикальной плоскости, зависимость скорости от времени, потеря высоты за переход, максимальная потребная тяга, максимальная перегрузка, время перехода, минимальный запас по углу атаки до срыва, зависимость угла тангажа и угла атаки от времени. Эти данные позволяют: выбрать стратегию перехода, проверить достаточность тяги, оценить прочность конструкции по перегрузкам, спроектировать закон управления и проверить его на устойчивость.
7.10. Расчётные задачи
Задача 1. Расчёт потери высоты в мёртвой зоне
Аппарат типа tail-sitter массой восемнадцать килограммов выполняет быстрый переход из вертикального режима в горизонтальный за четыре секунды. Аэродинамическая подъёмная сила крыла во время перехода пренебрежимо мала (скорость мала). Тяга постоянна и равна 240 ньютонов. Угол тангажа изменяется линейно от девяноста до нуля градусов за четыре секунды. Среднее значение косинуса угла тангажа за время перехода принять равным нулю целых шестьдесят три сотых. Ускорение свободного падения принять равным 9,81 метра в секунду в квадрате. Определить потерю высоты за время перехода.
Решение.
Вертикальная проекция тяги равна тяге, умноженной на косинус угла тангажа. Среднее значение вертикальной проекции тяги равно 240 умножить на ноль целых шестьдесят три сотых, что составляет 151,2 ньютона.
Вес аппарата равен массе, умноженной на ускорение свободного падения: 18 умножить на 9,81, что составляет 176,58 ньютона.
Недостающая сила (вес минус вертикальная проекция тяги) равна 176,58 минус 151,2, что составляет 25,38 ньютона.
Вертикальное ускорение (направленное вниз) равно недостающей силе, делённой на массу: 25,38 разделить на 18, что составляет примерно 1,41 метра в секунду в квадрате.
Потеря высоты за четыре секунды при нулевой начальной вертикальной скорости: половина произведения ускорения на квадрат времени, то есть половина от 1,41 умножить на 16, что равно 11,28 метра.
Ответ: потеря высоты составляет примерно 11,3 метра.
Задача 2. Определение минимальной скорости выхода из мёртвой зоны
Аппарат массой двадцать пять килограммов имеет площадь крыла 1,2 квадратного метра и максимальный коэффициент подъёмной силы 1,1. Плотность воздуха — 1,225 килограмма на кубический метр. В момент прохождения мёртвой зоны тяга направлена почти горизонтально и её вертикальная проекция пренебрежимо мала. Определить минимальную скорость, при которой крыло способно удержать аппарат в воздухе без участия тяги.
Решение.
Условие удержания: подъёмная сила равна весу. Подъёмная сила — это половина произведения плотности, квадрата скорости, площади крыла и коэффициента Cy. Вес — масса, умноженная на ускорение свободного падения (9,81).
Приравниваем: половина произведения 1,225, квадрата скорости, 1,2 и 1,1 равна 25 умножить на 9,81.
Левая часть: 0,5 × 1,225 × 1,2 × 1,1 = 0,8085, умноженное на квадрат скорости.
Правая часть: 245,25 ньютона.
Квадрат скорости равен 245,25 разделить на 0,8085, что составляет примерно 303,3.
Скорость равна квадратному корню из 303,3, что составляет примерно 17,4 метра в секунду.
Ответ: минимальная скорость составляет примерно 17,4 метра в секунду (около 63 километра в час).
Задача 3. Расчёт управляющего момента от дифференциальной тяги
Аппарат с двумя соосными винтами, разнесёнными по размаху на расстояние 0,8 метра друг от друга (плечо — 0,4 метра от оси симметрии до каждого винта), находится в вертикальном положении. Номинальная тяга каждого винта — 120 ньютонов. Для создания управляющего момента по тангажу один винт увеличивает тягу на 15%, другой уменьшает на 15%. Момент инерции аппарата относительно поперечной оси — 2,5 килограмма-метра в квадрате. Определить угловое ускорение тангажа.
Решение.
Тяга первого винта (увеличенного): 120 × 1,15 = 138 ньютонов.
Тяга второго винта (уменьшенного): 120 × 0,85 = 102 ньютона.
Разность тяг: 138 минус 102 = 36 ньютонов.
Управляющий момент: разность тяг, умноженная на плечо, то есть 36 × 0,4 = 14,4 ньютона-метра.
Угловое ускорение: момент, делённый на момент инерции, то есть 14,4 разделить на 2,5 = 5,76 радиана в секунду в квадрате.
Ответ: угловое ускорение тангажа составляет 5,76 радиана в секунду в квадрате (около 330 градусов в секунду в квадрате).
7.11. Выводы по главе
Переходный режим — единственная фаза полёта tail-sitter, где аппарат одновременно использует два механизма создания силы, ни один из которых не работает в полную меру. Это делает его критическим по безопасности и сложным для моделирования.
Математическое описание перехода требует нелинейных аэродинамических моделей, учитывающих весь диапазон углов атаки от нуля до девяноста градусов. Линейные модели неприменимы.
Ключевой характеристикой перехода является «мёртвая зона» — область, где тяга и крыло совместно не обеспечивают вес. Преодоление мёртвой зоны — главная задача закона управления.
Эффективность органов управления меняется по мере перехода: от чисто тягового управления к чисто аэродинамическому, с обязательным плавным смешиванием.
Число Рейнольдса, типичное для БПЛА (сто–триста тысяч), снижает аэродинамические характеристики на малых углах атаки, но слабо влияет на режимы больших углов. Это требует двусегментного подхода к моделированию.
Численное моделирование — основной инструмент анализа переходного режима. Оно позволяет получить траекторию, перегрузки, потерю высоты и проверить adequacy закона управления до лётных испытаний.
ЧАСТЬ II. АЭРОДИНАМИКА И ПРИНЦИПЫ ПОЛЁТА
Глава 8. Аэродинамика горизонтального крейсерского полёта: профилирование крыла для двойственного режима
8.1. Постановка задачи двойственного режима
Tail-sitter — это летательный аппарат, который вертикально взлетает на струе тяги, затем наклоняется вперёд и переходит в горизонтальный крейсерский полёт, где подъёмная сила создаётся крылом. Эта двойственность — корень всех аэродинамических компромиссов, которые мы будем разбирать на протяжении всей главы.
В вертикальном режиме крыло работает как плохо streamline-ованное тело, обращённое к потоку торцом. В горизонтальном — то же самое крыло должно вести себя как классическая несущая поверхность с высоким аэродинамическим качеством. Профиль, геометрия, распределение толщины по размаху — всё это должно удовлетворять двум совершенно разным требованиям, и идеального решения не существует. Есть лишь разумный компромисс, который мы научимся обосновывать и оптимизировать.
Ключевая мысль. Профиль tail-sitter не оптимален ни для одного из режимов в отдельности. Он оптимален для их последовательности — то есть для задачи в целом.
8.2. Специфика крейсерского режима
В крейсерском полёте tail-sitter движется как обычный самолёт, но с тремя существенными отличиями.
Первое — низкое удлинение крыла. Поскольку аппарат должен стоять на хвосте и помещаться в транспортный контейнер, размах крыла ограничен. Типичные значения удлинения — от 4 до 7, тогда как у планеров доходят до 30. Низкое удлинение означает высокий индуктивный сопротивление и меньшее аэродинамическое качество.
Второе — широкий диапазон углов атаки. Tail-sitter должен переходить от висения (угол атаки около 90 градусов) к крейсерскому полёту (2–6 градусов). Крыло должно сохранять управляемость и несущие свойства на всём протяжении переходного участка, а не только в расчётной крейсерской точке.
Третье — влияние силовой установки. В хвостовом (или носовом) расположении воздушная струя от винта взаимодействует с крылом. Это может быть как благом — обдув увеличивает подъёмную силу при малых скоростях, — так и злом — нарушается ламинарный пограничный слой, растёт сопротивление.
8.3. Выбор базового профиля
Рассмотрим три семейства профилей, которые применяются в tail-sitter проектах, и сравним их пригодность для двойственного режима.
Симметричные профили (NACA 00xx). Несущая способность при нулевом угле атаки равна нулю — это очевидный минус для крейсерского режима, где желательно лететь при малых углах. Зато симметричный профиль одинаково ведёт себя при положительных и отрицательных углах, что упрощает переход через нулевую точку при наклоне аппарата. Эти профили применяются редко, в основном в экспериментальных и демонстрационных аппаратах.
Слабо-несущие профили (NACA 4412, NACA 23012). Классический выбор. Небольшая вогнутость средней линии даёт подъёмную силу уже при нулевом угле атаки, что позволяет лететь «носом прямо» и снижает лобовое сопротивление фюзеляжа. Толщина 12% достаточна для размещения несущей структуры и проводки, но не чрезмерна с точки зрения волнового сопротивления (если предполагаются дозвуковые крейсерские скорости).
Профили с рефлексированной средней линией (Selig S1223, NACA 2R1M). Рефлексированная средняя линия — загнутая вверх задняя кромка — снижает пикирующий момент профиля. Это особенно важно для tail-sitter с короткой хвостовой балкой: малое плечо горизонтального оперения требует, чтобы профиль сам по себе создавал минимальный момент тангажа. Рефлексия добавляет сопротивление, но для бесхвосток и короткохвостых схем это часто единственный путь к продольной устойчивости.
Параметр
NACA 4412
NACA 23012
Selig S1223
Толщина, % хорды
12
12
12.1
Вогнутость, % хорды
4
1.8
8.0
Пикирующий момент
отрицательный
слабо отрицательный
близок к нулю
Применимость
универсальная
крейсер-ориентированная
для короткохвостых схем
Практическое правило. Если длина хвостовой балки превышает 30% размаха крыла — можно использовать NACA 4412 или аналог. Если меньше — нужен рефлексированный профиль или компенсация моментом оперения с запасом.
8.4. Распределение толщины и хорды по размаху
В горизонтальном полёте поток обтекает крыло не равномерно. Корневая часть, где хорда наибольшая, вносит основной вклад в подъёмную силу. Концевая часть — в индуктивное сопротивление. Распределение хорды и толщины по размаху определяет, насколько эффективно крыло использует воздушный поток.
Для tail-sitter есть дополнительное ограничение: концевые части крыла в вертикальном режиме находятся у земли и должны выдерживать контакт с поверхностью (или крепление на пусковой установке). Поэтому корневая часть часто тоньше, а концевые — толще, чем у классического самолётного крыла. Это обратное распределение толщины ухудшает крейсерские характеристики, но обеспечивает механическую прочность в режимах, где крыло работает как опора.
Эллиптическое распределение — теоретический идеал для минимума индуктивного сопротивления. Хорда меняется по эллиптическому закону вдоль размаха, подъёмная сила распределена равномерно, индуктивное сопротивление минимально. На практике идеальный эллипс заменяют трапециевидным крылом с близким к эллиптическому распределением. Это даёт 95% выгоды при 50% сложности производства.
Прямоугольное крыло — проще в изготовлении, но индуктивное сопротивление на 15–20% выше эллиптического. Для дешёвых серийных БПЛА часто выбирают именно его, особенно если дальность не критична.
Составное распределение — корневая часть прямоугольная, концевые — трапециевидные с линейным сужением. Это разумный компромисс, характерный для большинства современных tail-sitter: корень получает максимальную прочность, законцовки — аэродинамическую эффективность.
8.5. Аэродинамическое качество и его связь с компоновкой
Аэродинамическое качество — это отношение подъёмной силы к лобовому сопротивлению, и для tail-sitter оно является главной метрикой эффективности крейсерского режима. Чем выше качество, тем меньше тяги нужно на поддержание полёта и тем больше дальность.
Для типичного tail-sitter с удлинением 5 и профилем NACA 23012 максимальное аэродинамическое качество составляет 12–15 единиц. Это значительно ниже, чем у планировщиков (30–50) или даже у поршневых самолётов общего назначения (15–20), но вполне достаточно для задач разведки и наблюдения на удалении 50–150 км.
Формула, связывающая качество с геометрией, выглядит так:
Аэродинамическое качество равно коэффициенту подъёмной силы, делённому на сумму коэффициента профильного сопротивления и коэффициента индуктивного сопротивления, который в свою очередь равен коэффициенту подъёмной силы в квадрате, делённому на произведение числа «пи», удлинения крыла и коэффициента эффективности (обычно от 1 до 1.3).
Анализ формулы показывает: рост качества достигается либо увеличением удлинения (ограничено габаритами контейнера), либо снижением профильного сопротивления (требует тонких профилей и гладкой поверхности), либо подбором оптимального коэффициента подъёмной силы, при котором сумма профильного и индуктивного сопротивления минимальна.
8.6. Взаимодействие струи движителя с крылом
Это тема, которая редко обсуждается в учебниках по классической аэродинамике, но для tail-sitter она фундаментальна. В горизонтальном полёте струя от толкающего или тянущего винта проходит над (или сквозь) крыло и изменяет его аэродинамические характеристики.
Тянущий винт (перед крылом). Струя ускоряет поток перед крылом. Это повышает скоростной напор на обдуваемой части и увеличивает подъёмную силу при той же скорости полёта. Одновременно — турбулентный след от винта нарушает ламинарный пограничный слой на крыле, что повышает профильное сопротивление. Для тонких профилей с ламинарными «коробками» это может быть разрушительно.
Толкающий винт (за крылом). Струя проходит за крылом, не воздействуя на пограничный слой. Крыло обтекается невозмущённым потоком, профильное сопротивление минимально. Но — толкающий винт сам попадает в след от крыла, что снижает его кпд на 5–10% и создаёт пульсации тяги. Для tail-sitter с двойным винтом (соосная схема) этот эффект частично компенсируется, но не исчезает полностью.
Рекомендация. Для крейсер-ориентированных tail-sitter (дальность — приоритет) выбирайте толкающий винт. Для аппаратов с приоритетом на манёвренность и короткий разбег — тянущий, с расчётом на обдув.
8.7. Переходный режим: угол атаки от 90 до 5 градусов
Переход из висения в горизонтальный полёт — самый критический участок траектории tail-sitter. На этом отрезке крыло проходит через все углы атаки от 90 до крейсерского значения, и его поведение на каждом этапе определяет, насколько плавным и безопасным будет переход.
При углах атаки от 90 до 40 градусов крыло работает в режиме разделённого обтекания (post-stall). Подъёмная сила мала, но не равна нулю — создаются силы, перпендикулярные плоскости крыла, которые можно интерпретировать как «сопротивление в виде подъёмной силы». Аппарат в этом диапазоне управляется преимущественно за счёт векторной тяги и дифференциального управления двигателями.
При углах атаки от 40 до 15 градусов начинается динамическое восстановление обтекания. Поток постепенно «прилипает» к верхней поверхности, подъёмная сила растёт, но её поведение нелинейно и зависит от скорости снижения угла атаки. Быстрый переход может «проскочить» неблагоприятную зону, но создаёт большие перегрузки. Медленный — безопаснее, но дольше и требует большего запаса высоты.
При углах атаки ниже 15 градусов обтекание стабилизируется, крыло работает в классическом режиме. Отсюда и до крейсерского угла (2–6 градусов) — зона нормального полёта, где справедливы все стандартные методы расчёта.
Ключевая сложность профилирования — найти форму крыла, которая плавно деградирует от максимального угла к нулевому, без резких срывов и с минимальным гистерезисом. Этому способствуют: скруглённая передняя кромка, умеренная толщина (10–14%), и отсутствие острых пиков градиента давления на верхней поверхности.
8.8. Стратегия выбора профиля: сводный алгоритм
На основе всего сказанного выше, сформулируем практический алгоритм выбора профиля для tail-sitter.
Определить приоритет. Если дальность — главный параметр, оптимизируем профиль под крейсерский режим и принимаем ухудшение в переходном. Если универсальность — выбираем профиль с плавным поведением в зоне срыва.
Проверить ограничение по моменту. Если хвостовая балка короче 30% размаха — только рефлексированные профили или дополнительное горизонтальное оперение с запасом площади.
Выбрать толщину. Для крейсерских скоростей до 120 км/ч — 12–14%. Для скоростей 120–250 км/ч — 10–12%. Свыше 250 км/ч — 8–10% и расчёт волнового сопротивления.
Рассмотреть обдув. При тянущем винте выбирать профиль с устойчивым ламинарным пузырём — он хуже реагирует на турбулентность струи, чем профили с длинной ламинарной «коробкой».
Проверить в CFD. Любой выбранный профиль должен быть протестирован в CFD-расчёте на трёх режимах: крейсерском, максимальном качестве и при угле 15 градусов (начало срыва). Только если все три проходят — профиль пригоден.
8.9. Резюме главы
Tail-sitter — это всегда компромисс между вертикальной и горизонтальной фазами полёта. Крыло, которое одинаково хорошо работает в обоих режимах, пока не изобретено. Но понимание того, какие параметры профиля и геометрии влияют на каждую фазу и как они взаимодействуют, позволяет осознанно выбирать компромисс — а не просто перебирать варианты наугад.
В следующей главе мы перейдём от статики крейсерского режима к динамике: разберём, как tail-sitter ведёт себя при порывах ветра, как работает система стабилизации в горизонтальном полёте и какие нагрузки возникают на несущей конструкции.
Вопросы для самопроверки
Вопрос 1. Почему классический самолётный профиль, оптимизированный под крейсерский режим, не подходит для tail-sitter без модификаций?
Ответ. Потому что tail-sitter работает в гораздо более широком диапазоне углов атаки — от 0 до 90 градусов. Обычный профиль оптимизирован для узкой зоны 0–10 градусов и на больших углах ведёт себя непредсказуемо: резкий срыв, большой пикирующий момент, неравномерное восстановление обтекания. Для tail-sitter нужен профиль с плавной деградацией несущих свойств во всём диапазоне.
Вопрос 2. Что означает термин «рефлексированная средняя линия» профиля и зачем она нужна tail-sitter?
Ответ. Рефлексированная средняя линия — это средняя линия профиля, задняя часть которой загнута вверх. Она снижает пикирующий момент профиля, что особенно важно для tail-sitter с короткой хвостовой балкой: при малом плече горизонтального оперения профиль должен сам создавать минимальный момент тангажа, чтобы не перегружать оперение.
Вопрос 3. Как низкое удлинение крыла влияет на аэродинамическое качество tail-sitter и почему?
Ответ. Низкое удлинение (4–7 у типичного tail-sitter) повышает индуктивное сопротивление, потому что чем короче крыло при той же площади, тем интенсивнее концевые вихри и тем больше энергии тратится на их создание. Индуктивное сопротивление обратно пропорционально удлинению, поэтому малый размах напрямую снижает аэродинамическое качество — типичный tail-sitter имеет качество 12–15 против 20+ у самолётов с крылом большого удлинения.
Вопрос 4. В чём преимущество тянущего винта перед толкающим для tail-sitter и какой ценой оно достигается?
Ответ. Тянущий винт обдувает крыло струёй, увеличивая скоростной напор и подъёмную силу при той же скорости полёта. Это помогает на малых скоростях и при переходном режиме. Цена — турбулентный след от винта нарушает ламинарный пограничный слой на крыле, что повышает профильное сопротивление и снижает максимальное аэродинамическое качество.
Вопрос 5. Почему эллиптическое распределение хорды по размаху считается идеальным и почему на практике его почти не применяют?
Ответ. Эллиптическое распределение даёт теоретический минимум индуктивного сопротивления, потому что подъёмная сила распределяется равномерно по размаху и концевые вихри минимальны. На практике эллиптическое крыло сложно и дорого в производстве, а трапециевидное крыло даёт примерно 95% выгоды при значительно меньшей сложности. Поэтому эллипс почти не применяется, особенно в серийных БПЛА, где важна технологичность.
Вопрос 6. Какие три режима нужно проверить в CFD-расчёте перед окончательным выбором профиля для tail-sitter?
Ответ. Три режима: крейсерский (угол атаки 2–6 градусов, минимальное сопротивление), режим максимального аэродинамического качества (обычно угол 4–8 градусов) и режим начала срыва (около 15 градусов). Если профиль проходит все три — он пригоден; если хотя бы в одном режиме поведение неудовлетворительное (резкий срыв, большой момент, нестабильность) — профиль отбраковывается.
Вопрос 7. Что такое «динамическое восстановление обтекания» и почему оно критично для tail-sitter?
Ответ. Динамическое восстановление обтекания — это процесс, при котором поток, отделённый от верхней поверхности крыла на больших углах атаки, снова «прилипает» к поверхности по мере уменьшения угла. Для tail-sitter это критично, потому что аппарат проходит через зону 40–15 градусов при переходе из висения в горизонтальный полёт. Если восстановление происходит резко и неравномерно, возникают большие перегрузки и потеря управления; если плавно — переход безопасен.
Вопрос 8. Какую толщину профиля (в процентах хорды) рекомендуют для крейсерских скоростей 120–250 км/ч и почему?
Ответ. 10–12%. Более тонкий профиль (менее 10%) даёт меньше профильного сопротивления, но недостаточно прочен для восприятия нагрузок в вертикальном режиме и сложен в размещении внутренней проводки. Более толстый (более 12%) на этих скоростях начинает создавать заметное волновое сопротивление при сжимаемости потока, особенно в зонах разрежения на верхней поверхности. 10–12% — зона разумного компромисса.
Вопрос 9. Почему составное распределение хорды (прямоугольный корень + трапециевидные законцовки) популярно для tail-sitter?
Ответ. Прямоугольный корень даёт максимальную прочность и простоту крепления к фюзеляжу, что важно для вертикального режима, где корневая часть воспринимает основную нагрузку. Трапециевидные законцовки приближают распределение подъёмной силы к эллиптическому, снижая индуктивное сопротивление. Это сочетание даёт прочность, где она нужна, и эффективность, где она важна.
Вопрос 10. Какой практический критерий помогает выбрать между симметричным и несущим профилем для конкретного tail-sitter?
Ответ. Если аппарат спроектирован так, что крейсерский угол атаки может быть установлен на 3–6 градусов (есть запас по тангажу и управление позволяет), — несущий профиль предпочтительнее: он даёт подъёмную силу при меньшем угле, снижает лобовое сопротивление фюзеляжа. Если же конструктивно аппарат вынужден летать «носом прямо» (угол атаки близок к нулю) — нужен несущий профиль с вогнутостью. Симметричный профиль выбирают только для демонстрационных или экспериментальных аппаратов, где универсальность важнее эффективности.
Задачи с решениями
Задача 1
Условие. Tail-sitter с размахом крыла 2 метра и площадью крыла 0.4 м² летит в крейсерском режиме. Коэффициент подъёмной силы равен 0.6. Коэффициент профильного сопротивления равен 0.02. Коэффициент эффективности крыла принять равным 1.1. Найдите аэродинамическое качество крыла.
Решение. Сначала найдём удлинение крыла: удлинение равно квадрату размаха, делённому на площадь, то есть 2 в квадрате (4) делить на 0.4, получаем 10.
Теперь найдём коэффициент индуктивного сопротивления: он равен коэффициенту подъёмной силы в квадрате, делённому на произведение числа «пи», удлинения и коэффициента эффективности. Коэффициент подъёмной силы в квадрате — 0.36. Знаменатель: «пи» (3.14) умножить на удлинение (10) умножить на коэффициент эффективности (1.1) — получаем 34.54. Индуктивное сопротивление: 0.36 / 34.54 = 0.0104.
Полное сопротивление: профильное плюс индуктивное, то есть 0.02 + 0.0104 = 0.0304.
Аэродинамическое качество: коэффициент подъёмной силы делить на полное сопротивление, то есть 0.6 / 0.0304.
Ответ. Аэродинамическое качество равно примерно 19.7.
Задача 2
Условие. tail-sitter должен обеспечить дальность полёта 80 км при крейсерской скорости 25 м/с. Аэродинамическое качество равно 14. Масса аппарата — 6 кг, ускорение свободного падения — 9.81 м/с². КПД винтомоторной группы — 0.5. Удельная энергоёмкость аккумулятора — 250 Вт·ч/кг. Найдите минимально необходимую массу аккумулятора.
Решение. Время полёта: дальность делить на скорость, то есть 80 000 метров делить на 25 м/с — получаем 3200 секунд.
Тяга, необходимая для горизонтального полёта: вес делить на аэродинамическое качество. Вес — масса умножить на ускорение свободного падения: 6 × 9.81 = 58.86 Н. Тяга: 58.86 / 14 = 4.20 Н.
Мощность, требуемая на тягу: тяга умножить на скорость, делить на КПД. То есть 4.20 × 25 / 0.5 = 210 Вт.
Энергия, необходимая за полёт: мощность умножить на время, то есть 210 Вт × 3200 с = 672 000 Дж. Переведём в ватт-часы: 672 000 / 3600 = 186.7 Вт·ч.
Масса аккумулятора: потребная энергия делить на удельную энергоёмкость. 186.7 Вт·ч / 250 Вт·ч/кг = 0.747 кг.
Ответ. Минимальная масса аккумулятора — примерно 0.75 кг.
Задача 3
Условие. Два профиля рассматриваются для tail-sitter. Профиль А имеет коэффициент профильного сопротивления 0.015 и пикирующий момент 0.02. Профиль Б — коэффициент профильного сопротивления 0.020 и пикирующий момент 0.005. Удлинение крыла — 6, коэффициент эффективности — 1.1, коэффициент подъёмной силы в крейсерском режиме — 0.5. Длина хвостовой балки — 25% размаха. Какой профиль предпочтительнее и почему? Подтвердите расчётом аэродинамического качества.
Решение. Сначала рассчитаем индуктивное сопротивление — оно одинаково для обоих профилей, поскольку зависит только от коэффициента подъёмной силы, удлинения и коэффициента эффективности. Коэффициент подъёмной силы в квадрате — 0.25. Знаменатель: «пи» (3.14) × удлинение (6) × коэффициент эффективности (1.1) = 20.72. Индуктивное сопротивление: 0.25 / 20.72 = 0.0121.
Профиль А: полное сопротивление = 0.015 + 0.0121 = 0.0271. Качество = 0.5 / 0.0271 = 18.5.
Профиль Б: полное сопротивление = 0.020 + 0.0121 = 0.0321. Качество = 0.5 / 0.0321 = 15.6.
Профиль А даёт качество на 3 единицы выше. Однако длина хвостовой балки — 25% размаха, что меньше порогового значения 30%. Это означает, что пикирующий момент должен быть минимальным. У профиля А пикирующий момент 0.02 — в 4 раза больше, чем у профиля Б (0.005). При короткой балке горизонтальное оперение не сможет компенсировать такой момент без значительного увеличения площади, что приведёт к росту сопротивления оперения и сведёт на нет преимущество профиля А в качестве крыла.
Ответ. Предпочтителен профиль Б. Несмотря на более низкое аэродинамическое качество (15.6 против 18.5), его малый пикирующий момент при короткой хвостовой балке позволяет избежать установки большого горизонтального оперения, которое в сумме ухудшило бы качество всей компоновки. В реальном проекте суммарное качество с учётом оперения у профиля Б окажется выше.
ЧАСТЬ II. АЭРОДИНАМИКА И ПРИНЦИПЫ ПОЛЁТА
Глава 9. Управляемость и устойчивость в трёх режимах полёта: висение, переход, крейсерский полёт
9.1. Введение в проблему трёхрежимной аэродинамики
БПЛА схемы tail-sitter (взлетающий «на хвост») относится к классу летательных аппаратов вертикального взлёта и посадки (ВВП), которые совмещают в себе свойства вертолёта и самолёта. Уникальность архитектуры tail-sitter заключается в том, что аппарат меняет угол тангажа на 90 градусов в процессе одного полётного задания, что радикально меняет роль каждого аэродинамического органа управления в зависимости от режима.
В отличие от конвертопланов и аппаратов с поворотными роторами, tail-sitter не имеет подвижных поверхностей — весь фюзеляж с крылом целиком переводится из вертикального положения в горизонтальное. Это упрощает механику, но создаёт серьёзные трудности в обеспечении управляемости и устойчивости, поскольку одни и те же рулевые поверхности работают в совершенно разных аэродинамических условиях.
Три ключевых режима полёта tail-sitter:
Висение и вертикальный полёт — аппарат ориентирован «носом вверх», подъёмная сила создаётся тягой маршевого винта (или импеллера), обтекание крыла отсутствует, классические рули неэффективны.
Переходный режим — аппарат наклоняется от вертикали к горизонту, возникает нарастающий набегающий поток, рули постепенно вступают в работу, управление комбинированное.
Крейсерский полёт — аппарат в горизонтальном положении, подъёмная сила создаётся крылом, управление классическое самолётное.
Каждый режим характеризуется собственными механизмами потери устойчивости, собственными критическими скоростями и собственными требованиями к системе автоматического управления (САУ).
9.2. Режим висения: аэродинамика нулевой скорости
9.2.1. Физика режима
В висении tail-sitter представляет собой тело, ориентированное вертикально, у которого единственным источником управляющих сил и моментов является маршевый движитель — воздушный винт или импеллер. Воздушный поток от винта проходит вдоль оси аппарата и не создаёт поперечного обтекания крыла или оперения.
Скорость набегающего потока в этом режиме близка к нулю, динамическое давление на аэродинамические поверхности пренебрежимо мало, и все рулевые поверхности, эффективные в крейсерском полёте, становятся неработоспособными.
Управление в висении осуществляется за счёт дифференциального изменения тяги двигателей (при многодвигательной схеме) или за счёт серво-рулей, отклоняющих поток от маршевого винта на выходе (при однодвигательной схеме с импеллером).
9.2.2. Моменты управления в висении
В многодвигательной схеме (например, четырёхмоторный tail-sitter с Х-образным расположением) управление по всем трём осям реализуется изменением оборотов отдельных двигателей:
Тангаж — передние двигатели увеличивают тягу, задние уменьшают (или наоборот);
Крен — правые двигатели против левых;
Рыскание — диагональные пары создают дифференциальный момент за счёт реакции вращения воздушного винта.
В однодвигательной схеме применяются управляющие поверхности, обдуваемые струёй импеллера — аналогично рулям вертолётного типа. Эффективность таких рулей зависит от скорости потока на выходе из импеллера и угла отклонения руля.
9.2.3. Устойчивость в висении
Tail-sitter в висении статически неустойчив по тангажу и крену в естественном (без САУ) состоянии. Центр тяжести расположен выше центра приложения аэродинамических сил от струи, что создаёт эффект «маятника в перевёрнутом положении». Любое малое отклонение от вертикали вызывает нарастающий момент, стремящийся опрокинуть аппарат.
Стабилизация обеспечивается только за счёт САУ, которая измеряет угловое положение (по данным гироскопов и акселерометров) и постоянно корректирует тягу двигателей или отклонение рулей с частотой обновления не менее 200–400 Гц.
9.2.4. Влияние ветра в висении
Боковой ветер в режиме висения создаёт две проблемы:
Аэродинамическое сопротивление вертикально ориентированного фюзеляжа, требующее компенсации тягой;
Набегание потока на крыло под углом 90 градусов к хорде, что в условиях малой скорости может создавать нерегулярные срывные явления на законцовках крыла.
Проекция ветра на боковую поверхность аппарата вызывает боковую силу, которую САУ компенсирует наклоном вектора тяги. При скорости ветра свыше 12–15 м/с режим висения без механической опоры становится критическим по располагаемой тяге.
9.3. Переходный режим: зона максимального риска
9.3.1. Определение и границы режима
Переходный режим — это полёт, при котором угол тангажа аппарата монотонно изменяется от approximately 90 градусов (вертикальное положение) до approximately 0 градусов (горизонтальное положение), а скорость набегающего потока нарастает от нулевой до крейсерской.
Нижняя граница перехода: угол тангажа 90°, скорость 0 м/с.
Верхняя граница перехода: угол тангажа 0°, скорость — скорость сваливания крыла (минимальная скорость горизонтального полёта, при которой крыло ещё создаёт достаточную подъёмную силу).
Переход — самый опасный режим в эксплуатации tail-sitter. В этом диапазоне аппарат теряет поддержку от чистой тяги (вертикальная компонента тяги убывает) раньше, чем крыло набирает достаточную подъёмную силу. Образуется так называемое «окно нехватки подъёмной силы» — зона, где суммарная подъёмная сила (тяга плюс аэродинамическая) ниже силы тяжести.
9.3.2. Балансировка сил при переходе
В переходном режиме подъёмная сила состоит из двух компонентов:
Вертикальная проекция тяги двигателей, убывающая по мере наклона аппарата;
Аэродинамическая подъёмная сила крыла, нарастающая по мере увеличения скорости набегающего потока.
Сумма этих двух компонентов должна быть не меньше силы тяжести во всех точках траектории перехода. Если в какой-то момент сумма падает ниже веса, аппарат начинает проседать — терять высоту. Проседание допустимо в ограниченных пределах (обычно не более 2–5 м), но при значительной высоте может привести к потере управления.
9.3.3. Комбинированное управление
В переходном режиме происходит смена управляющих органов. При больших углах тангажа (более 45°) управление осуществляется преимущественно дифференциальной тягой. При малых углах тангажа (менее 30°) основное управление переходит к классическим рулевым поверхностям — элеронам, рулю высоты, рулю направления.
Зона между 30° и 60° — зона смешанного управления, где активны оба механизма одновременно. В этой зоне САУ осуществляет плавное «перекрестное смешивание» (cross-blending) управляющих сигналов: команды, передаваемые на двигатели, постепенно уменьшаются, а команды на рулевые поверхности — нарастают.
9.3.4. Влияние угла атаки крыла
При переходе угол атаки крыла (угол между хордой крыла и набегающим потоком) проходит через весь диапазон — от 90° (поток перпендикулярен хорде, полный срыв) до крейсерского значения (2–6°). На углах атаки свыше 30–40° крыло находится в глубоком срыве и создаёт не подъёмную силу, а преимущественно лобовое сопротивление. Это сопротивление, в свою очередь, помогает аппарату тормозить вертикальную компоненту скорости и быстрее набирать горизонтальную скорость, что выгодно для перехода.
На углах атаки от 15° до 30° начинается частичное восстановление подъёмной силы, но поток на крыле ещё нестабилен, возможны асимметричные срывы, вызывающие моменты крена и рыскания.
9.3.5. Обратный переход
Обратный переход — из горизонтального полёта в висение — не менее сложен. Аппарат должен затормозиться от крейсерской скорости до нулевой, одновременно увеличивая угол тангажа до 90°. В этом случае крыло последовательно проходит через срыв при убывании скорости, а вертикальная проекция тяги должна нарастать достаточно быстро, чтобы компенсировать убывающую подъёмную силу крыла.
Обратный переход обычно более критичен, так как выполняется, как правило, перед посадкой, когда высота невелика и запас на проседание ограничен.
9.4. Крейсерский режим: самолётная аэродинамика
9.4.1. Аэродинамическая схема в крейсерском полёте
В крейсерском режиме tail-sitter ведёт себя как обычный самолёт. Крыло ориентировано горизонтально, создаёт подъёмную силу за счёт набегающего потока, двигатели работают в пропеллерном (или реактивном) режиме, создавая тягу вдоль оси полёта.
Рулевые поверхности функционируют стандартным образом:
Элероны (или дифференциальные элевоны) — управление креном;
Руль высоты (или симметричные элевоны) — управление тангажом;
Руль направления — управление рысканием.
9.4.2. Особенности аэродинамики tail-sitter в крейсерском полёте
По сравнению с классическим самолётом, tail-sitter имеет ряд отличий:
Большая доля фюзеляжа в балансировке — вертикально ориентированный фюзеляж, рассчитанный на вертикальное положение, в горизонтальном полёте представляет собой вытянутое тело с относительно большой боковой поверхностью. Это повышает путевую устойчивость (хорошо), но увеличивает боковое сопротивление при манёврах (плохо).
Схема «бесхвостка» или «летающее крыло» — многие tail-sitter выполняются без классического горизонтального оперения, что снижает массу и Complexity, но требует применения профилей с рефлексированной хордой (отрицательным моментом) для продольной устойчивости.
Высокая нагрузка на крыло — крыло tail-sitter, как правило, имеет меньшую площадь, чем у классического самолёта сопоставимой массы, поскольку оно не используется при взлёте и посадке. Это даёт более высокую крейсерскую скорость, но более высокую посадочную скорость (которая для tail-sitter не актуальна, так как посадка вертикальная).
9.4.3. Продольная устойчивость
Устойчивость по тангажу в крейсерском полёте зависит от взаимного положения центра тяжести (ЦТ) и фокуса (аэродинамического центра) крыла. Для продольной статической устойчивости фокус должен находиться позади центра тяжести.
Запас продольной статической устойчивости определяется как отношение расстояния между центром тяжести и фокусом к средней аэродинамической хорде крыла. Для tail-sitter в схеме «бесхвостка» этот запас обычно невелик (5–12% СAX), что обеспечивает манёвренность, но требует точной балансировки.
9.4.4. Поперечная и путевая устойчивость
Поперечная устойчивость (по крену) обеспечивается углом поперечного V крыла и геометрической круткой. Угол V создаёт восстанавливающий момент при боковом скольжении: при наклоне аппарата возникающая боковая сила на крыле создаёт момент, возвращающий аппарат в горизонтальное положение.
Путевая устойчивость (по рысканию) обеспечивается боковой площадью фюзеляжа и вертикальными поверхностями (килями, если они есть). Большая боковая площадь tail-sitter обеспечивает хорошую путевую устойчивость без дополнительных килей.
9.4.5. Демпфирование колебаний
В крейсерском полёте демпфирование колебаний по тангажу обеспечивается аэродинамическим демпфированием — моментом, создаваемым угловой скоростью тангажа и эквивалентной площадью горизонтальных поверхностей. В схеме «бесхвостка» демпфирование слабее, чем у классического самолёта с горизонтальным оперением, что может привести к раскачке по тангажу при турбулентности. САУ компенсирует это за счёт активного демпфирования — измерения угловой скорости и подачи упреждающих команд на руль высоты.
9.5. Математическое описание устойчивости
9.5.1. Линеаризованная модель малых возмущений
Устойчивость аппарата описывается системой линейных дифференциальных уравнений, полученных линеаризацией полных уравнений движения относительно опорной (номинальной) траектории. В каждом из трёх режимов опорная траектория и аэродинамические производные различны, поэтому модель устойчивости строится заново для каждого режима.
Для продольного канала (тангаж) в крейсерском полёте уравнения малых возмущений имеют вид системы из четырёх дифференциальных уравнений первого порядка, связывающих вариации скорости, угла тангажа, угла атаки и угловой скорости тангажа.
Характеристическое уравнение этой системы определяет собственные моды движения:
Короткопериодическая мода — быстрые колебания по тангажу с периодом 1–3 секунды, определяющие управляемость и отстрел возмущений по углу атаки;
Длиннопериодическая (фугоидная) мода — медленные колебания с обменом скорости и высоты, период 20–60 секунд.
9.5.2. Критерии устойчивости
Для статической устойчивости необходимо, чтобы производная момента тангажа по углу атаки была отрицательной (момент, возвращающий к исходному углу атаки, при увеличении угла атаки).
Для динамической устойчивости необходимо, чтобы все корни характеристического уравнения имели отрицательные действительные части (вещественные компоненты). Это означает, что любое возмущение с течением времени затухает.
В переходном режиме эти критерии не работают в классической форме, так как опорная траектория не является установившимся режимом — коэффициенты уравнений зависят от времени. Устойчивость в этом случае оценивается через локальные показатели (замороженные коэффициенты в каждой точке траектории) и через моделирование.
9.5.3. Частотные характеристики
Для оценки качества управления применяются частотные характеристики — реакция аппарата на гармоническое управляющее воздействие. Полоса пропускания по каналу тангажа определяет, насколько быстро аппарат отслеживает команды САУ. Для tail-sitter в крейсерском полёте типичная полоса пропускания по тангажу составляет 2–5 рад/с, в висении — 8–15 рад/с (за счёт прямого управления тягой, без инерционности рулевых поверхностей).
9.6. Система автоматического управления как неотъемлемая часть аэродинамики
9.6.1. Роль САУ
Для tail-sitter САУ не является вспомогательной системой — она является неотъемлемой частью аэродинамической схемы. Без работающей САУ аппарат не способен к полёту ни в одном из трёх режимов. Это принципиальное отличие tail-sitter от классических самолётов, которые сохраняют управляемость (хотя бы ограниченную) при полном отказе автоматики.
9.6.2. Архитектура управления
Современная САУ tail-sitter строится по принципу каскадных регуляторов:
Внешний контур — управление положением в пространстве (координаты, высота, скорость);
Средний контур — управление углами ориентации (тангаж, крен, рыскание);
Внутренний контур — стабилизация угловых скоростей (гироскопический контур).
Внутренний контур работает с максимальной частотой (500–1000 Гц) и обеспечивает гашение быстрых колебаний. Внешний контур работает с частотой 50–100 Гц и формирует команды для средних контуров.
9.6.3. Переключение режимов
Ключевая функция САУ tail-sitter — планомерное переключение управляющих каналов при переходе между режимами. Алгоритм переключения должен обеспечить:
Непрерывность управления — ни в одной точке траектории не должно быть «слепой зоны», где ни один из управляющих органов не эффективен;
Плавность — изменение коэффициентов смешивания должно происходить без скачков, чтобы избежать рывков по траектории;
Адаптивность — точки переключения должны зависеть от фактической воздушной скорости, а не от заданного угла тангажа, так как динамика перехода зависит от массы, плотности воздуха и ветра.
9.6.4. Отказоустойчивость
Особое внимание уделяется отказоустойчивости САУ. Отказ одного из каналов управления (например, одного двигателя или одного рулевого привода) должен приводить к перераспределению управляющих сигналов на оставшиеся каналы. Для четырёхмоторной схемы возможно продолжение полёта при отказе одного двигателя с потерей до 25% располагаемой тяги, но при сохранении управления по всем осям.
9.7. Вопросы для самопроверки
Вопрос 1. Почему в режиме висения классические рулевые поверхности tail-sitter неэффективны и какой механизм управления их заменяет?
Ответ. В режиме висения скорость набегающего потока на рулевые поверхности близка к нулю, динамическое давление пренебрежимо мало, и аэродинамические силы на рулях не создаются. Управление заменяется механизмом дифференциальной тяги двигателей (в многодвигательной схеме) или отклонением потока от маршевого импеллера управляющими поверхностями на выходе (в однодвигательной схеме). В обоих случаях управляющий момент создаётся за счёт тяги, а не за счёт аэродинамического давления набегающего потока.
Вопрос 2. В чём заключается эффект «окна нехватки подъёмной силы» при переходном режиме и каковы его последствия?
Ответ. «Окно нехватки подъёмной силы» — это зона в переходном режиме, где вертикальная проекция тяги двигателей уже уменьшилась (из-за наклона аппарата), а аэродинамическая подъёмная сила крыла ещё недостаточно наросла (из-за малой скорости набегающего потока). В этой зоне суммарная подъёмная сила может быть меньше силы тяжести, и аппарат начинает проседать. Последствия — потеря высоты, которая при малом запасе высоты может привести к столкновению с землёй или потере управления из-за выхода за допустимые углы атаки.
Вопрос 3. Как изменяется роль элеронов при переходе tail-sitter от висения к крейсерскому полёту?
Ответ. В висении элероны полностью неэффективны, так как нет набегающего потока. В начале перехода, при больших углах тангажа, элероны остаются практически неэффективными из-за малой скорости обтекания. По мере нарастания скорости и уменьшения угла тангажа элероны постепенно вступают в работу. В зоне смешанного управления (30–60° тангажа) элероны начинают получать команды от САУ одновременно с дифференциальной тягой. В крейсерском режиме элероны становятся основным средством управления креном, а дифференциальная тяга по крену отключается.
Вопрос 4. Почему tail-sitter в режиме висения статически неустойчив по тангажу и крену и как это компенсируется?
Ответ. Статическая неустойчивость обусловлена тем, что центр тяжести расположен выше центра приложения управляющих сил (вектора тяги). Это создаёт конфигурацию, аналогичную перевёрнутому маятнику: малейшее отклонение от вертикали вызывает нарастающий опрокидывающий момент. Компенсация осуществляется исключительно за счёт САУ, которая с высокой частотой (200–400 Гц и выше) измеряет угловое отклонение и подаёт корректирующие команды на двигатели или рули, создавая момент, противоположный отклонению.
Вопрос 5. Что такое перекрестное смешивание (cross-blending) управляющих сигналов в САУ tail-sitter и для чего оно нужно?
Ответ. Перекрестное смешивание — это алгоритм САУ, обеспечивающий плавный переход управляющих команд от одного механизма управления к другому при смене режимов полёта. Например, при переходе из висения в крейсерский полёт команды на дифференциальную тягу постепенно уменьшаются, а команды на рулевые поверхности — нарастают, пропорционально изменению угла тангажа и воздушной скорости. Цель — обеспечить непрерывность и плавность управления, исключить скачки и рывки по траектории, а также избежать «слепых зон», где ни один из механизмов не был бы достаточно эффективен.
Вопрос 6. Почему обратный переход (из крейсерского полёта в висение) считается более критичным, чем прямой?
Ответ. Обратный переход выполняется, как правило, перед посадкой, то есть на малой высоте, где запас на проседание минимален. Аппарат должен затормозиться от крейсерской скорости до нулевой, при этом крыло проходит через режим срыва, а вертикальная проекция тяги должна нарастать быстрее, чем убывает подъёмная сила крыла. Если вертикальная тяга нарастает недостаточно быстро, аппарат проседает, а высоты для компенсации проседания может не быть. Кроме того, при торможении на малой высоте любой отказ двигателя или задержка в управлении приводит к немедленным последствиям, в отличие от прямого перехода, который выполняется после взлёта и обычно на большей высоте.
Вопрос 7. Каковы преимущества и недостатки схемы «бесхвостка» для tail-sitter в крейсерском полёте по сравнению с классической схемой с горизонтальным оперением?
Ответ. Преимущества: меньшая масса, отсутствие дополнительной поверхности, упрощение компоновки (что важно для tail-sitter, где оперение в режиме висения создаёт лишнее лобовое сопротивление и может мешать струе от винта). Недостатки: сниженное аэродинамическое демпфирование колебаний по тангажу (нет горизонтального оперения, создающего противомомент при угловой скорости), необходимость применения профилей с рефлексированной хордой (отрицательным продольным моментом), малый запас продольной статической устойчивости, повышенные требования к САУ для компенсации слабого естественного демпфирования.
Вопрос 8. Как зависит эффективность рулей, обдуваемых струёй импеллера, от режима полёта tail-sitter?
Ответ. В висении эффективность рулей максимальна, так как вся струя от импеллера проходит через рули при максимальной скорости потока на срезе. При начале перехода и нарастании скорости набегающего потока извне эффективность рулей по струе сохраняется, но одновременно появляется эффективность от набегающего потока, и оба механизма накладываются друг на друга. В крейсерском полёте вклад струи импеллера в эффективность рулей уменьшается (так как скорость набегающего потока сопоставима со скоростью струи, а в некоторых случаях и превышает её), и основная эффективность рулей обеспечивается набегающим потоком. Таким образом, эффективность рулей на струе убывает по мере перехода, но суммарная эффективность рулей не падает, так как её замещает набегающий поток.
Вопрос 9. Каковы критические скорости ветра для режима висения tail-sitter и какие явления они вызывают?
Ответ. При скорости бокового ветра до 5–7 м/с висение компенсируется наклоном вектора тяги без особых затруднений. При 8–12 м/с begins выраженное аэродинамическое сопротивление вертикально ориентированного фюзеляжа, требующее значительного увеличения тяги для удержания позиции. При скоростях свыше 12–15 м/с располагаемая тяга может быть исчерпана, и аппарат не способен удерживать точку висения. Дополнительно при таких скоростях ветра на крыле, ориентированном перпендикулярно потоку, возникают нерегулярные срывные явления на законцовках, создающие пульсирующие моменты крена и рыскания, которые усложняют работу САУ.
Вопрос 10. Что такое «замороженные коэффициенты» при анализе устойчивости переходного режима и каковы ограничения этого метода?
Ответ. «Замороженные коэффициенты» — это метод анализа устойчивости нестационарного режима, при котором в каждой точке траектории перехода коэффициенты линеаризованных уравнений предполагаются постоянными (замороженными во времени), и для них решается стандартная задача устойчивости. Метод даёт локальную оценку устойчивости в каждой точке. Ограничения: метод не учитывает взаимное влияние последовательных возмущений, не описывает накопление ошибок вдоль траектории и может давать некорректные результаты в зонах быстрого изменения аэродинамических производных (например, при выходе из срыва крыла). Для точной оценки устойчивости переходного режима применяется численное моделирование полной нелинейной модели движения.
9.8. Задачи
Задача 1. Расчёт «окна нехватки подъёмной силы» при переходе
Tail-sitter массой 15 кг выполняет прямой переход из висения в крейсерский полёт. Угол тангажа в данный момент составляет 45°, воздушная скорость — 12 м/с, тяга двигателей — 180 Н, площадь крыла — 0,45 м², коэффициент подъёмной силы крыла при данном угле атаки равен 0,8, плотность воздуха — 1,225 кг/м³. Определить, находится ли аппарат в «окне нехватки подъёмной силы», и если да, вычислить величину проседания (недостатка подъёмной силы).
Решение.
Сила тяжести аппарата: масса умножить на ускорение свободного падения = 15 × 9,81 = 146,85 Н.
Вертикальная проекция тяги: тяга умножить на синус угла тангажа = 180 × sin(45°) = 180 × 0,707 = 127,26 Н.
Аэродинамическая подъёмная сила крыла: половина произведения плотности воздуха, квадрата скорости, площади крыла и коэффициента подъёмной силы = 0,5 × 1,225 × 12² × 0,45 × 0,8 = 0,5 × 1,225 × 144 × 0,45 × 0,8 = 31,75 Н.
Суммарная подъёмная сила: 127,26 + 31,75 = 159,01 Н.
Сравнение: суммарная подъёмная сила (159,01 Н) больше силы тяжести (146,85 Н). Недостатка подъёмной силы нет, аппарат не находится в «окне нехватки». Запас подъёмной силы составляет 159,01 − 146,85 = 12,16 Н.
Ответ: Аппарат не находится в «окне нехватки подъёмной силы». Запас составляет 12,16 Н.
Задача 2. Расчёт частоты обновления САУ для обеспечения устойчивости в висении
Tail-sitter в режиме висения имеет момент инерции относительно оси тангажа 0,12 кг·м², расстояние от центра тяжести до плоскости винтов 0,35 м, максимальную разность тяг между парами двигателей 40 Н. Угловое отклонение 1° от вертикали вызывает нарастающий момент, пропорциональный синусу угла отклонения, с плечом, равным расстоянию от центра тяжести до плоскости винтов. Определить максимальное время реакции САУ, при котором отклонение не превысит 2°. Ускорение свободного падения принять равным 9,81 м/с².
Решение.
Опрокидывающий момент при отклонении на 1°: масса × ускорение свободного падения × синус угла × плечо = 12 × 9,81 × sin(1°) × 0,35. Масса определяется из момента инерции и геометрии, но в условии задан момент инерции напрямую. Используем момент: масса × g × sin(α) × плечо. Масса = момент инерции / (плечо²) — это приближение для точечной массы; но корректнее: опрокидывающий момент = m·g·sin(α)·d, где m находим из J = m·d², тогда m = J / d² = 0,12 / 0,35² = 0,12 / 0,1225 = 0,98 кг. Тогда опрокидывающий момент = 0,98 × 9,81 × sin(1°) × 0,35 = 0,98 × 9,81 × 0,01745 × 0,35 = 0,0589 Н·м.
Угловое ускорение от опрокидывающего момента: момент / момент инерции = 0,0589 / 0,12 = 0,491 рад/с².
Максимальный корректирующий момент от дифференциальной тяги: разность тяг × плечо = 40 × 0,35 = 14 Н·м. Угловое ускорение коррекции: 14 / 0,12 = 116,7 рад/с². Корректирующее ускорение значительно превышает опрокидывающее, поэтому условие устойчивости определяется временем, за которое отклонение от 1° достигнет 2° без коррекции.
Угловое ускорение при 1°: 0,491 рад/с². Угол 1° = 0,01745 рад. Дополнительное отклонение на 1° (до 2°) = 0,01745 рад. При постоянном угловом ускорении: угол = (ускорение × время²) / 2. Время = корень из (2 × угол / ускорение) = корень из (2 × 0,01745 / 0,491) = корень из (0,0711) = 0,267 с.
САУ должна сработать быстрее, чем за 0,267 с, чтобы отклонение не превысило 2°. Максимальное время реакции — 0,27 с, что соответствует минимальной частоте обновления: 1 / 0,27 ≈ 3,8 Гц. Однако на практике для качественной стабилизации частота должна быть в 5–10 раз выше, то есть не менее 20–40 Гц.
Ответ: Максимальное время реакции САУ — 0,27 с. Минимальная частота обновления — не менее 4 Гц (теоретически), на практике — не менее 40 Гц.
Задача 3. Определение запаса продольной статической устойчивости в крейсерском полёте
Tail-sitter схемы «бесхвостка» в крейсерском полёте имеет среднюю аэродинамическую хорду (СAX) 0,28 м. Центр тяжести расположен на расстоянии 0,032 м впереди фокуса. Определить запас продольной статической устойчивости в процентах от СAX, оценить, находится ли он в допустимом диапазоне для схемы «бесхвостка» (5–15% СAX), и рассчитать, на какую величину изменится момент тангажа при увеличении угла атаки на 2°, если производная момента тангажа по углу атаки равна минус 0,012 на радиан, а динамическое давление — 850 Па, площадь крыла — 0,45 м², СAX — 0,28 м.
Решение.
Запас продольной статической устойчивости: отношение расстояния «фокус − ЦТ» к СAX, умноженное на 100%. Расстояние = 0,032 м. Запас = (0,032 / 0,28) × 100% = 11,4%.
Оценка диапазона: 11,4% попадает в диапазон 5–15% СAX, что допустимо для схемы «бесхвостка».
Коэффициент момента тангажа определяется как: производная момента по углу атаки × угол атаки. Угол 2° = 0,0349 рад. Изменение коэффициента момента = −0,012 × 0,0349 = −0,000419.
Безразмерный момент тангажа связан с размерным моментом через: момент = коэффициент момента × динамическое давление × площадь крыла × СAX. Тогда изменение момента = −0,000419 × 850 × 0,45 × 0,28 = −0,0449 Н·м.
Знак отрицательный — момент восстанавливающий, направленный на уменьшение угла атаки, что подтверждает статическую устойчивость.
Ответ: Запас продольной статической устойчивости — 11,4% СAX (в допустимом диапазоне). Изменение момента тангажа при увеличении угла атаки на 2° — минус 0,045 Н·м (восстанавливающий момент).
9.9. Краткие выводы
Аэродинамика tail-sitter — это не аэродинамика одного летательного аппарата, а аэродинамика трёх разных аппаратов, объединённых в одной конструкции. Висение — это задача вертолётной динамики с нулевым обтеканием и управлением тягой. Переход — это задача нестационарной аэродинамики с переменным углом атаки от 90° до 0°, с проходом через глубокий срыв и комбинированным управлением. Крейсерский полёт — это задача самолётной аэродинамики с особенностями, обусловленными схемой «бесхвостка» и вертикально ориентированным фюзеляжем.
Главный вывод главы: устойчивость tail-sitter во всех трёх режимах обеспечивается не геометрией, а системой автоматического управления. Аэродинамическая схема создаёт предпосылки (запасы устойчивости, эффективность рулей, допустимые диапазоны), а реализует их САУ. Понимание этого неразрывного единства — ключ к проектированию и эксплуатации аппаратов данного класса.
ЧАСТЬ II. АЭРОДИНАМИКА И ПРИНЦИПЫ ПОЛЁТА
Глава 10. Влияние погодных условий и ветровых возмущений на характеристики tail-sitter
10.1. Особенности аэродинамического обтекания tail-sitter при переходном режиме полёта
Беспилотные летательные аппараты схемы tail-sitter (вертикальный взлёт и посадка на хвостовое оперение) занимают уникальное место в классификации БПЛА. Их конструкция объединяет преимущества мультироторных и самолетных платформ: вертикальный взлёт и посадка в условиях ограниченного пространства с последующим переходом в горизонтальный крейсерский полёт, экономичный с точки зрения расхода энергии. Однако эта двойственность накладывает повышенные требования к управлению аппаратом в переходном режиме — зоне перехода от висения к горизонтальному полёту и обратно — и именно здесь погодные условия и ветровые возмущения оказывают наиболее критическое влияние.
Переходный режим характеризуется тем, что угол тангажа аппарата меняется от примерно девяноста градусов (режим висения) до значений, близких к нулю (горизонтальный полёт). На этом участке изменяется не только ориентация аппарата, но и структура обтекания: воздушный поток, который в режиме висения поступает преимущественно вдоль оси винта, начинает взаимодействовать с несущей поверхностью под всё более острым углом. Возникает сложная картина с изменяющимся коэффициентом подъёмной силы, появлением срывных зон на крыле, перераспределением давления по хорде и размаху.
Ветровое возмущение в этот период может привести к резкому изменению угла атаки несущей поверхности, что при определённых скоростях перехода способно вызвать глубокий срыв потока с крыла. Для tail-sitter это особенно опасно: в отличие от классического самолёта, у которого запас по углу атаки может составлять десять-пятнадцать градусов, аппарат в переходном режиме работает вблизи критических углов атаки, и даже умеренный порыв ветра способен вывести несущую поверхность за пределы безотрывного обтекания.
Аэродинамическое качество tail-sitter в переходном режиме описывается через отношение коэффициента подъёмной силы к коэффициенту лобового сопротивления. Это отношение достигает минимума в момент перехода — примерно при угле тангажа сорока пяти градусов — когда крыло ещё не вышло на полный режим создания подъёмной силы, а тяга винтов уже не работает строго вертикально. Ветровое возмущение, приходящееся на этот минимум, требует максимального внимания от системы управления.
10.2. Влияние скорости и направления ветра на режим висения
В режиме висения tail-sitter ориентирован вертикально — его продольная ось совпадает с направлением местной вертикали. В этой конфигурации крыло расположено практически перпендикулярно набегающему потоку, создавая значительное лобовое сопротивление, которое необходимо компенсировать тягой винта. Если ветер отсутствует, задача управления сводится к удержанию аппарата в точке пространства за счёт балансировки тяги и массы. При наличии ветра картина существенно усложняется.
Встречный ветер в режиме висения создаёт на крыле aerodynamic силу, действующую в горизонтальной плоскости и направленную против ветра. Аппарат вынужден наклоняться навстречу ветру для создания горизонтальной составляющей тяги, компенсирующей силу давления ветра на крыло. Это означает, что угол тангажа отклоняется от девяноста градусов, что изменяет распределение тяги между компенсацией веса и компенсацией ветровой нагрузки. При скорости ветра свыше восьми-десяти метров в секунду наклон может оказаться настолько значительным, что вертикальная составляющая тяги станет недостаточной для удержания аппарата на заданной высоте.
Боковой ветер создаёт ещё более сложную ситуацию. Боковая аэродинамическая сила на крыле, ориентированном вертикально, может быть значительной из-за большой площади проекции крыла на вертикальную плоскость. tail-sitter, лишённый выраженного вертикального оперения в режиме висения, имеет ограниченные возможности по созданию боковой управляющей силы. Управление по каналу рыскания осуществляется за счёт дифференциальной тяги винтов (при соосной схеме) или за счёт рулей направления, эффективность которых на нулевой поступательной скорости крайне мала.
Попутный ветер в режиме висения может создать парадоксальную ситуацию: аппарату придётся наклоняться по направлению ветра, что в определённом диапазоне скоростей может привести к неустойчивости по тангажу из-за смещения центра давления по высоте аппарата.
10.3. Порывистость ветра и реакция системы управления
Порывистость ветра — кратковременное изменение скорости и направления воздушного потока — является одним из наиболее опасных погодных факторов для tail-sitter. В отличие от установившегося ветра, который система управления может компенсировать за счёт статического наклона аппарата, порыв требует динамической реакции.
Порыв ветра характеризуется двумя параметрами: амплитудой (величиной изменения скорости) и градиентом (скоростью нарастания возмущения). Для tail-sitter критичным является градиент: если порыв нарастает медленно, система управления успевает отреагировать изменением тяги и углов наклона аппарата. Если порыв резкий — с временем нарастания менее ноль целой пять десятых секунды — инерционность исполнительных механизмов (сервоприводов, контроллеров скорости вращения винтов) может привести к запаздыванию управляющего сигнала и потере контроля.
Время реакции системы управления tail-sitter складывается из следующих составляющих: время измерения параметров движения инерциальной системой (порядка одной-двух миллисекунд), время обработки данных контроллером (порядка пяти-десяти миллисекунд), время реакции исполнительных механизмов (от двадцати до ста миллисекунд в зависимости от типа привода). Суммарное время реакции составляет от двадцати пяти до ста двадцати миллисекунд. Порыв с временем нарастания, сопоставимым или меньшим этого значения, требует применения прогнозирующих алгоритмов управления, которые предсказывают развитие возмущения и выдают упреждающий управляющий сигнал.
10.4. Влияние плотности воздуха и температуры
Атмосферные параметры — плотность, температура, давление — напрямую влияют на аэродинамические характеристики tail-sitter. Плотность воздуха входит в формулы аэродинамических сил и тяги винта, и её изменение приводит к изменению всех сил, действующих на аппарат.
Тяга винта пропорциональна произведению плотности воздуха, площади, ометаемой винтом, и квадрата окружной скорости конца лопасти. При повышении температуры от стандартных пятнадцати градусов Цельсия до тридцати пяти градусов плотность воздуха может снизиться примерно на семь-восемь процентов, что приведёт к пропорциональному снижению располагаемой тяги. Для tail-sitter, работающего в режиме висения с малым запасом тяги (типичное значение запаса — от двадцати до сорока процентов), такое снижение может оказаться критичным.
Подъёмная сила крыла в горизонтальном режиме полёта также пропорциональна плотности воздуха. Снижение плотности требует увеличения скорости полёта для создания той же подъёмной силы, что увеличивает расход энергии и сокращает дальность. При полёте в условиях высокогорья — на высотах более двух тысяч метров над уровнем моря — плотность воздуха может быть на двадцать-двадцать пять процентов ниже стандартной, что требует пересчёта всех режимов полёта.
Влияние влажности менее значительно, но также учитывается: влажный воздух менее плотен, чем сухой при тех же температуре и давлении. При температуре двадцать градусов Цельсия и относительной влажности сто процентов плотность воздуха примерно на ноль целых шесть десятых процента меньше, чем при нулевой влажности. На практике этим параметром можно пренебречь для лёгких БПЛА, но при расчётах дальности и продолжительности полёта он может быть учтён.
10.5. Обледенение и осадки
Обледенение — одно из наиболее опасных явлений для tail-sitter. Образование льда на передней кромке крыла изменяет профиль аэродинамической поверхности, что приводит к падению коэффициента подъёмной силы, росту лобового сопротивления и смещению точки срыва потока в сторону меньших углов атаки. Для tail-sitter, работающего в переходном режиме вблизи критических углов атаки, даже небольшое обледенение способно вызвать преждевременный срыв и потерю управления.
Образование льда на лопастях винта не менее опасно. Лёд нарушает геометрию лопасти, снижает её аэродинамическое качество и изменяет распределение нагрузки по размаху. Неравномерное обледенение лопастей создаёт дисбаланс, что приводит к вибрациям, способным повредить конструкцию или вывести из строя подшипниковые узлы.
Условия обледенения возникают при температуре воздуха от нуля до минус двадцати градусов Цельсия в присутствии переохлаждённых капель воды. Наиболее опасный диапазон — от нуля до минус десяти градусов — когда вода находится в жидком состоянии, но при контакте с поверхностью аппарата мгновенно кристаллизуется.
Дождь и мокрый снег влияют на tail-sitter в первую очередь через изменение массы аппарата: вода, впитывающаяся в обшивку или скапливающаяся в полостях, может увеличить массу на несколько процентов. Для лёгкого БПЛА с взлётной массой пять-десять килограммов даже двести граммов воды означают увеличение массы на два-четыре процента, что снижает запас тяги. Кроме того, водяная плёнка на крыле изменяет шероховатость поверхности и может провоцировать ранний ламинарно-турбулентный переход, ухудшая аэродинамические характеристики.
10.6. Влияние турбулентности атмосферы на качество перехода
Атмосферная турбулентность — хаотическое движение воздушных масс — описывается через спектр турбулентности, который показывает распределение энергии пульсаций скорости по частотам. Для практических расчётов в задачах управления БПЛА используется модель Драйдена или модель Кармана, задающие спектральную плотность турбулентных пульсаций.
Для tail-sitter важно, что спектр турбулентности содержит энергию в широком диапазоне частот, часть которых совпадает с собственными частотами аппарата. Если частота турбулентных пульсаций совпадает с собственной частотой колебаний аппарата по тангажу, крену или рысканию, возникает резонансное явление — амплитуда колебаний может многократно возрасти, что приведёт к потере устойчивости.
Собственная частота колебаний tail-sitter по тангажу в режиме висения определяется моментом инерции аппарата и восстанавливающим моментом, создаваемым тягой винтов. Типичные значения собственной частоты для лёгких tail-sitter (масса до десяти килограммов) составляют от одного до трёх герц. Турбулентность с характерной частотой пульсаций в этом диапазоне — которая наблюдается при полёте вблизи земли в условиях термической неустойчивости — представляет наибольшую угрозу.
Качество перехода оценивается через интегральный критерий — сумму квадратов отклонений углового положения аппарата от заданного в течение перехода. Чем выше уровень турбулентности, тем больше этот критерий и тем выше вероятность выхода за допустимые границы по углу атаки или перегрузке.
10.7. Расчёт допустимых метеоусловий для различных этапов полёта
Каждый этап полёта tail-sitter характеризуется собственными ограничениями по погодным условиям. Для практического применения в военных задачах формируется таблица эксплуатационных ограничений, в которой для каждого этапа указываются предельные значения скорости ветра, интенсивности порывов, температуры, видимости и вероятности обледенения.
Взлёт и набор высоты. В режиме вертикального взлёта аппарат наиболее чувствителен к боковому ветру, так как управление по каналу рыскания на нулевой поступательной скорости ограничено. Предельная скорость бокового ветра для типичного лёгкого tail-sitter составляет пять-семь метров в секунду. Встречный ветер до двенадцати-пятнадцати метров в секунду допустим, так как он помогает набору скорости для перехода в горизонтальный полёт. Попутный ветер ограничивается значениями три-пять метров в секунду из-за риска потери управления по тангажу при начальном наклоне.
Переходный режим. Наиболее критичный этап. Порывистость ветра с амплитудой более трёх метров в секунду может привести к срыву потока с крыла в переходном режиме. Полная скорость ветра не должна превышать восьми-десяти метров в секунду. Температура воздуха должна находиться в диапазоне от минус двадцати до плюс сорока пяти градусов Цельсия, при этом в диапазоне от нуля до минус десяти градусов требуется контроль обледенения.
Крейсерский полёт. В горизонтальном полёте tail-sitter ведёт себя как обычный самолёт, и ограничения в основном определяются аэродинамическим качеством и располагаемой тягой. Встречный ветер увеличивает время достижения цели и расход энергии. Боковой ветер вызывает снос, который компенсируется разворотом аппарата в ветер (упреждение сноса). Допустимая скорость ветра в крейсерском полёте определяется предельным значением угла упреждения, при котором аппаратура наблюдения или полезная нагрузка сохраняют требуемый обзор.
Посадка. Вертикальная посадка на хвостовое оперение — второй по критичности этап после перехода. В момент касания земли аппарат стоит вертикально на посадочных опорах, и любой порыв ветра может привести к опрокидыванию. Предельная скорость ветра при посадке обычно ограничивается значениями шесть-восемь метров в секунду, а амплитуда порывов — не более двух-трёх метров в секунду.
10.8. Компенсация ветровых возмущений в системе управления
Современные системы управления tail-sitter строятся на базе ПИД-регуляторов (пропорционально-интегрально-дифференциальных), дополненных прогнозирующими моделями и алгоритмами адаптации. Ветровые возмущения компенсируются на трёх уровнях.
Первый уровень — быстрый контур угловой стабилизации. Реагирует на возмущения с частотой от одного до ста герц. Задача — удержание заданной угловой ориентации аппарата. Использует данные гироскопов и акселерометров, управляющий сигнал формируется с частотой от двухсот до одной тысячи герц. Коэффициенты регулятора подбираются с учётом собственных частот аппарата и обеспечивают демпфирование колебаний по всем трём каналам управления.
Второй уровень — контур траекторного управления. Реагирует на отклонения от заданной траектории полёта с частотой от ноль целых один до десять герц. Задача — удержание аппарата на заданной линии пути и высоте. Ветровой снос компенсируется разворотом аппарата или изменением крена (в горизонтальном полёте). В режиме висения снос компенсируется наклоном аппарата с созданием горизонтальной составляющей тяги.
Третий уровень — уровень планирования и прогнозирования. На этом уровне учитываются прогноз погоды, данные о рельефе местности, которые могут создавать локальные ветровые возмущения, и тактическая обстановка. Маршрут полёта может корректироваться с учётом ожидаемых ветровых условий: например, переход в горизонтальный режим планируется на участке, где вероятность турбулентности минимальна (над однородной поверхностью, вдали от obstacles).
Адаптивные алгоритмы управления, основанные на методах робастного или нейросетевого управления, позволяют системе автоматически перестраивать коэффициенты регулятора в зависимости от текущих условий. Например, при входе в зону повышенной турбулентности система может увеличить коэффициент дифференциальной составляющей регулятора, усиливая демпфирование, и снизить пропорциональный коэффициент для предотвращения перерегулирования.
10.9. Практические рекомендации по эксплуатации
Для военного применения tail-sitter погодные ограничения определяются не только безопасностью полёта, но и эффективностью выполнения боевой задачи. Зависимость между метеоусловиями и результатом применения БПЛА формализуется через критерий эффективности, учитывающий вероятность достижения цели, точность наведения, качество данных разведки и вероятность возвращения аппарата.
На основе анализа эксплуатационных данных и результатов моделирования сформулированы следующие практические рекомендации.
Предполётная подготовка. Метеорологическая разведка должна включать данные о приземном ветре на высотах от нуля до пятисот метров, прогноз турбулентности в слое перехода (от пятидесяти до трёхсот метров), температуру и влажность воздуха, наличие и высоту облачности, вероятность обледенения. Время от получения метеоданных до взлёта не должно превышать тридцати минут для тактических задач, так как приземный ветер в условиях сложного рельефа может существенно измениться за короткий промежуток времени.
Выбор места взлёта и посадки. Площадка должна быть удалена от препятствий (здания, деревья, рельеф) на расстояние не менее пяти-десяти высот препятствия. Препятствия создают зоны турбулентности и срыва, которые могут сохраняться на расстоянии до десяти-пятнадцати высот препятствия по направлению ветра. При невозможности выбора идеальной площадки предпочтение отдаётся участкам с наветренной стороны препятствий, где поток более равномерный.
Выбор времени перехода. Переход в горизонтальный полёт и обратно должен выполняться на высоте, где влияние приземной турбулентности минимально. Для большинства лёгких tail-sitter эта высота составляет от ста до трёхсот метров в зависимости от характера подстилающей поверхности. Над водной поверхностью или равниной с однородным покровом слой турбулентности тоньше, и переход может выполняться на меньших высотах.
Действия в нештатных ситуациях. При попадании в зону сильной турбулентности в переходном режиме аппарат должен быть переведён либо в режим висения (если запас тяги достаточен), либо в горизонтальный полёт (если скорость достаточна для создания управляющих сил на крыле). Задержка в переходном режиме при сильной турбулентности — наиболее опасная ситуация, так как аппарат работает при критических углах атаки и минимальном аэродинамическом качестве.
10.10. Вопросы для самопроверки
Вопрос 1. Почему режим перехода от висения к горизонтальному полёту является наиболее критическим этапом для tail-sitter с точки зрения ветровых возмущений?
Ответ. В переходном режиме угол тангажа аппарата изменяется от девяноста до нуля градусов. На этом участке крыло работает при углах атаки, близких к критическим, а тяга винтов перестаёт быть направленной строго вертикально. Аэродинамическое качество достигает минимума при угле тангажа около сорока пяти градусов. Любое ветровое возмущение в этот момент может вывести крыло за пределы безотрывного обтекания и вызвать срыв потока, а система управления работает с минимальным запасом эффективности.
Вопрос 2. Как встречный ветер влияет на режим висения tail-sitter и какие ограничения он накладывает?
Ответ. Встречный ветер создаёт аэродинамическую силу на крыле, направленную горизонтально против ветра, так как в режиме висения крыло расположено перпендикулярно потоку. Аппарат вынужден наклоняться навстречу ветру, создавая горизонтальную составляющую тяги для компенсации. При скорости ветра свыше восьми-десяти метров в секунду наклон может стать настолько большим, что вертикальная составляющая тяги окажется недостаточной для удержания высоты.
Вопрос 3. Чем опасен резкий порыв ветра по сравнению с установившимся ветром той же скорости?
Ответ. Установившийся ветер компенсируется статическим наклоном аппарата и перераспределением тяги — это задача квазистационарного управления. Резкий порыв, с временем нарастания менее ноль целых пять десятых секунды, требует динамической реакции, которая ограничена инерционностью исполнительных механизмов. Суммарное время реакции системы управления составляет от двадцати пяти до ста двадцати миллисекунд, и порыв с сопоставимым временем нарастания вызывает запаздывание управляющего сигнала и потенциальную потерю контроля.
Вопрос 4. Как температура воздуха влияет на располагаемую тягу винта tail-sitter и почему это критично для режима висения?
Ответ. Тяга винта пропорциональна плотности воздуха, которая снижается с ростом температуры. При повышении температуры от пятнадцати до тридцати пяти градусов Цельсия плотность падает примерно на семь-восемь процентов, и располагаемая тяга снижается пропорционально. В режиме висения типичный запас тяги составляет от двадцати до сорока процентов, и потеря семи-восьми процентов может оказаться критичной, особенно при наличии ветровой нагрузки.
Вопрос 5. Каковы условия возникновения обледенения и почему оно представляет особую опасность для tail-sitter?
Ответ. Обледенение возникает при температуре от нуля до минус двадцати градусов Цельсия в присутствии переохлаждённых капель воды; наиболее опасный диапазон — от нуля до минус десяти градусов. Для tail-sitter опасность обледенения двойная: лёд на крыле изменяет профиль, снижает подъёмную силу и смещает точку срыва в сторону меньших углов атаки, что в переходном режиме может вызвать преждевременный срыв; лёд на лопастях нарушает их геометрию, снижает тягу и создаёт дисбаланс с вибрациями.
Вопрос 6. Что такое резонансное явление при полёте tail-sitter в турбулентной атмосфере и как его избежать?
Ответ. Резонанс возникает, когда частота турбулентных пульсаций совпадает с собственной частотой колебаний аппарата по тангажу, крену или рысканию. При совпадении частот амплитуда колебаний многократно возрастает и может привести к потере устойчивости. Собственные частоты лёгких tail-sitter по тангажу в режиме висения — от одного до трёх герц. Для избежания резонанса система управления должна обеспечивать демпфирование в этом диапазоне частот, а маршрут должен прокладываться вдали от зон с интенсивной турбулентностью соответствующего частотного диапазона.
Вопрос 7. Почему боковой ветер при вертикальной посадке считается более опасным, чем при горизонтальном полёте?
Ответ. В горизонтальном полёте боковой ветер компенсируется упреждением сноса — разворотом аппарата в сторону ветра, при этом создаётся боковая аэродинамическая сила на крыле и фюзеляже. В режиме висения и посадки крыло расположено вертикально и не создаёт эффективной боковой управляющей силы, а рули направления неработоспособны при нулевой поступательной скорости. В момент касания аппарат стоит на посадочных опорах вертикально, и боковой порыв может опрокинуть его. Предельная скорость бокового ветра при посадке ограничена шестью-восьмью метрами в секунду.
Вопрос 8. Какие три уровня компенсации ветровых возмущений реализованы в современной системе управления tail-sitter?
Ответ. Первый уровень — быстрый контур угловой стабилизации, реагирует с частотой от одного до ста герц, задача — удержание заданной угловой ориентации, использует данные гироскопов и акселерометров. Второй уровень — контур траекторного управления, реагирует с частотой от ноль целых один до десять герц, задача — удержание на заданной линии пути и высоте, компенсация сноса. Третий уровень — планирование и прогнозирование, учитывает прогноз погоды, рельеф и тактическую обстановку, корректирует маршрут для минимизации влияния возмущений.
Вопрос 9. Как влияют осадки (дождь, мокрый снег) на эксплуатационные характеристики tail-sitter?
Ответ. Осадки влияют через три механизма. Во-первых, вода, впитывающаяся в обшивку или скапливающаяся в полостях, увеличивает массу — для лёгкого БПЛА массой пять-десять килограммов даже двести граммов воды означает увеличение массы на два-четыре процента и пропорциональное снижение запаса тяги. Во-вторых, водяная плёнка на крыле изменяет шероховатость поверхности, провоцируя ранний ламинарно-турбулентный переход и ухудшая аэродинамику. В-третьих, мокрый снег при температурах около нуля градусов может налипать на лопастях винта, создавая дисбаланс.
Вопрос 10. На каком расстоянии от препятствий следует выбирать площадку для взлёта и посадки tail-sitter и почему?
Ответ. Площадка должна быть удалена от препятствий на расстояние не менее пяти-десяти высот препятствия. Препятствия (здания, деревья, рельеф) создают зоны турбулентности и срыва, которые могут сохраняться на расстоянии до десяти-пятнадцати высот препятствия по направлению ветра. При невозможности выбора идеальной площадки предпочтение отдаётся участкам с наветренной стороны препятствий, где поток более равномерный и предсказуемый.
10.11. Практические задачи
Задача 1. Расчёт располагаемой тяги при изменении температуры.
Условие: tail-sitter с массой восемь килограммов совершает вертикальный взлёт при стандартных атмосферных условиях (температура пятнадцать градусов Цельсия, давление 1013 гектопаскалей). Запас тяги при этих условиях составляет тридцать процентов от веса аппарата. Определить, сохранится ли способность к висению, если температура повысится до тридцати пяти градусов Цельсия при том же давлении. Плотность воздуха при пятнадцати градусах принять равной 1,225 килограмма на кубический метр.
Решение:
Вес аппарата равен произведению массы на ускорение свободного падения: восемь килограммов умножить на 9,81 метра в секунду в квадрате, получаем 78,48 ньютона.
Располагаемая тяга при стандартных условиях равна весу, умноженному на коэффициент запаса: 78,48 ньютона умножить на 1,30, получаем 102,02 ньютона. Это тяга, которую винты могут развить при плотности 1,225 килограмма на кубический метр.
Плотность воздуха при тридцати пяти градусах вычисляется по формуле: плотность равна произведению давления на молярную массу воздуха, делённому на произведение универсальной газовой постоянной и температуры в кельвинах. Температура тридцать пять градусов Цельсия равна 308,15 кельвина. Подставляя значения: 101300 паскалей умножить на 0,029 килограмма на моль, делённое на произведение 8,314 джоулей на моль-кельвин и 308,15 кельвина, получаем 1,145 килограмма на кубический метр.
Поскольку тяга пропорциональна плотности, располагаемая тяга при тридцати пяти градусах равна: 102,02 ньютона умножить на отношение 1,145 к 1,225, получаем 95,36 ньютона.
Минимальная тяга для висения равна весу — 78,48 ньютона. Сравниваем: 95,36 ньютона больше 78,48 ньютона, запас составляет 95,36 минус 78,48, делённое на 78,48, умножить на сто процентов, получаем двадцать один процент.
Ответ: Способность к висению сохранится. Запас тяги снизится с тридцати процентов до двадцати одного процента, что достаточно для висения, но оставляет минимальный резерв для компенсации ветровых возмущений.
Задача 2. Определение угла наклона аппарата в режиме висения при встречном ветре.
Условие: tail-sitter массой шесть килограммов висит в условиях встречного ветра скоростью семь метров в секунду. Площадь проекции крыла на вертикальную плоскость составляет 0,8 квадратного метра, коэффициент лобового сопротивления крыла при угле атаки девяносто градусов равен 1,1. Плотность воздуха — 1,225 килограмма на кубический метр. Ускорение свободного падения — 9,81 метра в секунду в квадрате. Определить угол наклона аппарата от вертикали, необходимый для компенсации ветровой нагрузки.
Решение:
Вес аппарата: шесть килограммов умножить на 9,81 метра в секунду в квадрате, получаем 58,86 ньютона.
Аэродинамическая сила давления ветра на крыло вычисляется по формуле: сила равна половине произведения плотности воздуха, площади, коэффициента сопротивления и квадрата скорости. Подставляем: 0,5 умножить на 1,225, умножить на 0,8, умножить на 1,1, умножить на 7 в квадрате (49), получаем 0,5 × 1,225 × 0,8 × 1,1 × 49 = 26,47 ньютона.
Для компенсации этой силы аппарат должен наклониться навстречу ветру так, чтобы горизонтальная составляющая тяги была равна аэродинамической силе. Горизонтальная составляющая тяги равна полной тяге, умноженной на синус угла наклона. Полная тяга при висении в спокойном воздухе равна весу — 58,86 ньютона. При наклоне вертикальная составляющая должна оставаться равной весу, а горизонтальная — компенсировать ветер.
Полная тяга с учётом наклона равна весу, делённому на косинус угла наклона. Горизонтальная составляющая равна полной тяге, умноженной на синус угла, что равно весу, умноженному на тангенс угла наклона.
Приравниваем: вес умножить на тангенс угла равен аэродинамической силе. Тангенс угла равен 26,47, делённое на 58,86, получаем 0,4499. Угол наклона равен арктангенсу от 0,4499, что составляет примерно 24,2 градуса.
Проверка: полная тяга при этом угле равна 58,86, делённое на косинус 24,2 градуса (0,9122), получаем 64,52 ньютона. Требуемый запас тяги: (64,52 минус 58,86), делённое на 58,86, умножить на сто, получаем 9,6 процента.
Ответ: Аппарат должен наклониться от вертикали на 24,2 градуса. Для этого требуется запас тяги не менее 9,6 процента сверх веса. При типичном запасе в тридцать процентов задача выполнима, но при уменьшении запаса (например, из-за высокой температуры или большой массы полезной нагрузки) висение при данном ветре может стать невозможным.
Задача 3. Оценка влияния порыва ветра на угол атаки крыла в переходном режиме.
Условие: tail-sitter находится в переходном режиме при угле тангажа сорок пять градусов. Скорость набегающего потока, обусловленная собственным движением аппарата, равна двенадцати метрам в секунду. На крыло внезапно воздействует встречный порыв ветра амплитудой четыре метра в секунду. Критический угол атаки крыла составляет шестнадцать градусов. Определить, произойдёт ли срыв потока с крыла, если до порыва угол атаки составлял двенадцать градусов. Хорда крыла равна 0,25 метра.
Решение:
До порыва угол атаки крыла определяется углом между хордой крыла и направлением набегающего потока. При угле тангажа сорок пять градусов и нулевом ветре угол атаки равен углу тангажа минус угол наклона траектории. Принимаем, что вектор скорости собственного движения направлен горизонтально, тогда угол атаки равен сорок пять градусов минус угол между скоростью и горизонтом. Однако в данной задаче угол атаки задан напрямую — двенадцать градусов, что соответствует конкретному моменту перехода.
При воздействии встречного порыва скорость набегающего потока увеличивается. Новая скорость потока равна сумме скорости собственного движения и скорости порыва: 12 + 4 = 16 метров в секунду.
Изменение угла атаки при порыве зависит от отношения вертикальной составляющей порыва к полной скорости потока. Если порыв направлен строго горизонтально (встречный), то он не меняет угол атаки, а только увеличивает скорость потока. Однако в реальности порыв всегда имеет вертикальную составляющую. Примем, что вертикальная составляющая порыва составляет тридцать процентов от полной амплитуды: 0,3 × 4 = 1,2 метра в секунду (направлена вверх, что увеличивает угол атаки).
Новое значение угла атаки вычисляется как арктангенс отношения вертикальной составляющей возмущения к полной горизонтальной скорости: арктангенс от 1,2, делённое на 16, плюс исходный угол атаки. Арктангенс от 0,075 равен 4,3 градуса. Новый угол атаки: 12 + 4,3 = 16,3 градуса.
Сравниваем с критическим углом атаки: 16,3 градуса больше 16 градусов.
Ответ: Срыв потока с крыла произойдёт. Новый угол атаки составит 16,3 градуса, что превышает критическое значение шестнадцать градусов. Система управления должна реагировать на порыв путём уменьшения угла тангажа (перевод в более горизонтальный режим) или увеличением скорости перехода для уменьшения относительного влияния порыва. Данная ситуация иллюстрирует, почему амплитуда порывов более трёх-четырёх метров в секунду в переходном режиме считается недопустимой для эксплуатации tail-sitter.
ЧАСТЬ III. КОНСТРУКЦИЯ И СИСТЕМЫ
Глава 11. Компоновочные схемы: центроплан, законцовки крыла, хвостовое оперение — варианты и компромиссы
11.1. Общие принципы компоновки Tail-Sitter
Беспилотный летательный аппарат схемы «tail-sitter» (дословно — «сидящий на хвосте») представляет собой летательный аппарат вертикального взлёта и посадки, который в крейсерском режиме переводится из вертикального положения в горизонтальный полёт дифферентом вокруг поперечной оси на угол около девяноста градусов. Эта двойственность режимов порождает уникальное требование к компоновке: планер должен одновременно удовлетворять критериям эффективности горизонтального полёта и устойчивости при вертикальных режимах, что классическая авиация обычно разделяет между разными конструкциями.
Центральное противоречие, определяющее всю архитектуру tail-sitter, можно сформулировать следующим образом. Чем больше площадь несущей поверхности, тем эффективнее крейсерский режим, но тем больше нагрузка на приводы перекладки и тем выше риск потери управления на переходных режимах. И наоборот, компактный планер облегчает вертикальные режимы, но ухудшает аэродинамическое качество в горизонтальном полёте. Все компромиссы, рассматриваемые в данной главе, представляют собой вариации этого базиса.
11.2. Центроплан: несущий сердечник
Центроплан — корневая часть крыла, в которой сосредоточены силовой набор, топливные баки (или аккумуляторные отсеки), авионика и узлы крепления силовой установки. В tail-sitter именно центроплан принимает на себя основную нагрузку при посадке, поскольку аппарат опирается на хвостовую часть, конструктивно объединённую с центропланом или закреплённую на нём.
Силовая схема центроплана. Наиболее распространены три варианта:
Однолонжеронная схема с задней стенкой. Лонжерон расположен на 25–35% хорды, задняя стенка — на 60–75%. Применяется на лёгких аппаратах массой до 15 кг. Преимущество — минимальная масса, недостаток — ограниченная жёсткость на кручение, что критично при асимметричной тяге двигателей на законцовках.
Двухлонжеронная схема (кессон). Передний лонжерон — 15–20% хорды, задний — 60–70%. Пространство между ними образует герметичный кессон, используемый как топливный бак или отсек полезной нагрузки. Применяется на аппаратах массой 15–80 кг. Обеспечивает высокую жёсткость на кручение, что особенно важно для tail-sitter с разнесёнными двигателями, поскольку реактивный момент от дифференциальной тяги передаётся через центроплан.
Многолонжеронная (интегральная) схема. Используется на тяжёлых аппаратах свыше 80 кг и на планерах из композиционных материалов, изготовленных целиком методом инфузии или автоклавного формования. В этом случае граница между «центропланом» и «отсеками» размывается — весь планер представляет собой монолитную интегральную конструкцию.
Площадь центроплана и её влияние. Отношение площади центроплана к полной площади крыла — важный компоновочный параметр. У типового tail-sitter это отношение составляет от 0,35 до 0,55. При значениях ниже 0,35 законцовки крыла перегружены по размаху, что ведёт к росту изгибающего момента в корневом сечении. При значениях выше 0,55 сужается размах концевых частей, снижается эффективность концевых поверхностей управления, что критично для режима висения.
Посадочные опоры. Поскольку tail-sitter садится вертикально на хвостовую часть, центроплан должен нести посадочные элементы. Варианты исполнения:
Тело вращения (хвостовое опорное кольцо) — лёгкое кольцо из композита или алюминия, закреплённое на законцовках хвостового оперения или на задней кромке центроплана. Применяется на большинстве серийных аппаратов. Достоинство — простота; недостаток — чувствительность к боковому ветру, так как площадь контакта с грунтом минимальна.
Выдвижные опоры (амортизированные стойки) — применяются на тяжёлых аппаратах и при базировании на неподготовленные площадки. Обеспечивают демпфирование ударной нагрузки при скорости снижения до 3–4 м/с.
Складная рама — применяется редко, в основном на экспериментальных образцах. Совмещает функции посадочного шасси и защитной клетки для воздушных винтов.
11.3. Законцовки крыла: поверхность двойного назначения
В схеме tail-sitter законцовки крыла выполняют функцию, не имеющую прямого аналога в классической авиации: в крейсерском режиме они являются частью несущей поверхности, а в режиме висения и на переходных режимах — горизонтальными поверхностями управления, обеспечивающими тангаж и крен аппарата, находящегося в вертикальном положении.
Форма законцовок. Различают три основных типа:
Прямоугольная (постоянной хорды). Проста в изготовлении, обеспечивает максимальную площадь рулевой поверхности при заданном размахе. Применяется на учебных и лёгких тактических аппаратах. Недостаток — высокое индуктивное сопротивление в крейсерском режиме из-за резкого изменения хорды в месте стыка с центропланом.
Трапециевидная. Хорда плавно уменьшается к концу крыла. Снижает индуктивное сопротивление, улучшает распределение подъёмной силы по размаху. Наиболее распространена на серийных tail-sitter. Рекомендуемое сужение — от 0,4 до 0,6. При сужении менее 0,4 эффективность концевой поверхности управления на режиме висения падает ниже приемлемого порога.
Эллиптическая. Теоретически оптимальна по индуктивному сопротивлению, но технологически сложна и применяется преимущественно на экспериментальных и научно-исследовательских аппаратах. В производстве обычно аппроксимируется двух-трёхсегментной трапецией.
Профиль законцовки. Выбор профиля законцовки определяется не только крейсерскими характеристиками, но и поведением в режиме висения, когда поток через несущий винт (или воздушный винт) обтекает законцовку под углом, близким к девяноста градусам к хорде. Симметричные профили (типа NACA 0012, NACA 0015) предпочтительны, так как уменьшают асимметрию аэродинамических сил при перекладке. Несимметричные профили (типа Clark Y, эпюры с положительным закручиванием) дают лучшее качество в крейсерском режиме, но создают паразитный момент тангажа в режиме висения, который необходимо компенсировать системой управления.
Концевые законцовки (winglets). Применение вертикальных или наклонных законцовок на tail-sitter ограничено. В крейсерском режиме они снижают индуктивное сопротивление, но в режиме висения выступающие элементы создают паразитное сопротивление набегающему потоку от винта и могут внести возмущения в структуру струи, ухудшая эффективность несущей системы. На большинстве серийных аппаратов применяются миниатюрные законцовки высотой не более 5–8% от хорды корневого сечения, либо они отсутствуют вовсе.
Удлинение и его оптимизация. Удлинение крыла tail-sitter обычно лежит в диапазоне от 4 до 8, что заметно ниже, чем у аппаратов горизонтального взлёта того же класса. Это связано с необходимостью размещения двигателей на законцовках: при большом удлинении плечо тяги растёт, но изгибающий момент в корневом сечении центроплана увеличивается непропорционально, что ведёт к утяжелению силового набора.
11.4. Хвостовое оперение: проблема «двойной жизни»
Хвостовое оперение tail-sitter работает в двух совершенно различных аэродинамических условиях. В крейсерском полёте оно функционирует как классическое оперение — обеспечивает путевую и продольную устойчивость. В режиме висения и при посадке оно становится «нижней частью» аппарата, обращённой к земле, и часто несёт посадочные элементы.
Вертикальное оперение. Выполняет функцию путевой устойчивости в крейсерском режиме. У tail-sitter применяется в нескольких вариантах:
Одиночный киль. Расположен в плоскости симметрии, на задней кромке центроплана (в крейсерском режиме — на «хвосте»). Наиболее простая и распространённая схема. Недостаток — затенение киля фюзеляжем на больших углах атаки при перекладке, что может привести к кратковременной потере путевой управляемости.
Двухкилевая схема. Два киля установлены симметрично на концах горизонтального оперения или на законцовках центроплана. Обеспечивает резервирование путевой управляемости и частично устраняет затенение. Применяется на тяжёлых и дальних аппаратах. Дополнительное преимущество — два киля служат элементами посадочной опоры (через кольцо или раму).
V-образное оперение. Заменяет раздельные киль и стабилизатор двумя наклонными поверхностями. Снижает массу и количество деталей, но усложняет систему управления (требуется смеситель сигналов рулей). На переходных режимах V-образное оперение создаёт нежелательные перекрёстные связи между каналами тангажа и курса, что требует компенсации в законе управления.
Горизонтальное оперение. В крейсерском режиме обеспечивает продольную устойчивость и управляемость. В режиме висения в большинстве схем не функционирует (находится в следе за винтами) либо используется как дополнительная поверхность управления тангажем при малой эффективности.
Стабилизирующие поверхности в режиме висения. Некоторые tail-sitter оснащаются дополнительными аэродинамическими поверхностями, работающими только в режиме висения (на потоке от винтов). Это могут быть:
Дифференциальные рули на законцовках — четыре руля (по два на каждой законцовке), работающие как элевоны в крейсерском режиме и как поверхности управления креном и тангажем в режиме висения.
Рулевые поверхности на стойках двигателя — небольшие рули, установленные в струе винта, обеспечивающие управление по всем осям в режиме висения. Эффективны, но требуют точной синхронизации с частотой вращения винта.
11.5. Ключевые компромиссы: сводная картина
Основные компромиссы, принимаемые при выборе компоновки, можно свести в ряд пар противоборствующих факторов.
Масса против жёсткости. Увеличение сечения лонжерона центроплана повышает жёсткость на кручение (важно для управления на режиме висения при разнесённых двигателях), но увеличивает массу, что напрямую сокращает дальность и время патрулирования.
Размах против момента перекладки. Увеличение размаха крыла улучшает аэродинамическое качество и снижает индуктивное сопротивление, но повышает момент инерции относительно поперечной оси, что замедляет перекладку из вертикального в горизонтальный режим и обратно. Для военного аппарата медленная перекладка означает увеличенную зону уязвимости на переходном режиме.
Симметрия профиля против качества. Симметричный профиль облегчает управление в режимах висения и перекладки, но снижает максимальное аэродинамическое качество в крейсерском полёте. Несимметричный профиль — наоборот. Решение часто состоит в применении симметричного профиля с управляемым закрылком, отклоняемым только в крейсерском режиме.
Количество поверхностей против надёжности. Большее число независимых рулевых поверхностей повышает отказоустойчивость (при выходе из строя одной поверхности остальные частично компенсируют), но усложняет систему управления, увеличивает массу и количество сервоприводов, каждый из которых — потенциальный источник отказа.
11.6. Практические примеры компоновок
Лёгкий разведывательный tail-sitter (масса 8–12 кг). Однолонжеронный центроплан, трапециевидные законцовки (сужение 0,5), симметричный профиль NACA 0012, одиночный киль, посадочное опорное кольцо на законцовках киля. Два двигателя на законцовках крыла, дифференциальное управление тягой по курсу, рули высоты на законцовках по тангажу и крену. Типичный представитель — аппараты класса «тактическая разведка ближнего радиуса».
Средний ударно-разведывательный tail-sitter (масса 25–40 кг). Двухлонжеронный кессонный центроплан, трапециеведные законцовки (сужение 0,45), профиль NACA 4412 с управляемым закрылком, двухкилевое оперение с посадочной рамой, четыре рулевых поверхности на законцовках (по две на сторону), рули направления на килях. Два двигателя на законцовках с независимыми регуляторами оборотов.
Тяжёлый многоцелевой tail-sitter (масса свыше 80 кг). Интегральная композитная конструкция, удлинение 6–7, двухкилевое V-образное оперение с углом V 100–110 градусов, амортизированные выдвижные посадочные опоры, четыре или шесть рулевых поверхностей, смеситель сигналов управления с резервированием. Полезная нагрузка — в кессоне центроплана.
Вопросы для самопроверки
Вопрос 1. Почему в схеме tail-sitter центроплан несёт посадочные элементы, а не отдельное шасси, как в классической авиации?
Ответ. Tail-sitter осуществляет вертикальный взлёт и посадку, опираясь на хвостовую часть планера. Классическое шасси с колёсными опорами не требуется, так как нет пробежки по полосе. Конструкция должна воспринимать ударную вертикальную нагрузку при посадке, и логичнее интегрировать посадочные элементы (опорное кольцо, амортизированные стойки) в силовой набор центроплана, к которому крепится хвостовое оперение. Это снижает массу по сравнению с отдельным шасси и упрощает конструкцию.
Вопрос 2. В чём заключается двойное назначение законцовок крыла в схеме tail-sitter?
Ответ. В крейсерском горизонтальном полёте законцовки являются частью несущей поверхности крыла и создают подъёмную силу наряду с центропланом. В режиме вертикального висения и на переходных режимах, когда аппарат находится в вертикальном положении, законцовки обращены к земле и работают как горизонтальные аэродинамические поверхности управления, обеспечивая тангаж и крен за счёт отклонения рулей, обдуваемых потоком от несущих винтов.
Вопрос 3. Почему удлинение крыла tail-sitter обычно ниже, чем у аппаратов горизонтального взлёта сопоставимого класса?
Ответ. Увеличение удлинения (размаха) повышает момент инерции аппарата относительно поперечной оси, что замедляет перекладку из вертикального в горизонтальный режим. Для военного tail-sitter медленная перекладка означает большее время нахождения в переходном режиме, когда аппарат наиболее уязвим и плохо управляем. Кроме того, при разнесении двигателей на законцовках больший размах увеличивает изгибающий момент в корневом сечении центроплана, что требует усиления силового набора и ведёт к росту массы.
Вопрос 4. Какой профиль предпочтителен для законцовок tail-sitter и почему? Назовите основное преимущество и основной недостаток симметричного профиля.
Ответ. Предпочтителен симметричный профиль (например, NACA 0012, NACA 0015). Преимущество — симметричное обтекание при перекладке (поток меняет угол атаки от нуля до девяноста градусов), что уменьшает паразитные моменты тангажа в режиме висения. Недостаток — более низкое максимальное аэродинамическое качество в крейсерском режиме по сравнению с несимметричными (камберными) профилями, что снижает дальность и время барражирования.
Вопрос 5. Каковы преимущества и недостатки V-образного оперения по сравнению с раздельным килем и стабилизатором для tail-sitter?
Ответ. Преимущества: снижение массы (меньше деталей и поверхностей), снижение лобового сопротивления, компактность. Недостатки: необходимость смесителя сигналов управления (каждый руль V-образного оперения участвует одновременно в управлении тангажем и курсом), нежелательные перекрёстные связи между каналами на переходных режимах, что требует компенсации в законе управления и усложняет настройку автопилота.
Вопрос 6. Что такое сужение крыла и какой диапазон сужения рекомендуется для трапециевидных законцовок tail-sitter? Что происходит при слишком малом сужении?
Ответ. Сужение крыла — отношение концевой хорды к корневой. Рекомендуемый диапазон для tail-sitter — от 0,4 до 0,6. При сужении менее 0,4 концевая хорда становится слишком малой, площадь рулевой поверхности на законцовке падает, и её эффективность в режиме висения (где законцовки работают как поверхности управления) снижается ниже приемлемого порога, что может привести к потере управляемости по тангажу или крену на режиме висения.
Вопрос 7. Объясните, почему применение вертикальных законцовок (winglets) на tail-sitter ограничено, в отличие от классических самолётов.
Ответ. В крейсерском режиме вертикальные законцовки снижают индуктивное сопротивление, как и на обычном самолёте. Однако в режиме висения законцовки оказываются в потоке от несущих винтов, выступают под углом, близким к девяноста градусов к набегающему потоку, создают паразитное сопротивление и вносят возмущения в структуру струи, ухудшая эффективность несущей системы. Поэтому winglets на tail-sitter либо отсутствуют, либо имеют минимальную высоту — не более 5–8% от хорды корневого сечения.
Вопрос 8. Какие три силовые схемы центроплана применяются на tail-sitter и в чём основное отличие одно lonжеронной схемы от кессонной?
Ответ. Три схемы: однолонжеронная с задней стенкой, двухлонжеронная (кессонная) и многолонжеронная (интегральная). Основное отличие: однолонжеронная схема имеет один силовой элемент (лонжерон) на 25–35% хорды и заднюю стенку на 60–75%, обеспечивая минимальную массу, но ограниченную жёсткость на кручение. Кессонная схема имеет два лонжерона (передний на 15–20%, задний на 60–70% хорды), пространство между ними образует герметичный кессон, обеспечивая высокую жёсткость на кручение, что критично для tail-sitter с разнесёнными двигателями, где реактивный момент от дифференциальной тяги передаётся через центроплан.
Вопрос 9. Чем обусловлено применение двухкилевой схемы вместо одиночного киля на тяжёлых tail-sitter?
Ответ. Одиночный киль затеняется фюзеляжем (центропланом) на больших углах атаки при перекладке, что может привести к кратковременной потере путевой управляемости в наиболее ответственный момент. Двухкилевая схема частично устраняет затенение (кили вынесены из плоскости симметрии), обеспечивает резервирование путевой управляемости и одновременно служит элементами посадочной опоры — через соединительное кольцо или раму, что особенно важно для тяжёлых аппаратов, требующих надёжного опирания при посадке.
Вопрос 10. Сформулируйте центральное компромиссное противоречие, определяющее архитектуру tail-sitter, и укажите, как оно влияет на выбор площади крыла.
Ответ. Центральное противоречие: большая площадь несущей поверхности повышает эффективность крейсерского режима, но увеличивает нагрузку на приводы перекладки и риск потери управления на переходных режимах; компактный планер облегчает вертикальные режимы, но ухудшает аэродинамическое качество в горизонтальном полёте. Это противоречие определяет выбор отношения площади центроплана к полной площади крыла — обычно от 0,35 до 0,55. При выходе за эти границы либо перегружаются законцовки (при значении менее 0,35), либо снижается эффективность концевых поверхностей управления на режиме висения (при значении более 0,55).
Расчётные задачи
Задача 1. Расчёт изгибающего момента в корневом сечении центроплана
Условие. Tail-sitter имеет два двигателя, размещённых на законцовках крыла. Масса каждого двигателя с винтом — 2,5 кг. Размах крыла — 3,2 м, центроплан занимает центральную часть, ширина центроплана (по оси размаха) — 1,0 м. Аппарат совершает манёвр с перегрузкой, равной 4. Принять ускорение свободного падения равным 9,81 м/с². Силой тяжести самого крыла пренебречь.
Определить изгибающий момент в корневом сечении центроплана от массы двигателей.
Решение.
Плечо каждого двигателя относительно корневого сечения центроплана равно половине размаха минус половина ширины центроплана, делённая на два, что составляет: три целых две десятых метра минус один метр, всё делённое на два — равно одной целой одной десятой метра.
Сила, действующая на каждый двигатель при перегрузке четыре, равна произведению массы двигателя на перегрузку и на ускорение свободного падения: два целых пять десятых килограмма, умножить на четыре, умножить на девять целых восемьдесят одну сотую метра в секунду в квадрате — равно девяносто восьми целым одной десятой ньютона.
Изгибающий момент от одного двигателя равен произведению силы на плечо: девяносто восемь целых одна десятая ньютона, умножить на одну целую одну десятую метра — равно ста семидесяти девяти целым девяти десятым ньютона на метр. С учётом двух двигателей — умножаем на два.
Ответ. Изгибающий момент в корневом сечении центроплана составляет approximately триста пятьдесят девять целых семь десятых ньютона на метр (округлённо 360 Н·м).
Задача 2. Определение отношения площади центроплана к полной площади крыла
Условие. Площадь центроплана tail-sitter составляет 0,42 м². Размах крыла — 2,8 м. Законцовки трапециевидные, корневая хорда законцовки — 0,35 м, концевая хорда — 0,18 м. Ширина центроплана по оси размаха — 0,9 м.
Определить отношение площади центроплана к полной площади крыла и сделать вывод о его соответствии рекомендуемому диапазону (от 0,35 до 0,55).
Решение.
Площадь одной законцовки равна полусумме корневой и концевой хорд, умноженной на размах одной законцовки. Размах одной законцовки равен половине общего размаха минус половина ширины центроплана: два целых восемь десятых метра, делённое на два — один целых четыре десятых метра, минус ноль целых сорок пять десятых (половина ширины центроплана) — равно ноль целых девяносто пять десятых метра.
Площадь одной законцовки: ноль целых тридцать пять сотых плюс ноль целых восемнадцать сотых, делённое на два — ноль целых двести шестьдесят пять тысячных, умноженное на ноль целых девяносто пять десятых — равно ноль целых двести пятьдесят одна тысяча семнадцать стотысячных м² (округлённо 0,251 м²).
Площадь двух законцовок: ноль целых двести пятьдесят одна тысячная, умножить на два — ноль целых пятьсот две тысячных м².
Полная площадь крыла: площадь центроплана плюс площадь двух законцовок — ноль целых сорок две сотых плюс ноль целых пятьсот две тысячных — равно ноль целых девятьсот двадцать две тысячных м².
Отношение площади центроплана к полной площади: ноль целых сорок две сотых, делённое на ноль целых девятьсот двадцать две тысячных — равно ноль целых четыреста пятьдесят шесть тысячных (округлённо 0,456).
Ответ. Отношение равно 0,456. Значение находится в середине рекомендуемого диапазона (от 0,35 до 0,55), компоновка по данному параметру оптимальна.
Задача 3. Расчёт момента инерции крыла относительно поперечной оси при перекладке
Условие. Tail-sitter массой 18 кг имеет крыло с двумя двигателями на законцовках. Масса каждого двигателя с винтом — 3 кг, масса центроплана с оборудованием — 9 кг, масса двух законцовок (без двигателей) — 3 кг (по 1,5 кг каждая). Размах крыла — 3,0 м, центроплан занимает центральную часть шириной 0,9 м по оси размаха. Центр масс центроплана расположен на оси симметрии (на нулевом расстоянии от оси вращения). Центр масс каждой законцовки находится на расстоянии, равном половине размаха крыла минус половина ширины центроплана минус половина размаха одной законцовки от оси симметрии. Размах одной законцовки — 1,05 м. Двигатели расположены на законцовках крыла (на концах).
Определить момент инерции аппарата относительно поперечной оси, проходящей через центр масс центроплана, для оценки времени перекладки.
Решение.
Определим расстояния от оси вращения (оси симметрии, проходящей через центр масс центроплана) до характерных точек.
Расстояние от оси до двигателя на законцовке равно половине размаха крыла: три метра, делённые на два — один целых пять десятых метра.
Расстояние от оси до центра масс одной законцовки. Размах одной законцовки — один целых пять сотых метра. Центр масс законцовки находится на середине её размаха, считая от края центроплана. Расстояние от оси симметрии до края центроплана — половина ширины центроплана: ноль целых сорок пять десятых метра. Расстояние от края центроплана до центра масс законцовки — половина размаха законцовки: ноль целых пятьсот двадцать пять тысячных метра. Итого: ноль целых сорок пять сотых плюс ноль целых пятьсот двадцать пять тысячных — равно ноль целых девятьсот семьдесят пять тысячных метра.
Момент инерции одного двигателя: масса двигателя, умноженная на квадрат расстояния — три килограмма, умножить на один целых пять десятых метра в квадрате (две целых двадцать пять десятых) — равно шесть целых семьдесят пять десятых кг·м². Для двух двигателей — тринадцать целых пять десятых кг·м².
Момент инерции одной законцовки: масса законцовки, умноженная на квадрат расстояния до её центра масс — один целых пять десятых килограмма, умножить на ноль целых девятьсот семьдесят пять тысячных метра в квадрате (ноль целых девятьсот пятьдесят одна тысячная) — равно одна целая четыре тысячи двадцать семь десятитысячных (округлённо 1,43) кг·м². Для двух законцовок — два целых восемьдесят шесть сотых кг·м².
Момент инерции центроплана: масса центроплана, умноженная на квадрат расстояния, но расстояние равно нулю (центр масс на оси вращения), следовательно, момент инерции центроплана равен нулю.
Полный момент инерции: сумма моментов инерции двигателей, законцовок и центроплана — тринадцать целых пять десятых плюс два целых восемьдесят шесть сотых плюс ноль — равно шестнадцать целых тридцать шесть сотых кг·м².
Ответ. Момент инерции аппарата относительно поперечной оси составляет approximately 16,36 кг·м². Для перекладки за заданное время потребуется управляющий момент, определяемый по формуле: угловое ускорение равно управляющий момент, делённый на момент инерции. При требуемой перекладке за три секунды и угле перекладки девяносто градусов (пи пополам радиан) среднее угловое ускорение составит примерно ноль целых пятьдесят восемь сотых радиана в секунду в квадрате, что потребует управляющего момента около девяти целых двух десятых ньютона на метр.
ЧАСТЬ III. КОНСТРУКЦИЯ И СИСТЕМЫ
Глава 12. Силовая установка: выбор двигателя, тяговооружённость, типы пропеллеров для смешанного режима
Введение
Силовая установка — сердце любого летательного аппарата, но для БПЛА схемы tail-sitter она приобретает особое, критическое значение. В отличие от классического самолёта, где двигатель работает в одном режиме большую часть полёта, tail-sitter требует от силовой установки одинаково эффективной работы в двух принципиально различных режимах: вертикального висения (когда ось тяги направлена вверх) и горизонтального полёта (когда ось тяги направлена вдоль траектории движения). Один и тот же двигатель, один и тот же пропеллер должны справляться с задачами, которые в традиционной авиации решают разные агрегаты — несущий винт вертолёта и тянущий/толкающий пропеллер самолёта.
Это означает, что каждое решение при выборе силовой установки — тип двигателя, его мощность, геометрия пропеллера, число лопастей, шаг — является компромиссом. Искусство конструктора tail-sitter состоит в том, чтобы найти точку этого компромисса, где потери в каждом из режимов минимальны, а суммарная эффективность максимальна.
В данной главе рассматриваются критерии выбора двигателя для tail-sitter, методы расчёта тяговооружённости, особенности подбора пропеллеров для смешанного режима полёта, а также практические задачи, с которыми сталкивается инженер при проектировании силовой установки.
12.1. Выбор типа двигателя
Для БПЛА схемы tail-sitter применяются три основных типа силовых установок:
Электрическая (бесколлекторный электродвигатель + аккумулятор). Наиболее распространённый вариант для мини- и микроБПЛА (взлётная масса до 25 кг). Достоинства: мгновенная реакция на изменение тяги, отсутствие проблем с ориентацией в гравитационном поле (работает в любом положении), простота управления оборотами, низкий уровень вибраций, отсутствие выхлопа. Недостатки: ограниченная энерговоёмкость аккумуляторов, что сокращает время полёта; рост массы при увеличении дальности.
Двигатель внутреннего сгорания (ДВС) — бензиновый или калильный микродвигатель. Применяется на tail-sitter средней размерности (взлётная масса 25–150 кг), где требуется большая дальность и время патрулирования. Достоинства: высокая удельная энергия топлива, значительно большее время полёта при сопоставимой массе. Недостатки: снижение тяги при изменении ориентации аппарата из-за влияния силы тяжести на топливную и масляную системы; необходимость карбюраторной коррекции; повышенная вибрация, влияющая на инерциальную навигационную систему.
Гибридная схема (ДВС-генератор + электромоторы). Перспективное направление для тяжёлых tail-sitter (свыше 50 кг). ДВС работает в оптимальном режиме, вращая генератор, а тяга создаётся электромоторами с пропеллерами. Достоинства: независимость ДВС от ориентации аппарата, декаплинг режимов генерации и потребления энергии, возможность кратковременной перегрузки электромоторов при вертикальном взлёте. Недостатки: сложность, двойные массовые затраты (двигатель + генератор + электромоторы), снижение общего КПД из-за двойного преобразования энергии.
При выборе двигателя конструктор должен учитывать ключевую особенность tail-sitter: аппарат проводит часть полёта в вертикальном положении, что накладывает требования к работе топливной, масляной и смазочной систем ДВС, к теплоотводу, а также к допустимым продолжительным углам наклона двигателя, заявленным производителем.
12.2. Тяговооружённость и её расчёт
Тяговооружённость — безразмерный параметр, равный отношению располагаемой тяги силовой установки к весу летательного аппарата. Для tail-sitter этот параметр имеет особый смысл: при вертикальном взлёте тяга должна не просто уравновешивать вес, а превышать его с запасом на манёвр, компенсацию ветра и управление.
Минимально допустимое значение тяговооружённости для tail-sitter составляет 1,2–1,3 — то есть тяга на режиме висения должна превосходить вес аппарата минимум на 20–30%. При значениях ниже 1,2 вертикальный взлёт и посадка становятся опасными: порыв ветра, управляющий момент или неточность центровки могут привести к потере управляемости. На практике для военных tail-sitter закладывают тяговооружённость 1,4–1,8, что обеспечивает достаточный запас для боевого маневрирования и экстренного набора высоты.
Расчёт потребной мощности двигателя производится через коэффициент тяги пропеллера и его обороты. Потребная мощность на режиме висения определяется как произведение веса аппарата на коэффициент тяговооружённости, делённое на произведение коэффициента полезного действия винтомоторной группы и ускорения свободного падения. Коэффициент полезного действия винтомоторной группы для электродвигателей с углеродными пропеллерами составляет 0,65–0,80, для ДВС — 0,50–0,65 (из-за механических потерь и менее эффективного винта).
При расчёте мощности для крейсерского режима необходимо учитывать аэродинамическое качество аппарата в самолётной конфигурации: потребная тяга горизонтального полёта равна весу, делённому на аэродинамическое качество. Для типичного tail-sitter аэродинамическое качество составляет 8–14, что значительно меньше, чем у классического самолёта аналогичной размерности (20–30), из-за относительно большой площади омываемой поверхности и крупных пропеллеров, создующих сопротивление в фюзеляжной плоскости.